AI · 算法工程
共 3,223 个仓库 · 一年内有推送
拆解抖音爆款知识短片,自动生成导演分镜表、配音效并一键出片,适合批量做知识类短视频。
给纯文本大模型补上视觉能力的工具箱,支持多图理解、长截图 OCR、前端 UI 还原和 GUI 自动化,可无缝接入 Claude Code、Codex 等主流 agent。
在 Blender 里直接导入、渲染和编辑 3D 高斯泼溅(3DGS/4DGS)模型的插件,省去格式转换,方便做动画和场景合成。

轻量级多模态模型库,能同时理解多语言文本和图像,速度比 OpenAI CLIP 和 LLaVA 快 5 倍,适合做图文检索和内容生成。
一款多模型数据库管理系统,用一套引擎同时支持图、文档、键值和向量嵌入,兼容 SQL、Cypher、Gremlin、MongoDB 与 Redis 协议,适合需要统一存储多种数据模型的场景。
ZED SDK 是 Stereolabs 为 ZED 立体相机提供的空间感知开发套件,支持实时深度估计、SLAM、点云和人体姿态估计,帮助快速搭建智能机器人与空间感知应用。
在 React Native 里跑 TensorFlow Lite 模型的高性能绑定库,支持 GPU 加速,适合在手机上做目标检测、人脸识别等端侧推理。
基于 PyTorch 的推荐模型训练框架,封装了 CTR 预估、生成式推荐等常用算法,开箱即用且方便扩展,支持昇腾 NPU 和 ONNX 导出。

把 COCO、LabelMe、Labelbox、VoTT 等格式的 JSON 标注转成 YOLO 训练格式,适合做目标检测数据集迁移;官方已建议改用 Ultralytics 包里的 convert_coco()。
收录构建、监控、调试和部署自主 AI Agent 的 SDK、框架与工具清单,方便按需挑选合适的 Agent 开发组件。
纯网页的所见即所得笔记应用,笔记以 Markdown 格式保存在本地,支持知识图谱与离线 PWA 使用。
基于 OpenTelemetry 的 LLM 应用全链路可观测性工具,提供实时追踪、评估和指标,支持主流大模型、框架与向量数据库,可用 TypeScript 和 Python 接入。
把 AI/ML 模型打包成可直接上线的推理服务,省去手写 Docker 和部署脚本的麻烦,一条命令就能跑起来。

开源多模态训练框架,基于 Qwen3 等底座训练视觉语言模型,降低多模态模型训练门槛。
基于知识图谱为 LLM 微调合成高质量问答数据,把结构化知识转成训练语料,缓解监督微调数据稀缺。
一个自动进化框架,用多智能体像 7×24 小时算法团队一样持续迭代优化任意目标,适合需要自动调优和自改进的场景。
把一段脚本自动变成带旁白的 MP4 讲解视频:本地 Kokoro 语音合成、Whisper 词级时间对齐,再用 Canvas 渲染动画,适合做产品演示。
用 C++20 实现、带 Python 绑定的跨平台 3D 图形库,API 风格对齐 three.js,方便在原生和 Web 环境复用同一套高层接口做渲染与物理仿真。
EAGLE-4 的官方推理代码,用投机解码加速大模型生成,可接入 SGLang、vLLM 等主流推理框架,显著提升 token 吞吐。
面向地面机器人的多模态多场景数据集,包含双目相机、激光雷达、IMU 等传感器数据,用于 SLAM 与定位算法的评测和训练。
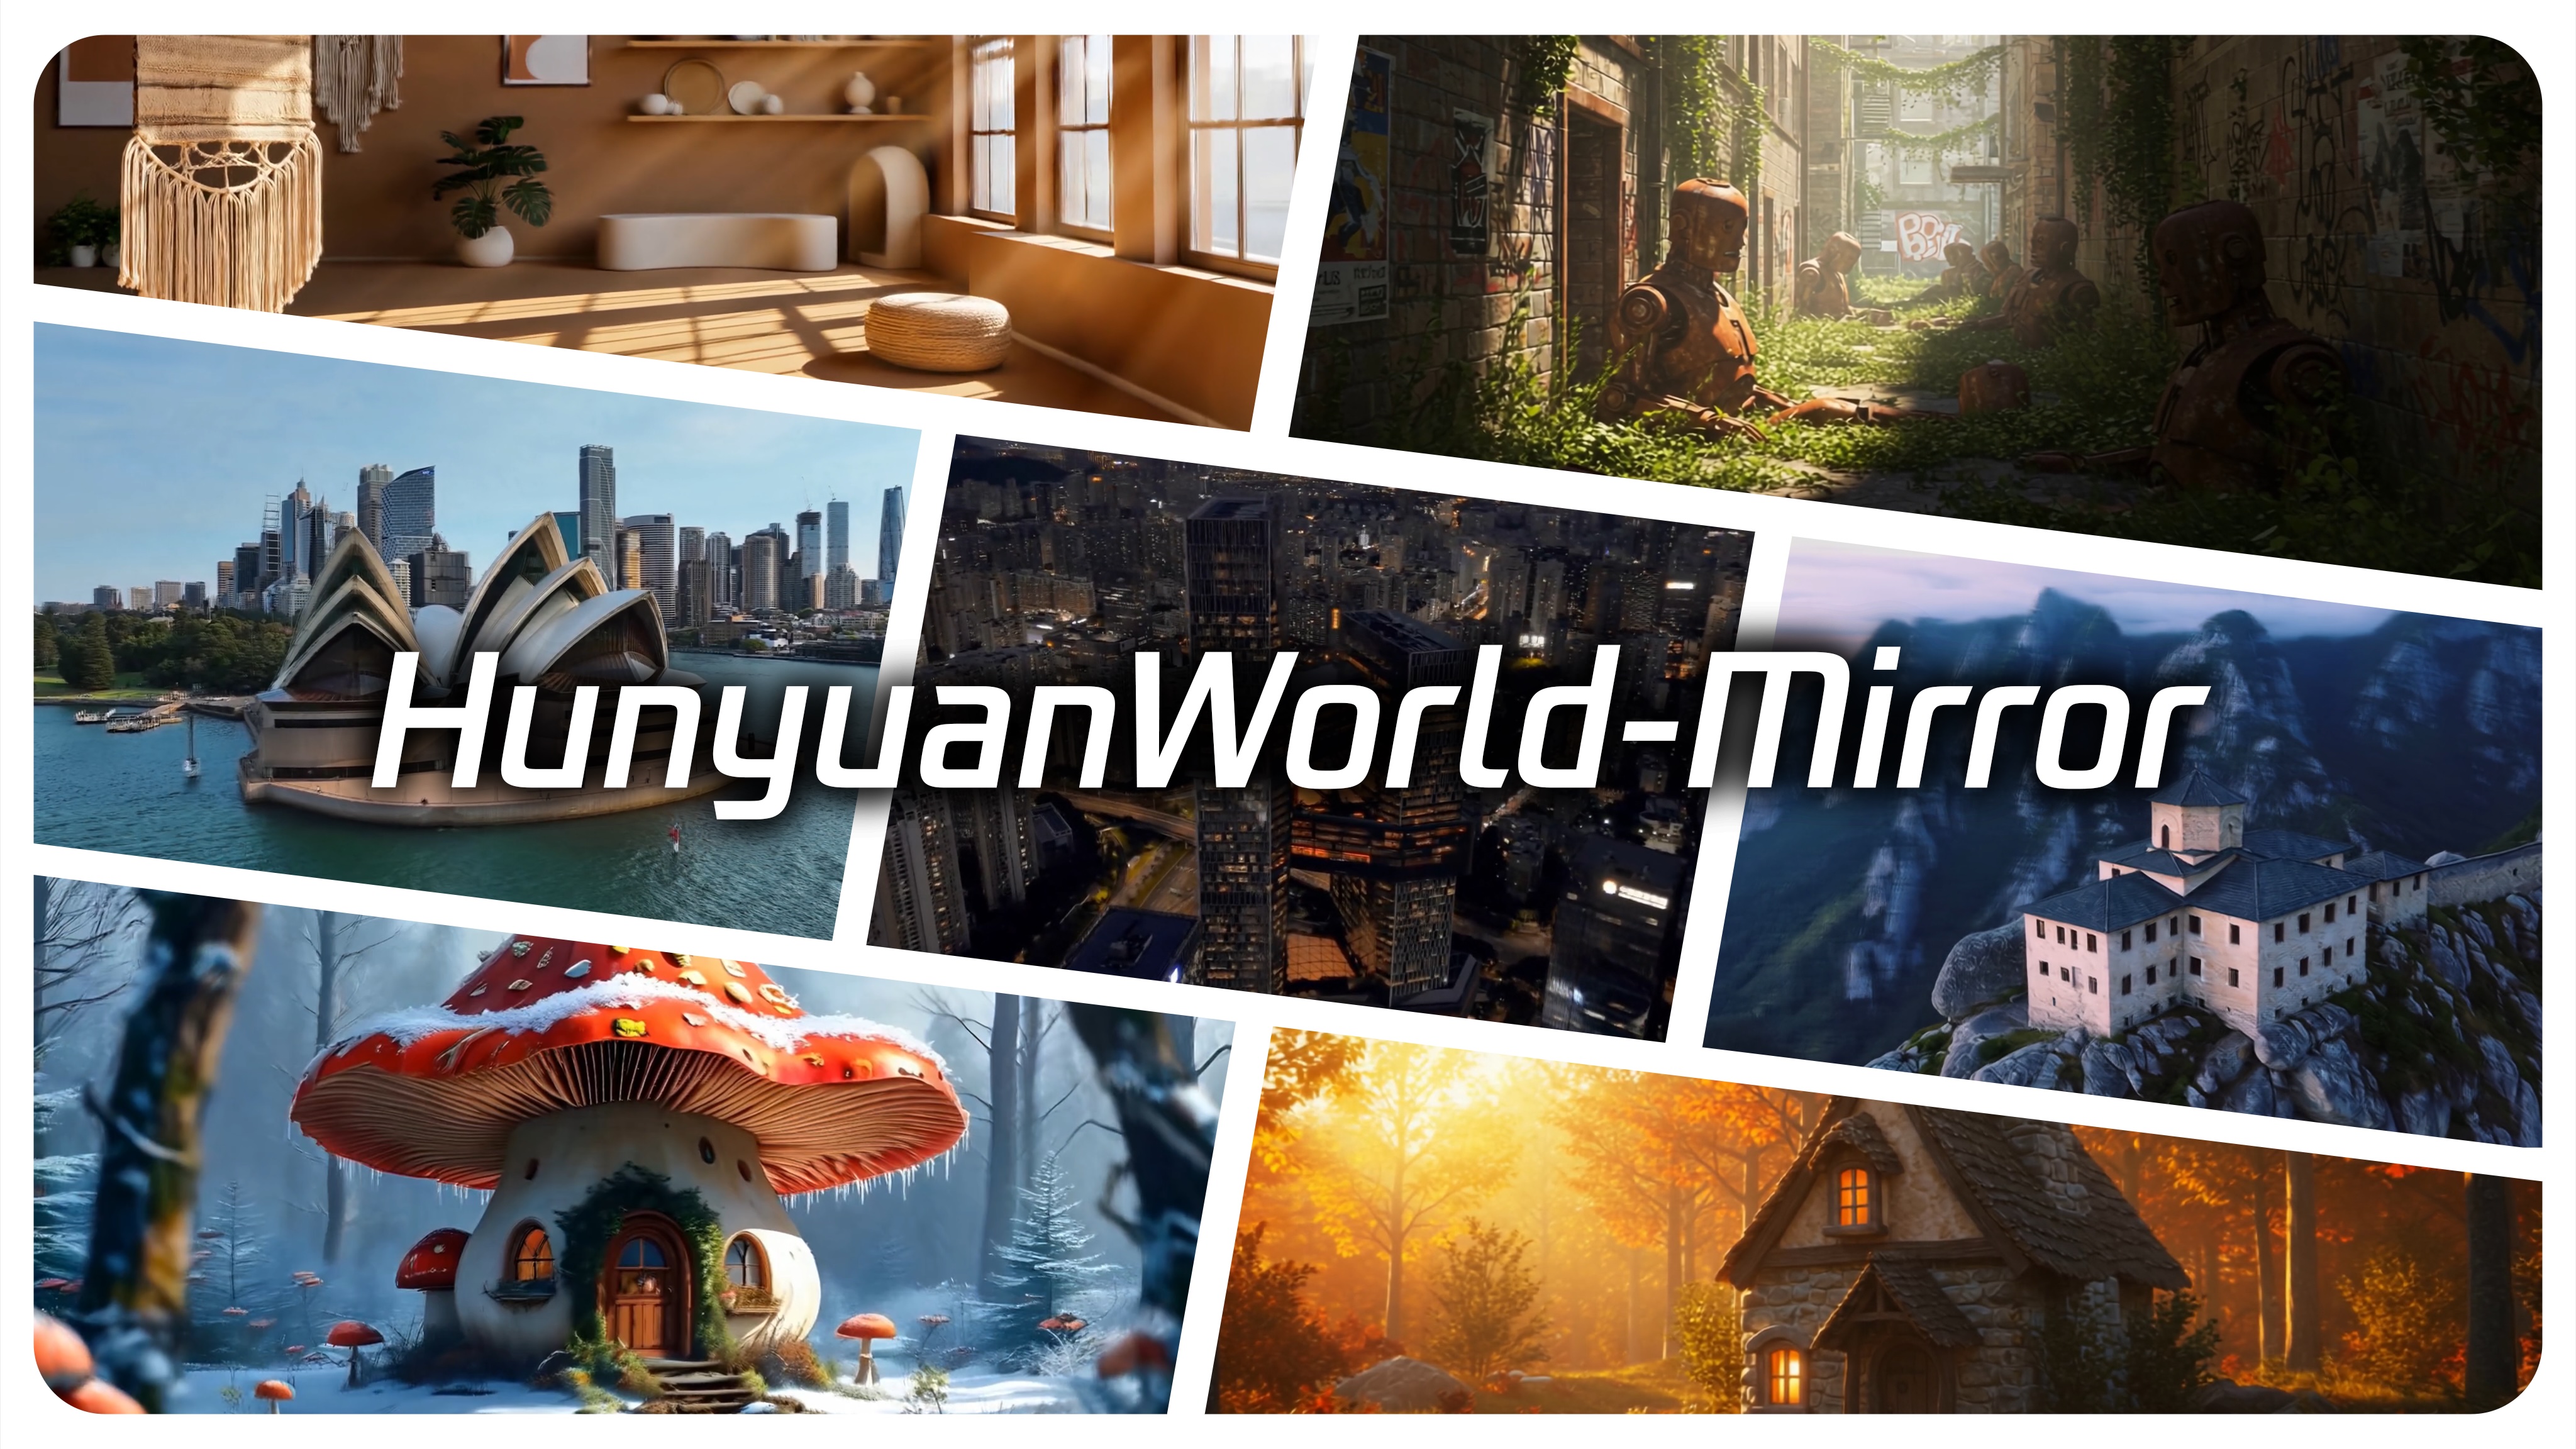
腾讯混元开源的通用三维重建模型,能从单图或多视图快速还原三维场景,面向图像转 3D 与世界模型生成等任务。
基于 PyTorch 微调 Whisper 语音识别模型,支持有无时间戳、无语音数据训练,并用 CTranslate2 加速推理,可部署到 Web、Windows 和安卓。
面向 OpenVINO 推理的神经网络压缩框架,提供量化、剪枝和混合精度训练,把模型压小提速后再部署。
AirSLAM 是面向视觉定位的 SLAM 系统,融合 SuperPoint 与 SuperGlue 做特征提取和匹配,为机器人在未知环境中提供实时位姿估计与建图。