AI · 算法工程

共 249 个仓库 · C++
打开分类页
FastFlowLM
ROCm·C++

专为 AMD Ryzen AI NPU 深度优化的本地大模型推理引擎,几分钟内就能在 AMD NPU 上跑起 LLM,省去繁琐配置。

NPU推理+4国产 NPU
2038+11176v1.0.122026-11-11 01:59 UTC
gImageReader
manisandro·C++

基于 Tesseract 的图形界面 OCR 工具,支持扫描仪输入和 PDF 文档处理,方便把图片和扫描件转成可编辑文本。

OCR+4文档解析 / OCR
2024+1220v3.4.52026-11-05 16:15 UTC
Kimera-VIO
MIT-SPARK·C++

基于视觉惯性里程计的实时 SLAM 系统,能在 CPU 上完成定位、建图并生成三维网格,适合机器人与状态估计场景。

视觉惯性里程计+4ROS / 机器人框架
1937476v5.02026-08-06 21:51 UTC
ElasticFusion
mp3guy·C++

实时稠密视觉 SLAM 系统,用 RGB-D 相机在线重建房间级三维场景,适合做实时建图与稠密重建研究。
视觉SLAM+4视觉定位 / SLAM
19335932025-08-03 10:04 UTC
ladybug
LadybugDB·C++

用 C++ 实现的支持 Cypher 查询语言的图数据库,适合构建代码知识库和知识图谱,为检索与 RAG 场景提供图数据存储和查询能力。

图数据库+4知识图谱
1918+15170v0.22.32026-11-10 22:43 UTC
glim
koide3·C++

基于点云的 3D 定位与建图框架,支持 LiDAR、IMU 和 GPU 加速,可在 ROS/ROS2 下做 SLAM 与全局定位。

点云建图+4ROS / 机器人框架
19162962026-10-08 00:32 UTC
nndeploy
nndeploy·C++

一款简单易用、高性能的 AI 部署框架,支持 ONNX Runtime、MNN、昇腾等多种推理后端,用低代码方式把深度学习模型和生成式 AI 应用部署到各类硬件上。
AI部署框架+4国产 NPU
1897230v3.0.102026-08-15 13:56 UTC
TensorRT-YOLO
laugh12321·C++

基于 TensorRT 的 YOLO 系列模型部署工具包,支持检测、分割、姿态估计和旋转框检测,帮你在 NVIDIA 显卡上把推理跑得更快更省事。

推理引擎+4检测 / 分割
1895199v6.4.02026-09-10 10:47 UTC
RHVoice
RHVoice·C++

免费开源的语音合成引擎,支持俄语、英语、葡萄牙语等多种语言,可在 Android 和 Linux 上离线把文本转成语音。
语音合成+4语音
1857+12691.18.52026-11-09 10:24 UTC
AdvancedLiterateMachinery
AlibabaResearch·C++

阿里通义实验室 OCR 团队维护的文档智能算法集合,涵盖端到端 OCR、文档理解与多模态文档分析,帮开发者处理复杂文档识别任务。

文档智能+4视觉语言模型
1832195v1.7.0-gem-model-release2026-03-17 02:55 UTC
manif
artivis·C++

轻量级 C++11 纯头文件李群李代数库,为机器人、SLAM 和计算机视觉提供 2D/3D 位姿与几何运算支持。

李群+4ROS / 机器人框架
18282750.0.52026-08-05 09:27 UTC
sherpa-ncnn
k2-fsa·C++

基于新一代 Kaldi 和 ncnn 的离线实时语音识别与语音活动检测引擎,无需联网即可在手机、嵌入式板卡和桌面端跑起来。

语音识别+4语音推理
1800222v2.1.152025-10-20 02:16 UTC
ESP32-CAM_MJPEG2SD
s60sc·C++

ESP32-CAM 运动检测录像固件,检测到画面变化就把 JPEG 存成 AVI 视频,同时支持 MJPEG 浏览器实时预览和麦克风录音。
ESP32-CAM+4IoT / 固件
1781+2375v10.102026-11-07 19:33 UTC
OpenMLDB
4paradigm·C++

开源机器学习数据库,提供特征平台,为训练和推理计算一致的特征,解决特征工程与线上线下特征不一致的问题。

特征平台+4MLOps 平台
1717+1335v0.9.32026-11-10 14:09 UTC
dsnote
mkiol·C++

Linux 桌面上的离线语音笔记应用,集语音转文字、文字转语音和机器翻译于一体,无需联网即可完成听写、朗读和翻译。

离线语音识别+4语音推理
1713+477v4.9.02026-11-10 14:00 UTC
FAST-LIVO
hku-mars·C++

紧耦合的稀疏直接法激光雷达-惯性-视觉里程计,为机器人和自动驾驶提供快速、高精度的实时位姿估计与三维建图。

激光视觉惯性里程计+43D 重建
16652702025-09-12 17:47 UTC
obs-localvocal
royshil·C++

OBS 直播插件,用本地 Whisper 模型实时做语音识别和字幕,不用把音频传到云端,直播时也能直接出字幕。

语音识别+4语音推理
1664+41320.6.22026-11-05 12:28 UTC
symforce
symforce-org·C++

面向机器人的符号计算、代码生成与非线性优化库,能把符号表达式自动生成高效 C++ 代码,用于 SLAM、运动规划等场景。

符号计算+4编码 Agent
1657+1184v0.12.02026-10-30 05:21 UTC
mllm
UbiquitousLearning·C++

在手机等移动设备上高效运行多模态大模型的 C++ 推理引擎,让视觉语言模型能在端侧低资源环境下完成推理。
多模态大模型+4视觉语言模型
16352212.0.02026-09-30 11:50 UTC
xllm
xLLM-AI·C++

面向 LLM、VLM、DiT 和 REC 模型的高性能推理引擎,针对多种 AI 加速卡做优化,适合在异构硬件上部署大模型服务。

推理引擎+4大模型推理服务
1619+1333v0.12.02026-11-10 15:03 UTC
LiDAR_IMU_Init
hku-mars·C++

实时鲁棒的激光雷达-惯性测量单元初始化方法,为 LiDAR-惯性 SLAM 系统提供高精度外参标定与初始状态估计,解决启动阶段对齐不准的问题。

激光雷达惯性初始化+4视觉定位 / SLAM
1539258v1.02026-04-30 06:50 UTC
isaac_ros_visual_slam
NVIDIA-ISAAC-ROS·C++

基于 NVIDIA cuVSLAM 加速的 ROS 视觉 SLAM 与里程计包,在 Jetson 和 GPU 上实时完成机器人定位与建图。
视觉SLAM+4单板机 / 边缘设备
1493212v5.0-02026-09-22 03:29 UTC
TensorRT-Alpha
FeiYull·C++

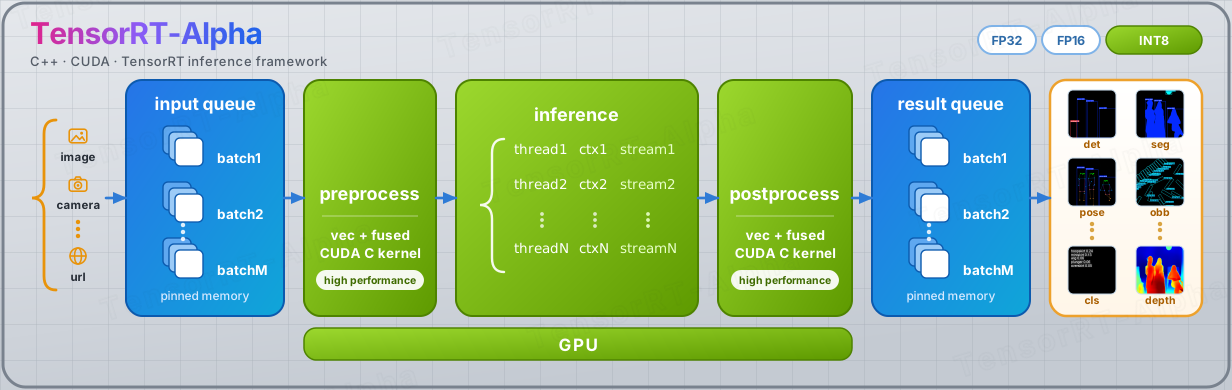
基于 TensorRT 和 CUDA 加速 YOLO 系列模型部署的 C++ 示例库,覆盖检测、姿态、分割、深度估计、OBB 和分类等任务,帮你在 NVIDIA 显卡上把推理跑得更快。
TensorRT+4检测 / 分割
1467198v2.0.02026-10-27 03:48 UTC
NGT
NGT-labs·C++

基于邻域图和树结构的高维向量近邻检索库,用 C++ 实现,适合给向量数据库和 RAG 系统做低延迟的近似最近邻搜索。

向量检索+4向量数据库
1376134v2.8.12026-11-10 23:32 UTC