视觉与 3D

共 53 个仓库 · 近 4 个月有推送 · C++

打开分类页
Open3D
isl-org·C++

Open3D 是一个现代 3D 数据处理库,提供点云、网格、RGB-D 和 3D 可视化等算法与工具,支持 C++ 和 Python,可用于 3D 感知、重建与机器学习研究。

3D数据处理+43D 重建进阶
14194+132.6kv0.20.02026-11-11 00:13 UTC
colmap
colmap·C++

从多张照片重建三维场景的 C++ 工具,集成了运动恢复结构(SfM)和多视图立体(MVS),可输出相机位姿与稠密点云。

三维重建+43D 重建进阶
13200+262.2kdatasets-eth3d-undistorted-v12026-11-10 08:51 UTC
openMVG
openMVG·C++

多视图几何 C++ 库,为三维计算机视觉和运动恢复结构(SfM)提供基础算法,可做摄影测量与三维重建。

多视图几何+43D 重建进阶
6598+71.7kv2.12026-11-07 01:15 UTC
meshlab
cnr-isti-vclab·C++

开源的三维网格处理系统,支持网格编辑、简化、重建和点云处理,适合处理扫描或打印前的 3D 模型。

网格处理+43D 打印进阶
5909+4923MeshLab-2025.072026-11-02 18:56 UTC
obs-backgroundremoval
royshil·C++

OBS 直播/录屏插件,用 ONNX Runtime 做实时人像背景分割,一键抠掉摄像头背景换成任意画面。

背景分割+4检测 / 分割
4691+203011.4.12026-11-07 04:17 UTC
tiny-cuda-nn
NVlabs·C++

极快的 C++/CUDA 神经网络框架,专为 MLP 等小网络在 GPU 上训练和推理加速,常用于 NeRF 等实时渲染场景。
CUDA加速+43D 重建
4547+1583v2.02026-09-29 16:39 UTC
openMVS
cdcseacave·C++

开源的多视图立体视觉重建库,把稀疏点云补成稠密点云、网格和纹理模型,是三维重建流水线里做稠密重建的常用组件。

多视图立体+43D 重建
4190+2992v2.4.02026-11-10 21:23 UTC
rtabmap
introlab·C++

RTAB-Map 是一套基于外观的 SLAM 库和独立应用,支持视觉与 3D 激光建图、定位和回环检测,可在 ROS、Android、iOS 等平台运行。

SLAM+4ROS / 机器人框架
4093+79790.24.22026-11-09 07:23 UTC
LichtFeld-Studio
MrNeRF·C++

一个原生桌面应用,把 3D Gaussian Splatting 场景的训练、查看、编辑、自动化和导出都集成在一起,省去在多个工具间来回切换的麻烦。

3D高斯泼溅+43D 重建
3985+10514v0.5.4.22026-11-10 21:25 UTC
AliceVision
alicevision·C++

开源的三维计算机视觉框架,提供摄影测量、多视图立体、相机跟踪和全景拼接等算法,可从照片重建三维模型。

三维重建+43D 重建
3534+5875v3.3.02026-11-10 15:20 UTC
g2o
RainerKuemmerle·C++

C++ 图优化通用框架,把 SLAM 和视觉定位里的位姿估计建模成图,用非线性最小二乘求解,是后端优化的经典基础设施。

图优化+4视觉定位 / SLAM
34781.2k20241228_git2026-11-09 19:43 UTC
deepdetect
jolibrain·C++

基于 C++ 的深度学习服务端与命令行工具,封装 Torch、TensorRT 等后端,通过 REST API 提供图像分类、目标检测、分割和以图搜图能力。

深度学习服务+4检测 / 分割
2551544v0.30.12026-11-10 13:03 UTC
spirula-studio
harry7557558·C++

跨厂商 3D 高斯泼溅训练器,能把视频转成 splat 再生成网格,支持 Vulkan 或 CUDA 后端,并带量化训练加速。

3D高斯泼溅+43D 重建
2308+94221v2026.10.302026-11-11 05:27 UTC
mrpt
MRPT·C++

一套面向移动机器人和自动驾驶的 C++ 工具库,提供 SLAM、计算机视觉、地图构建、粒子滤波和运动估计等模块,省去从零搭建底层算法。

移动机器人+4自动驾驶
2175+16623.6.22026-11-07 22:34 UTC
Kimera-VIO
MIT-SPARK·C++

基于视觉惯性里程计的实时 SLAM 系统,能在 CPU 上完成定位、建图并生成三维网格,适合机器人与状态估计场景。

视觉惯性里程计+4ROS / 机器人框架
1937476v5.02026-08-06 21:51 UTC
glim
koide3·C++

基于点云的 3D 定位与建图框架,支持 LiDAR、IMU 和 GPU 加速,可在 ROS/ROS2 下做 SLAM 与全局定位。
点云建图+4ROS / 机器人框架
19162962026-10-08 00:32 UTC
TensorRT-YOLO
laugh12321·C++

基于 TensorRT 的 YOLO 系列模型部署工具包,支持检测、分割、姿态估计和旋转框检测,帮你在 NVIDIA 显卡上把推理跑得更快更省事。

推理引擎+4检测 / 分割
1895199v6.4.02026-09-10 10:47 UTC
manif
artivis·C++

轻量级 C++11 纯头文件李群李代数库,为机器人、SLAM 和计算机视觉提供 2D/3D 位姿与几何运算支持。

李群+4ROS / 机器人框架
18282750.0.52026-08-05 09:27 UTC
isaac_ros_visual_slam
NVIDIA-ISAAC-ROS·C++

基于 NVIDIA cuVSLAM 加速的 ROS 视觉 SLAM 与里程计包,在 Jetson 和 GPU 上实时完成机器人定位与建图。
视觉SLAM+4单板机 / 边缘设备
1493212v5.0-02026-09-22 03:29 UTC
TensorRT-Alpha
FeiYull·C++

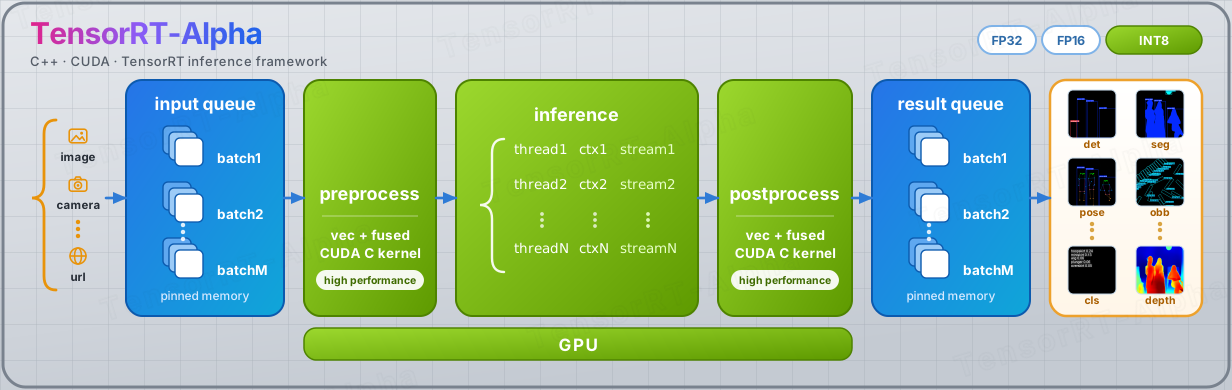
基于 TensorRT 和 CUDA 加速 YOLO 系列模型部署的 C++ 示例库,覆盖检测、姿态、分割、深度估计、OBB 和分类等任务,帮你在 NVIDIA 显卡上把推理跑得更快。

TensorRT+4检测 / 分割
1467198v2.0.02026-10-27 03:48 UTC
zed-sdk
stereolabs·C++

ZED SDK 是 Stereolabs 为 ZED 立体相机提供的空间感知开发套件,支持实时深度估计、SLAM、点云和人体姿态估计,帮助快速搭建智能机器人与空间感知应用。

立体视觉+43D 重建
12465095.5.12026-10-21 11:33 UTC
threepp
markaren·C++

用 C++20 实现、带 Python 绑定的跨平台 3D 图形库,API 风格对齐 three.js,方便在原生和 Web 环境复用同一套高层接口做渲染与物理仿真。

3D图形库+43D 重建
1227+151582026-11-042026-11-10 23:01 UTC
SuperOdom
superxslam·C++

仅用激光雷达或激光-惯性融合的高鲁棒、高精度里程计,为机器人和自动驾驶提供可靠定位与建图,应对退化场景和传感器不确定性。

激光里程计+43D 重建
1211156v1.02026-07-23 17:37 UTC
yolo_ros
mgonzs13·C++

把 Ultralytics YOLOv8 到 YOLOv12 系列模型封装成 ROS 2 节点,让机器人项目能直接调用目标检测、实例分割、姿态估计和跟踪能力。

ROS 2+4检测 / 分割
1158+12764.7.12026-11-04 10:32 UTC