视觉与 3D
共 370 个仓库 · 一年内有推送
用 C 和 CUDA 写的 YOLO 目标检测框架,能在本地训练和推理,适合需要轻量、可嵌入的实时检测场景。
基于 .NET 8 的 C# 视觉推理库,用 ONNX Runtime 或 TensorRT 跑 YOLO 模型,支持图像和实时视频的分类、检测、OBB、分割与姿态估计。
DIPY 是 Python 的 3D/4D 医学影像处理库,覆盖扩散、灌注与结构成像,提供配准、去噪、机器学习和可视化等通用方法。

汇集人脸检测、识别、3D 重建、动画等多种算法与操作的演示合集,适合快速上手和对比不同人脸处理方案。
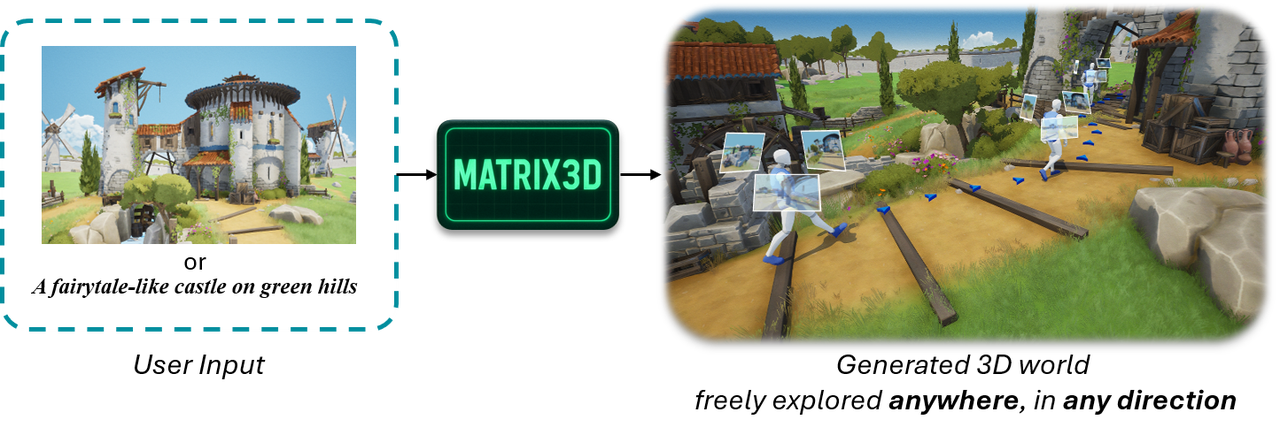
从单张图片或一句文本提示生成大范围可漫游的 3D 场景,先产出高质量全景视频再重建三维空间,适合做可探索虚拟场景。
C++ 编写的三维几何处理 SDK,提供网格布尔运算、修复、简化、重网格化、偏移、点云三角化和 ICP 配准,并带 Python、C#、C 和 JavaScript 绑定。

用 Python 写的高性能视觉库,把图像预处理、增强和 GPU 加速封装成简洁 API,省去重复样板代码,让研究者专注模型实验。
开源三维医学影像重建软件,可读取 DICOM 与断层扫描数据,完成分割并生成三维模型,用于术前规划与影像分析。
基于 Git 版本控制的特性开关、A/B 实验和远程配置管理工具,让功能发布和实验配置像代码一样可审查、可回滚。
面向随手拍摄的长视频,无需相机位姿即可稳健重建 3D 高斯泼溅场景,解决长序列位姿漂移和重建不稳的问题。
快速、鲁棒且可扩展的点云配准库,支持 LiDAR、RGB-D 等 3D 数据,并提供 ROS2 SLAM 示例,用于解决三维建图与定位中的配准问题。

基于结构感知的稀疏视角 X 射线三维重建工具箱,用 Transformer 和 NeRF 从少量 X 光片重建 CT 体积并合成新视角,降低辐射采样需求。

基于 PyTorch/MXNet 的 Python 文字检测工具包,能从图片中定位中英文场景文字、数学公式和版面结构,适合 OCR 前处理与文档解析。
YOLO-Master 是腾讯开源的实时目标检测模型,用专家混合(MoE)搭配专用 Transformer 提升检测精度与速度,支持检测、分割和分类任务。
基于 PyTorch 的人脸换脸与表情重演工具,支持人脸交换、表情迁移和面部区域分割,适合做视频换脸和深度伪造研究。
把组织切片图像做空间拓扑重建和切片间对齐,为空间组学分析提供三维组织坐标,解决连续切片难以配准的问题。
用高斯层级表示做三维重建和新视角合成,能从多视角图像重建可实时渲染的场景,适合需要高质量渲染的 3D 视觉任务。
基于 NVIDIA GPU 加速的 3D 场景重建工具,为 ROS2 机器人提供 Nav2 局部代价地图,让机器人在 Jetson 上实时构建三维环境并用于导航避障。
把 Segment Anything 模型适配到显微图像上的分割工具,支持细胞、细胞核、线粒体等结构的自动与交互式分割,并集成 napari 做可视化标注。
给 CUT3R 这类循环式三维重建模型换了个简单的状态更新规则,让它在长序列输入下不容易崩,提升长度泛化能力。
轻量级 C++17 单头文件库,用于读写 PLY 3D 网格格式,适合在图形和视觉项目里快速集成模型导入导出。
汇总动态场景下 SLAM 与终身建图的研究资源,覆盖激光、视觉和多传感器融合方案,方便快速跟进相关论文与代码。
面向 LiDAR 里程计的鲁棒 ICP 算法,专门解决走廊、隧道等几何退化场景下位姿估计失准的问题,是 IEEE RA-L 2025 的 SOTA 方案。
基于 PlayCanvas 的网页端 3D 模型查看器,支持加载 glTF 模型和 3D Gaussian Splatting 场景,方便在浏览器里直接预览和调试三维资产。