视觉与 3D
共 256 个仓库 · Python

把 NeRF 表示成输入点云的三角剖分,用光线追踪做三维重建,训练和渲染更快,适合从点云直接生成高质量新视角。
用 NVIDIA Warp 和 Python 从零实现 3D 高斯泼溅,代码简洁,CPU/GPU 都能跑,适合边动手边学现代图形学。
检测 OpenAI Codex 模型是否被悄悄降级(缩水)的工具,通过对比输出质量判断服务是否变差。
用稀疏视角重建户外场景的神经辐射场方法,面向自动驾驶场景的新视角合成,提供 ICCV'23 论文的 PyTorch 实现与训练代码。
用 PyTorch 和 CUDA 复现 3D Gaussian Splatting 的非官方实现,支持三维重建和新视角合成,方便研究和二次开发。
处理 Polycam 原始扫描数据的 Python 工具集,能把采集结果导出成 NeRF 等格式,方便后续做三维重建和神经渲染。
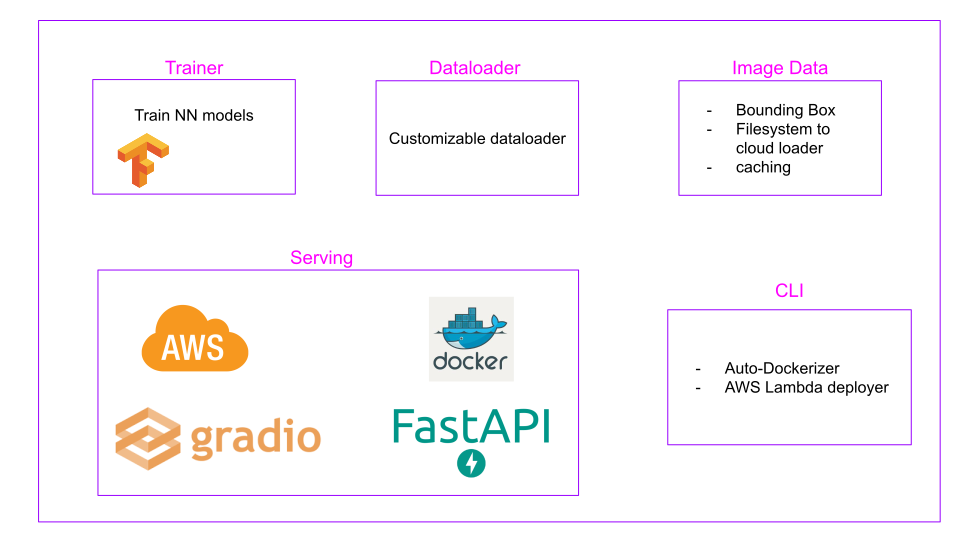
一站式深度学习全栈库,把模型搭建、FastAPI 接口开发和模型部署串起来,还带 GradCAM 可解释性分析,省去自己拼装各环节的麻烦。
基于 3D 高斯泼溅的文本生成 3D 场景工具,通过 Formation Pattern Sampling 从文字描述直接构建可渲染的三维场景,适合做 3D AIGC 内容创作。
一站式实时视觉训练与部署框架,覆盖目标检测、关键点估计、实例与语义分割,支持导出 TensorRT、ONNX、OpenVINO、CoreML 到边缘设备。
面向鱼眼等通用相机的 3D 高斯泼溅渲染实现,让新视角合成在非针孔相机下既精确又高效,适用于自动驾驶与 AR 场景。
每天自动抓取 arXiv 上 NeRF 相关新论文并整理成列表,方便做三维重建和神经渲染的研究者跟进最新进展。
一套面向计算机视觉的相机工具集,用来处理相机内参、外参标定以及相机与激光雷达之间的坐标变换,方便做三维重建和多传感器对齐。
用 2D 高斯泼溅做激光雷达里程计与建图,同步完成位姿估计和可渲染的网格重建,适合自动驾驶与机器人三维场景建模。
CVPR 2025 提出的可变形径向核泼溅方法,用更灵活的核形状替代高斯核做可微渲染,提升三维场景重建与新视角合成的质量。
从单目视频实时重建动态三维高斯场景,用运动自适应样条建模物体运动,解决动态场景新视角合成中运动表示不鲁棒的问题。
用多尺度 3D VQVAE 把单张图片或文本自回归生成 3D 物体,同时支持 3D 理解,适合做图生 3D 和多模态 3D 研究。