视觉与 3D
共 464 个仓库
基于 PlayCanvas 的网页端 3D 模型查看器,支持加载 glTF 模型和 3D Gaussian Splatting 场景,方便在浏览器里直接预览和调试三维资产。
把 SAM3 通过渐进式知识蒸馏压缩成轻量边缘模型,实现快速的可提示概念分割与跟踪,适合端侧部署。
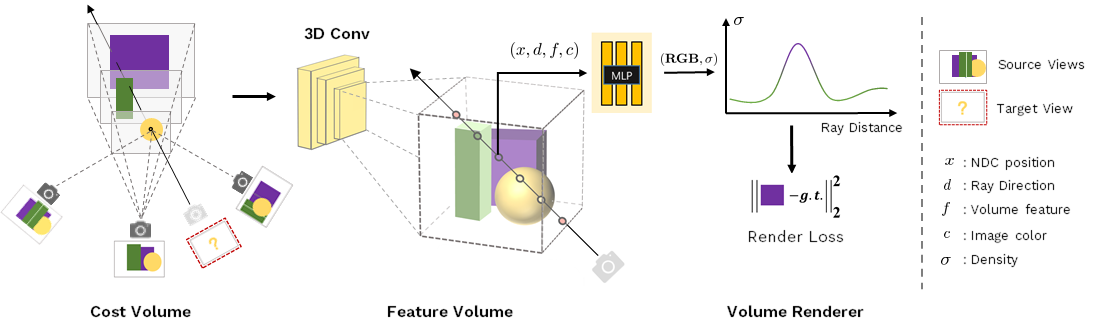
ICCV 2021 提出的神经渲染方法,能从多视角图像高效重建几何与神经辐射场,用于新视角合成。
以惯性导航为核心的实时 GNSS-视觉-惯性融合定位系统,在 GNSS 信号遮挡或退化场景下仍能保持稳健的位姿估计,适合城市峡谷和户外机器人导航。
Python 实现的多目标跟踪算法集合,集成 IoU Tracker 等多种跟踪器,配合 OpenCV 和 SSD-MobileNet 等检测模型,快速搭建视频目标跟踪流程。
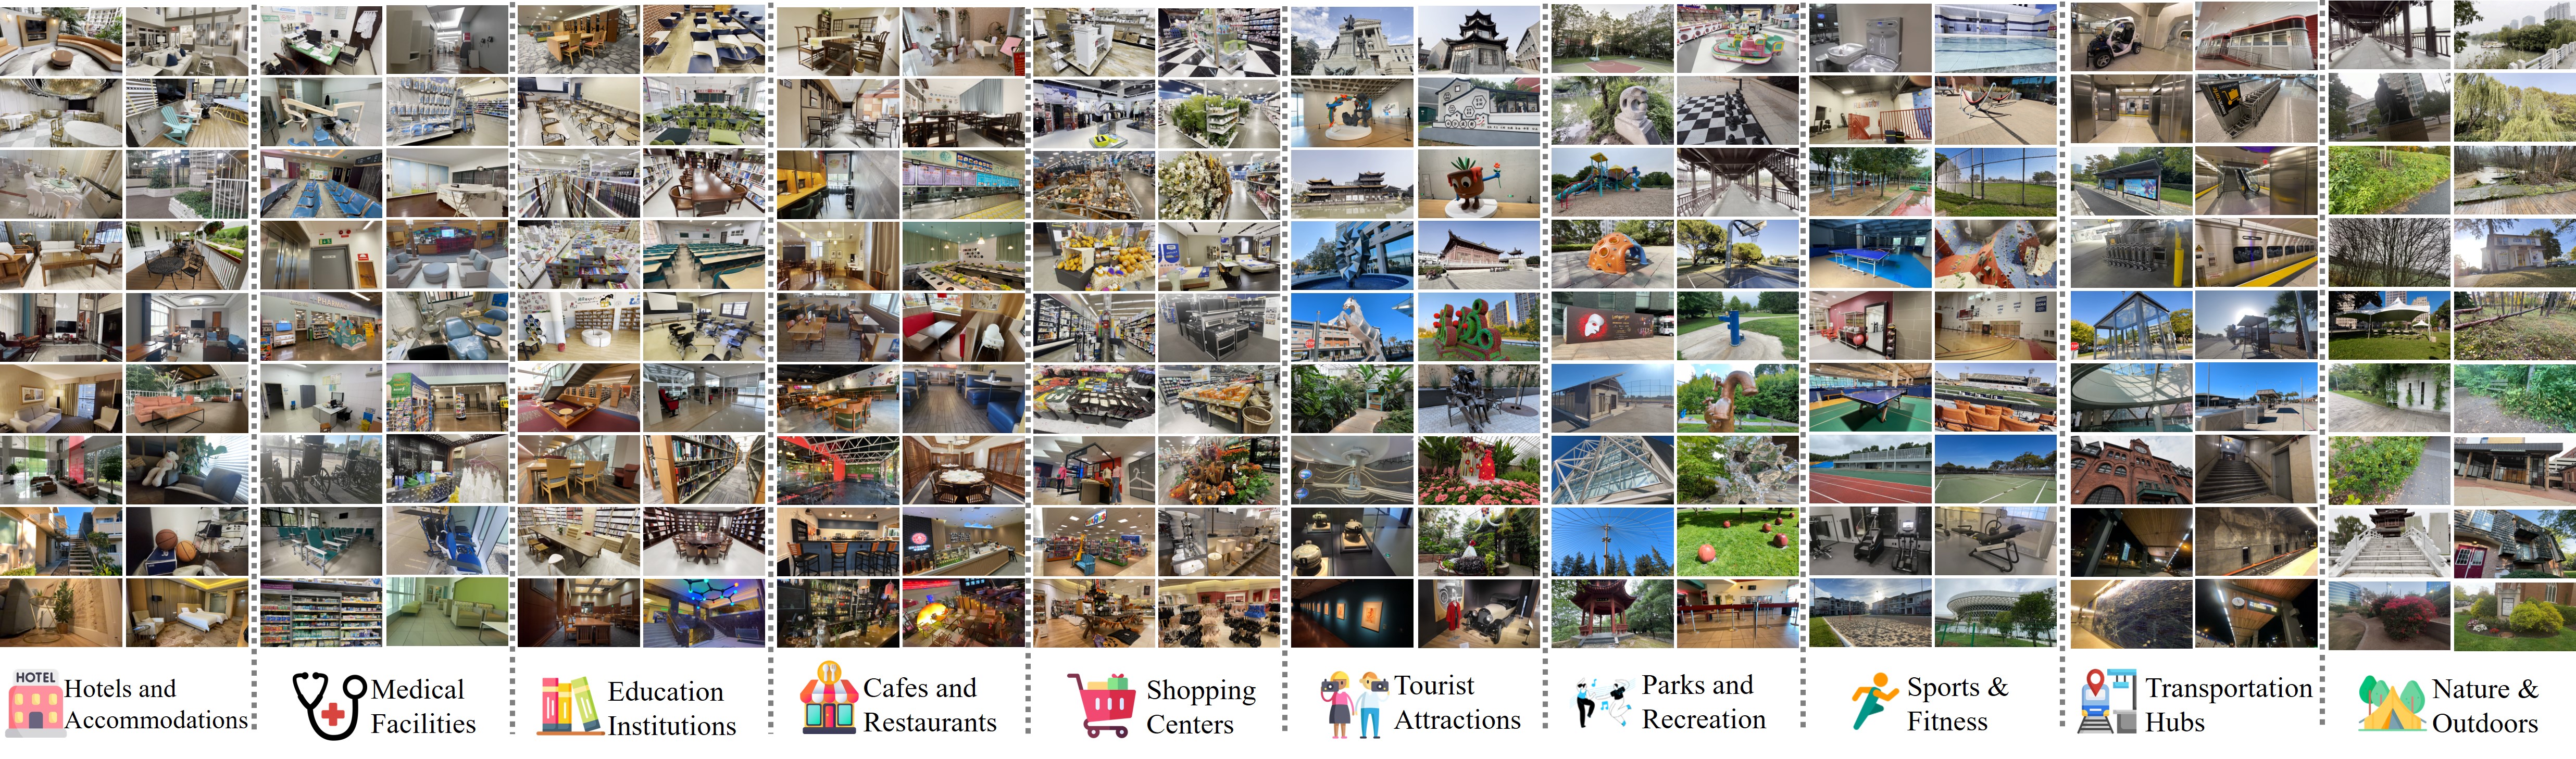
包含一万个场景的大规模 3D 重建数据集,为神经渲染和新视角合成研究提供训练与评测数据。
无需实例或类别级 3D 模型,就能对未见过的物体做 6D 位姿跟踪,靠在线重建和特征匹配解决新物体操作中的定位问题。
一个不依赖传感器专门建模的鲁棒 LiDAR-惯性里程计,直接融合激光雷达与 IMU 数据估计位姿并建图,适合机器人 SLAM 场景。
汇总 CVPR、ICCV、ECCV 等顶会中 AIGC 相关论文与代码,覆盖扩散模型、GAN、3D 生成等方向,方便快速跟进生成式视觉研究进展。
用 RANSAC 从点云中拟合平面、球、圆柱、长方体、圆和直线等 3D 基元,适合 LiDAR 与三维重建场景做形状检测和分割。
跨平台开源 3D 雕刻软件,支持高密度网格、重拓扑、贴图绘制,内置图/文生 3D 与高斯泼溅,可导出游戏级 LOD 并直发 Unreal。
用生成模型提升多视角 3D 物体重建精度,从多张图片还原准确的三维形状与位姿,适合做图像到 3D 的研究与落地。

用稀疏控制点驱动 3D 高斯泼溅,从视频重建可编辑的动态场景,支持对运动轨迹做编辑和操控。
把手机拍摄的视频重建为可被 AI 查询的 3D 场景,内置 MCP 工具让 Claude、Cursor 等直接调用,并提供可自托管的 broker 与 VGGT-SLAM 库。
面向 AI 秋招的中英双语面试速查表,覆盖机器学习、大模型、扩散模型与智能体,可生成单文件 HTML 随时翻阅,另附学术主页生成器。
只用 ViT 编码器做图像分割的官方实现,省去解码器和额外适配模块,在实例、全景分割任务上兼顾精度与推理速度。

基于 Open3D 的 C++ 点云图优化 SLAM 系统,为机器人提供激光雷达建图与定位能力,可接入 ROS 使用。
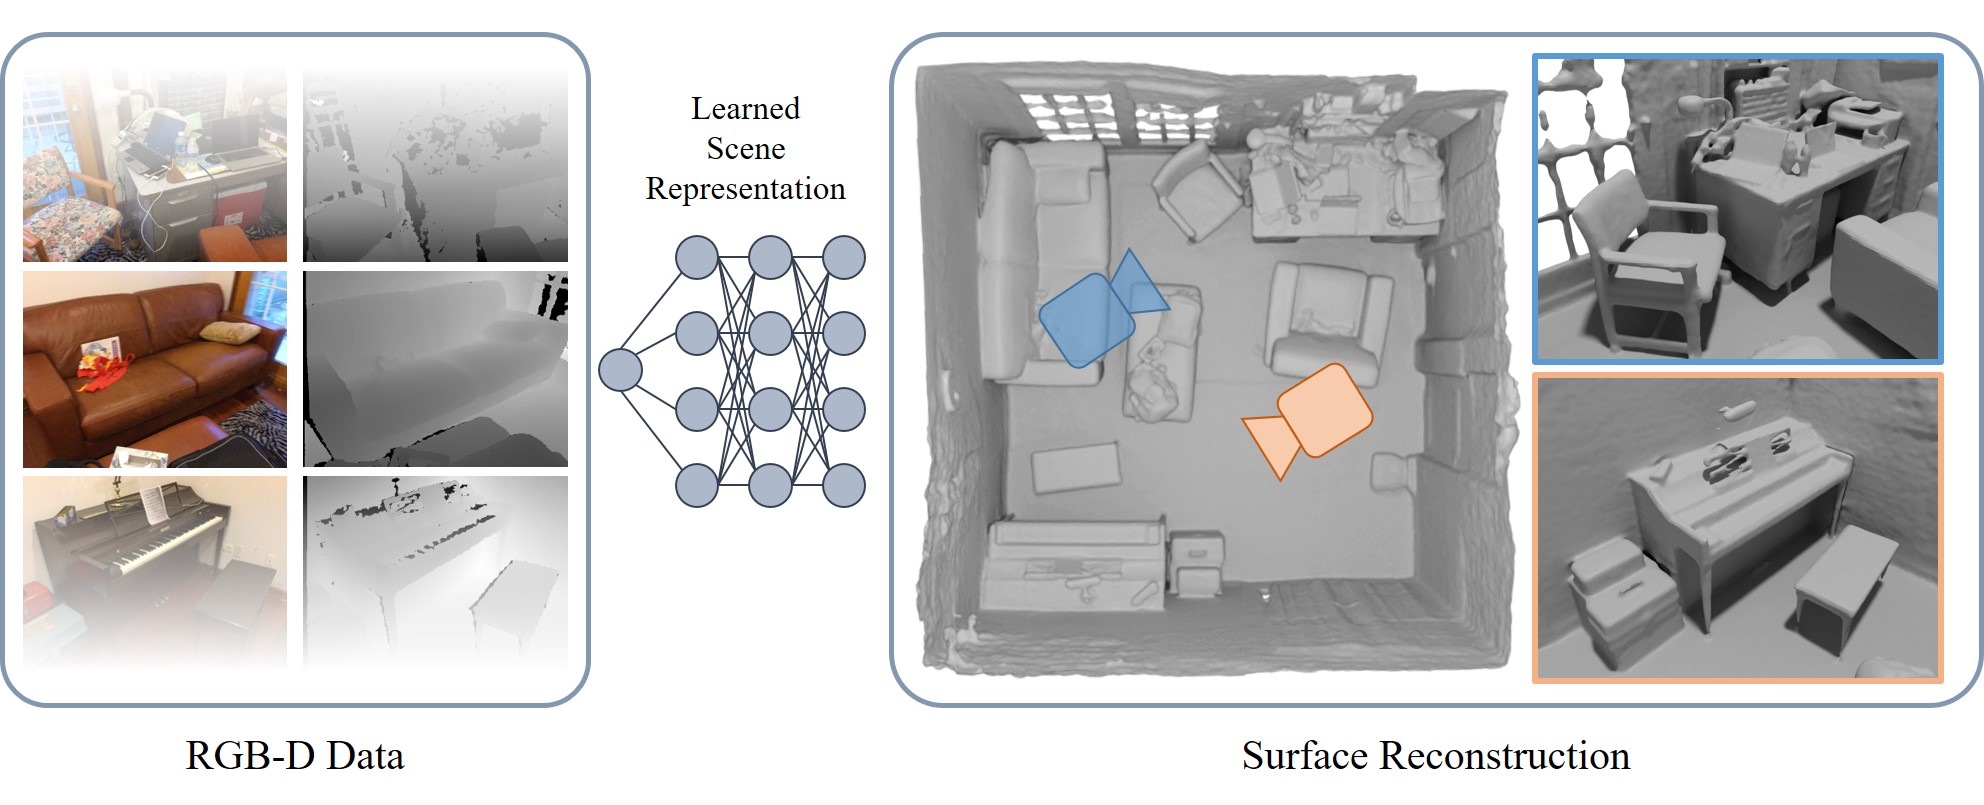
用神经网络从 RGB-D 序列重建高质量三维表面,是 CVPR 2022 论文的官方实现,适合做室内场景的稠密重建。
用点式隐式神经表示做 LiDAR SLAM,在保持全局地图一致性的同时完成定位与建图,适合机器人和 3D 建图场景。
基于 LIO-SAM 搭建的机器人重定位系统,能让机器人在已建好的点云地图上快速确定自身位姿,解决开机或丢失定位后的找回问题。
在浏览器里流畅查看 3D 高斯泼溅模型的高性能查看器,基于 WebGL 和 WebXR,支持 VR 浏览,适合把重建结果直接放到网页上展示。
收集整理文本生成 3D 与扩散生成 3D 方向的论文与资源清单,方便快速跟进文生 3D、图生 3D 和 NeRF 相关进展。
带空间标注的大规模视频数据集,为视频生成、3D/4D 重建和空间推理模型提供训练与评测数据。
命令行工具,用于在 3DGS、KSplat、SPZ、Splat 等十余种 3D 高斯泼溅模型格式间互转,并支持 GPU 加速的统计离群点与密度滤波。