AI · 算法工程
共 249 个仓库 · C++
纯头文件的 C++/Python 近似最近邻检索库,实现 HNSW 算法,无需额外依赖即可嵌入项目,用于向量相似度搜索。
NVIDIA 官方多 GPU 集合通信库,提供 all-reduce、broadcast 等优化通信原语,是分布式深度学习训练中跨卡数据同步的底层依赖。
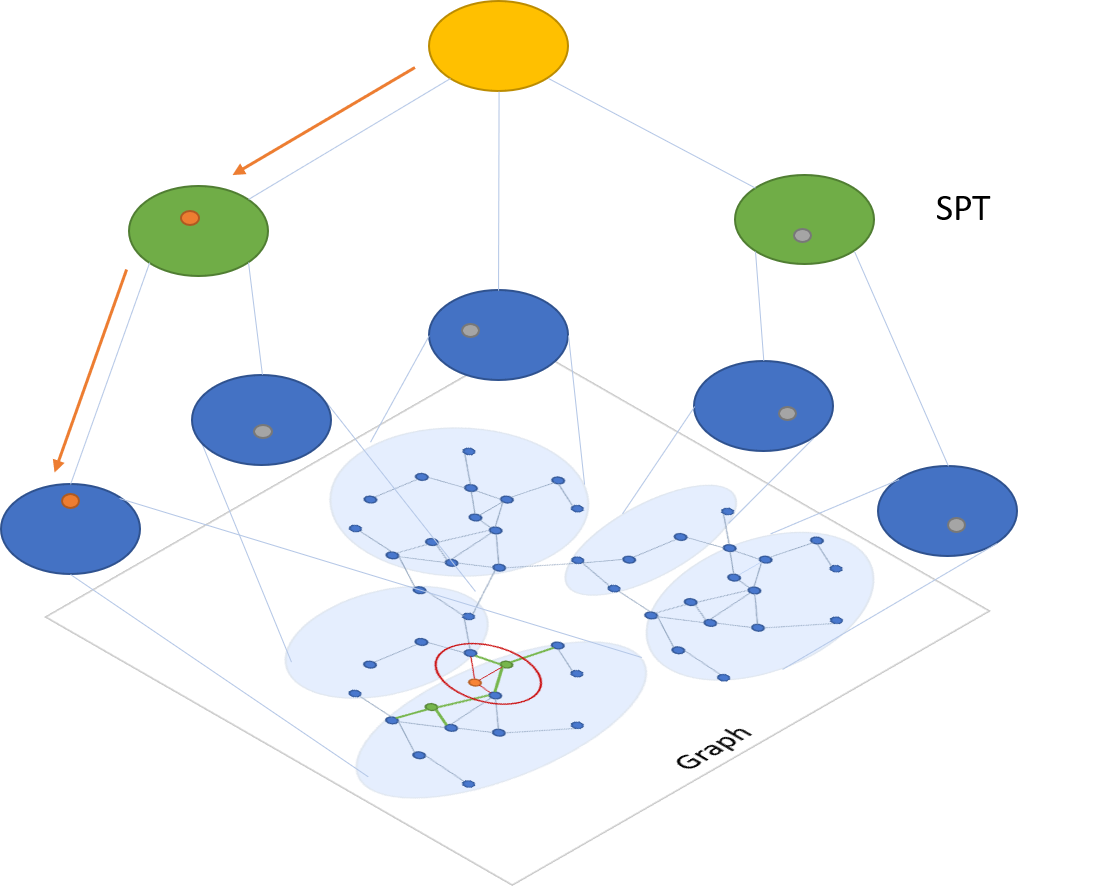
微软开源的分布式近似最近邻搜索库,提供高质量向量索引构建、搜索和在线服务工具,专为大规模向量检索场景设计。
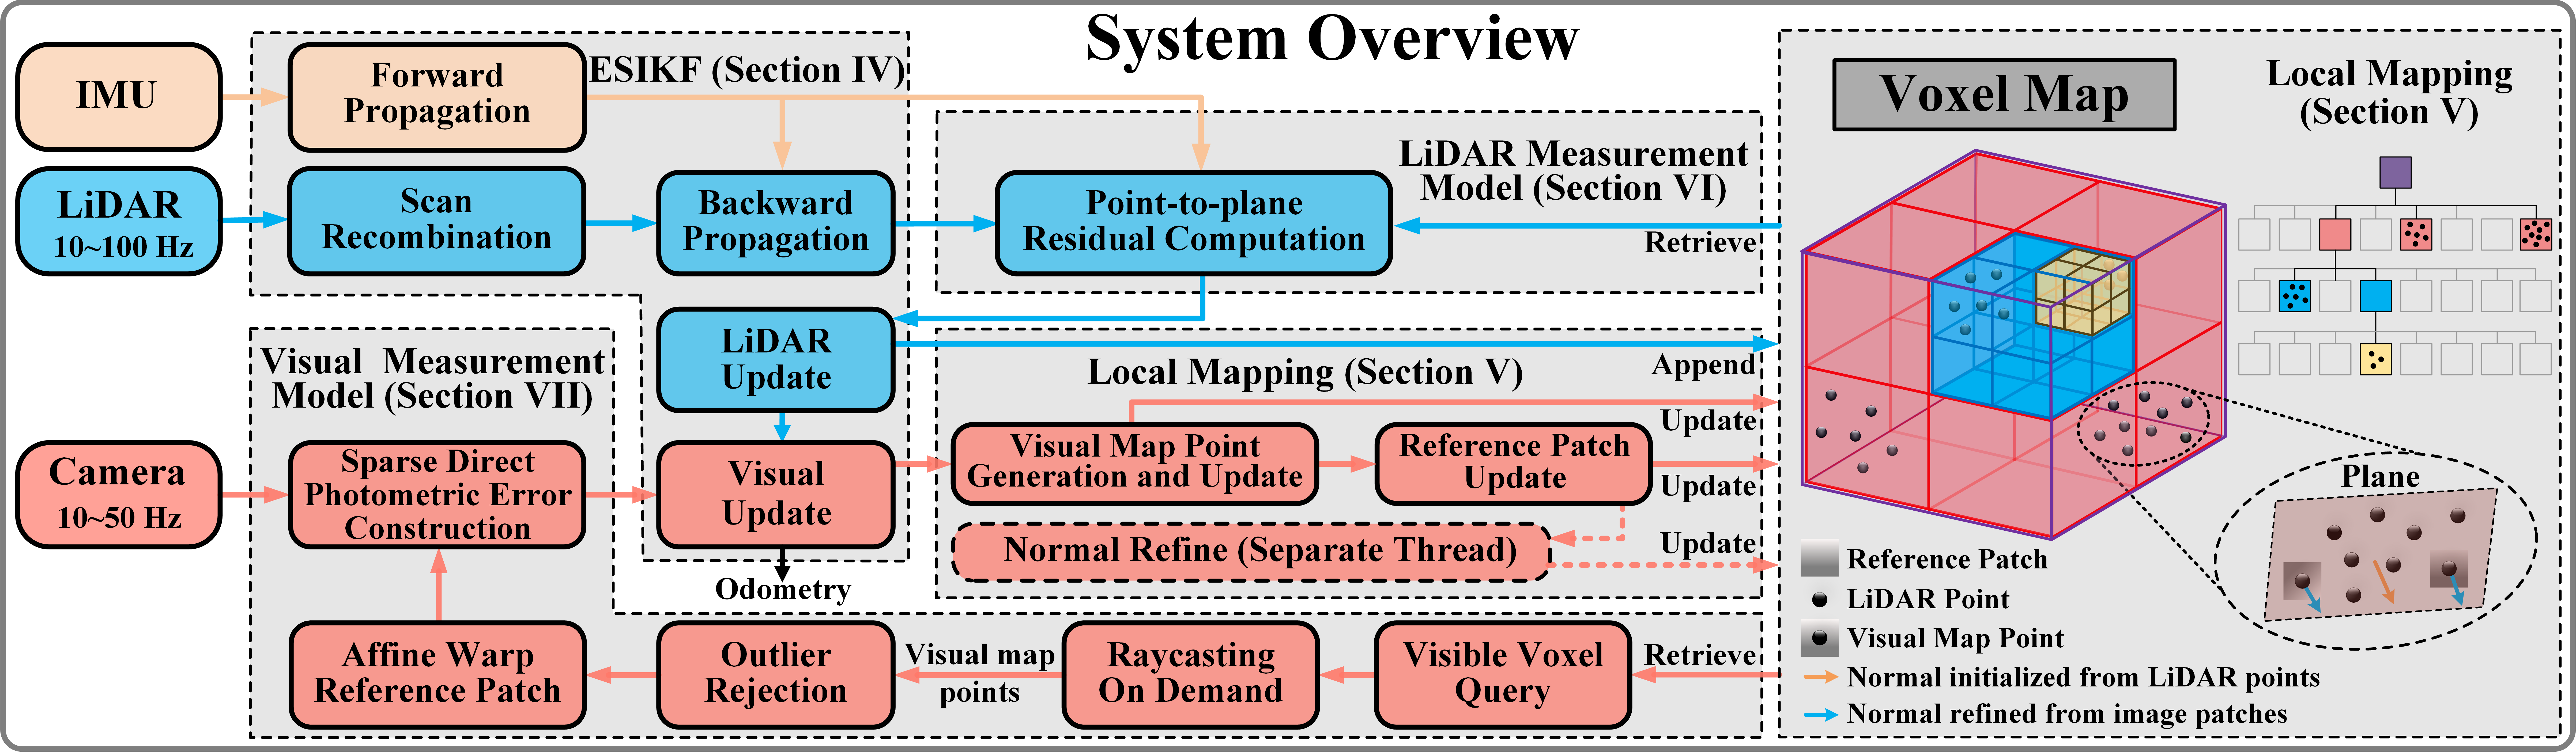
面向机器人与无人机的激光雷达-惯性-视觉紧耦合里程计,实时输出高精度位姿与彩色点云,支撑三维重建与SLAM。
面向 LLM 应用的 AI 原生数据库,把稠密向量、稀疏向量、多向量张量和全文检索融合在一起做混合搜索,速度极快。
面向 Transformer 模型的高性能推理引擎,用 C++ 实现并支持 CUDA、AVX、NEON 等硬件加速,让机器翻译等模型在 CPU/GPU 上跑得更快、显存占用更低。
华为开源的深度学习训练与推理框架,覆盖移动端、边缘和云场景,主打国产 NPU 生态适配。
OBS 直播/录屏插件,用 ONNX Runtime 做实时人像背景分割,一键抠掉摄像头背景换成任意画面。
高性能开源内存图数据库,兼容 Cypher,用 C++ 编写,适合 GraphRAG、AI 记忆、智能体和实时图分析场景。
极快的 C++/CUDA 神经网络框架,专为 MLP 等小网络在 GPU 上训练和推理加速,常用于 NeRF 等实时渲染场景。
一个轻量级 C++ AI 工具包,集成 100+ 模型,支持 MNN、ONNX Runtime 和 TensorRT 推理,覆盖目标检测、分割、Stable Diffusion、人脸融合等任务。

轻量级向量与任意对象相似度搜索聚类引擎,支持十多种编程语言,可做近似最近邻检索、模糊搜索和推荐系统。
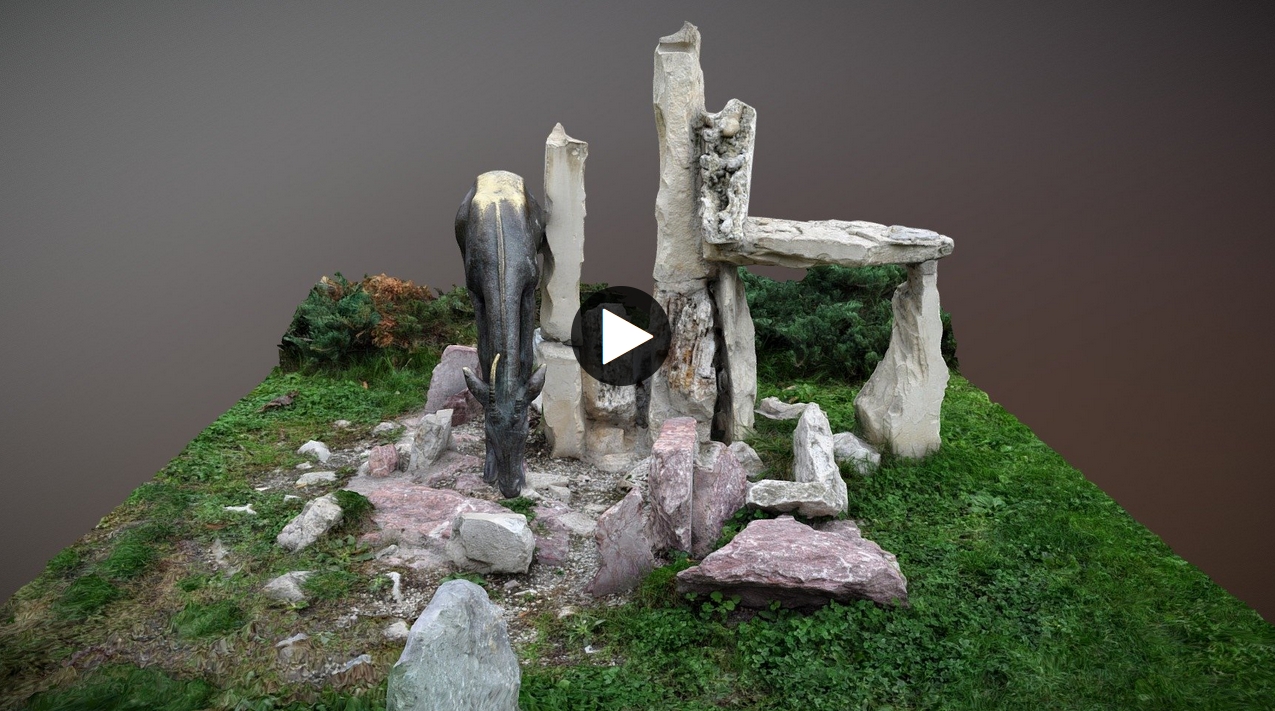
开源的多视图立体视觉重建库,把稀疏点云补成稠密点云、网格和纹理模型,是三维重建流水线里做稠密重建的常用组件。
纯 C++ 音频推理引擎,基于 ggml 实现,一套代码覆盖语音合成、识别、VAD、变声和音乐生成,不依赖 Python,适合边缘部署。

把 ESP8266/ESP32 变成 MQTT 网关,双向桥接 433/315/868MHz 射频、红外、BLE 蓝牙和 LoRa 设备,让米家传感器、温湿度计、体重秤等接入 Home Assistant。
RTAB-Map 是一套基于外观的 SLAM 库和独立应用,支持视觉与 3D 激光建图、定位和回环检测,可在 ROS、Android、iOS 等平台运行。

基于 MLIR 的可重定向机器学习编译器与运行时工具包,把 PyTorch、TensorFlow、JAX、ONNX 等模型编译到 CPU、CUDA、ROCm、Vulkan 等多种硬件上运行。

一个原生桌面应用,把 3D Gaussian Splatting 场景的训练、查看、编辑、自动化和导出都集成在一起,省去在多个工具间来回切换的麻烦。
开源的三维计算机视觉框架,提供摄影测量、多视图立体、相机跟踪和全景拼接等算法,可从照片重建三维模型。

C++ 图优化通用框架,把 SLAM 和视觉定位里的位姿估计建模成图,用非线性最小二乘求解,是后端优化的经典基础设施。
跨平台截图与标注工具,支持裁剪、模糊、绘图和上传图床,适合需要快速截图并做标注的日常办公与开发场景。

面向自主无人机的开源软件栈,集成 PX4、MAVROS、Gazebo 仿真与视觉 SLAM,帮开发者快速搭建无人机定位、控制与仿真验证环境。
把 ONNX 模型直接转成 TensorRT 引擎的官方解析器,让训练好的模型能在 NVIDIA GPU 上做高性能推理部署。
开源视觉惯性导航研究平台,提供 MSCKF 与 EKF 定位、传感器标定和 VIO 算法实现,方便机器人研究者做 SLAM 与状态估计实验。