AI · 算法工程
共 1,644 个仓库 · Python
命令行驱动的 AI 编码代理编排工具,能并行运行多个代理和模型、对比原始回答,并协调代码审查与实现流程。
为 Claude Code、Codex 等编码智能体提供 55 个严谨技能包,覆盖代码审查、安全审计、功能开发、前端设计、MCP 工具和 Hugging Face 模型训练。
从单张图片生成多视角一致图像,进而重建完整三维场景,解决单视图场景重建中视角覆盖不足的问题。
面向大规模场景的可扩展测试时训练 3D 重建方案,通过在线自适应提升深度估计与重建精度,适合处理超长序列和大范围场景。
法语本地语音助手,可接 Claude 或离线 Ollama,用语音控制 Hue 灯、OBS、日程、浏览器和 Twilio 电话,并自带 MCP 服务端。
开箱即用的 LiDAR SLAM 系统,用 Python 实现,能直接完成激光雷达建图与定位,省去繁琐配置。
一个可完全复现、从零起步的自我进化智能体系统,让智能体在开放式任务中边执行边自我迭代,无需预置经验即可持续提升能力。
给 Claude Code 和 Codex 用的 UI 设计与还原技能,能从截图生成设计稿,再把设计稿还原成可运行页面。
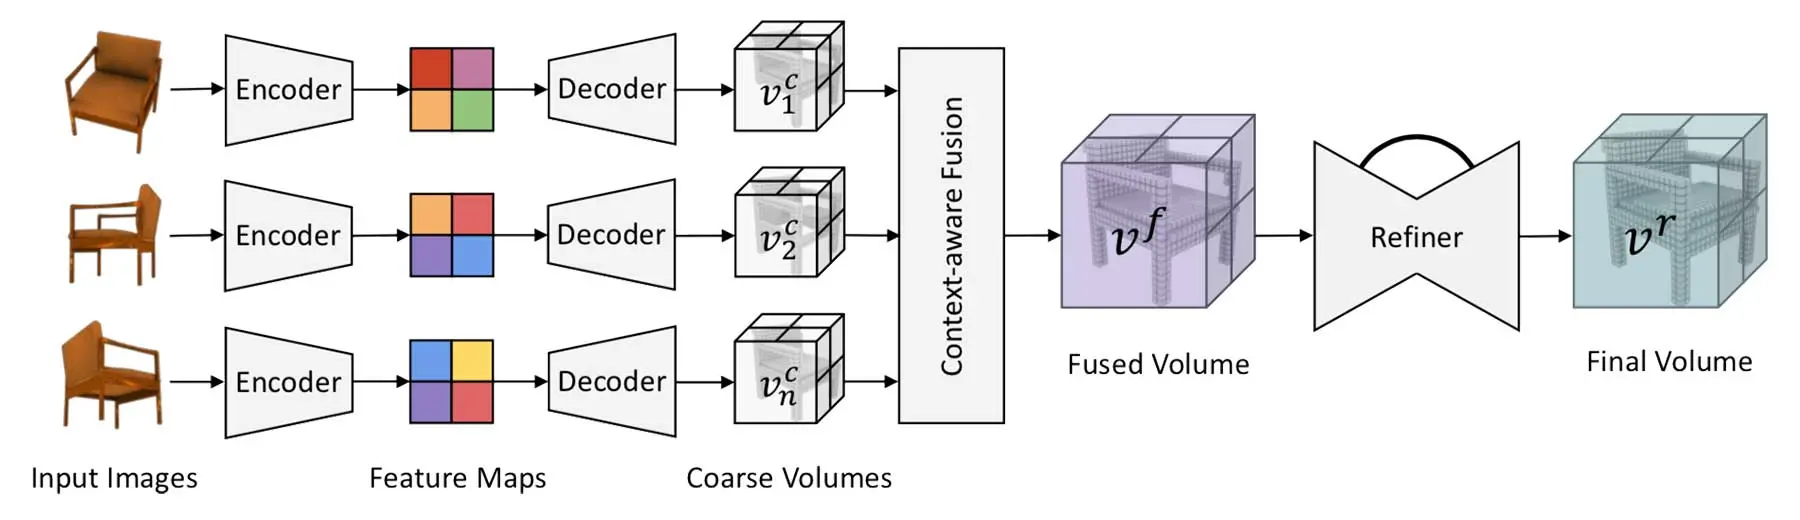
从单张或多视角图片重建三维体素模型的官方实现,基于 ICCV 2019 论文,用上下文感知融合提升重建精度。
开放词表目标计数模型,基于视觉语言基础模型,能按任意文本描述统计图像中物体数量,无需针对新类别重新训练。
MILo 是 SIGGRAPH Asia 2025 的官方实现,把网格优化嵌进 3D 高斯泼溅流程,从多视角图像重建出细节丰富又轻量的表面网格。
给 Hermes、Claude Code、Codex 等编码 Agent 提供本地长期记忆,用单个 SQLite 库存储,支持带来源回溯的混合检索,并能查看、纠正或删除记忆内容。
把影视生成的场景依赖建成 DAG,用关键路径法调度多模型并行出片,让原本逐个生成的镜头同时跑,缩短整片制作时间。
用 Python 统一调用 OpenAI、Claude、Gemini 等大模型 API 的轻量客户端,想用更简单的方式替代 LangChain 和 LangGraph 处理常见场景。
用 GPT 嵌入和向量检索引擎处理海量公开情报数据,把零散 OSINT 信息变成可语义搜索的知识库。
统一视觉分词器,把图像同时编码成适合生成和理解任务的离散 token,解决生成与理解模型各用一套 tokenizer 的割裂问题。
面向大语言模型的低延迟、高吞吐推理服务引擎,基于 PyTorch 和 Transformer 架构,适合部署 Llama 等模型对外提供在线推理服务。
基于 WebGPU 的高斯泼溅渲染平台,可在浏览器里跑 3DGS/4DGS 和神经渲染,用来做三维场景与数字人展示。
基于曼哈顿世界假设的神经隐式三维重建方法,利用场景中互相垂直的平面结构约束,从多视角图像重建室内房间的稠密几何。

ARCTIC 数据集官方工具链,提供下载、预处理、可视化和模型训练脚本,用于手物交互与手部追踪研究。
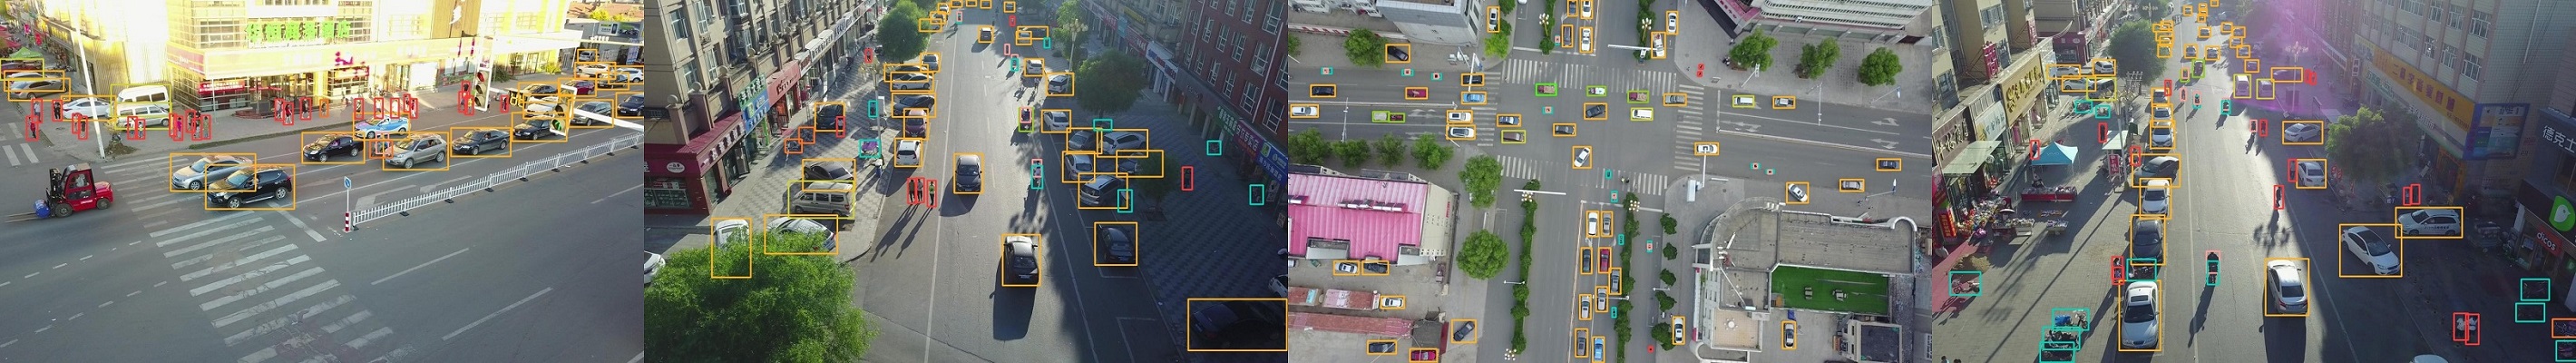
面向边缘设备的实时无锚框目标检测器,精度不错,支持 ONNX、MNN 及 RK3588、昇腾等国产 NPU 部署。
把向量检索、知识图谱和交叉编码器重排揉在一起的混合 RAG 系统,支持 Docling 解析文档、图片表格理解、流式对话和行内引用,可接 Gemini 或本地 Ollama。
把日常电脑操作录成结构化工作流,让 AI 代理通过 MCP 在本地直接复现执行,全程数据不出本机。
本地优先的全栈 AI 创作工作站,集成对话、漫画、漫剧、写作和知识学习五大模块,支持 vLLM、llama.cpp 等多引擎本地推理与显存智能调度。