训练与微调
共 447 个仓库 · 一年内有推送
一套从 Python 基础到生成式 AI 的数据科学实战教程,覆盖数据分析、深度学习、MLflow 与 Prefect 等 MLOps 工具链,适合系统学习并动手实践。
HQQ 是一种无需校准数据的大模型量化方法,官方实现支持几行代码把 LLM 压到低比特,省显存还能保持精度。
面向自动驾驶场景的 3D 目标检测开源实现,基于深度学习的点云与图像融合方法,可用于训练和评测车辆、行人等目标的立体检测模型。
一款便携 USB 嗅探硬件,集成 CC1352、SX1262 和 RP2040,用于抓包、通信和攻击 BLE、LoRa、Zigbee 等物联网无线协议。
把 OpenVINO 优化过的模型部署成可扩展推理服务的服务器,支持云端和边缘、Kubernetes 与 DAG 流水线,方便生产环境上线模型。
用 Python 做点击流和事件日志分析的工具包,支持用户旅程、行为分群、A/B 测试和马尔可夫链模拟,还能让 AI 代理复现并交叉验证分析结果。
基于 TensorFlow 的端到端数据压缩库,用神经网络实现图像等数据的压缩与解压,适合研究学习式压缩算法。
让 HuggingFace 上的 Transformers 和 Diffusers 模型无缝跑在昇腾 MindSpore 上,省去手动迁移适配的麻烦,并支持加速。
面向医学影像的智能标注与主动学习工具,在 3D Slicer 等客户端里边标注边训练模型,减少人工勾画工作量。
高性能机器学习模型服务框架,支持动态批处理和 CPU/GPU 流水线,把单机算力充分利用起来,适合部署 CV、LLM 等模型。
基于 GPU 的向量检索与聚类库,为近似最近邻搜索和相似度计算提供 CUDA 加速,适合大规模向量数据和 LLM 检索场景。
基于 PyTorch 的通用分割精修网络,通过全局与局部级联细化,把任意已有分割掩码提升到超高分辨率,无需针对特定类别重训。
面向 Mac 和 NVIDIA DGX Spark 的 AI 电影制作工作室,按剧组流程规划分镜,并用 Qwen-Image、FLUX、MiniMax 等模型生成带声音的画面与视频。
一个高效易用的深度学习模型压缩框架,支持剪枝、训练后量化和量化感知训练,能把 PyTorch 模型转换部署到端侧。
配套《Fine-Tuning LLMs with PyTorch and Hugging Face》一书的实战代码库,用 LoRA、PEFT、bitsandbytes 量化等手把手教你在消费级显卡上微调大模型。
把计算任务调度到数据所在节点上执行的分布式计算框架,省去大规模数据搬迁的开销,适合批处理、数据分析和生信流水线。

开源大模型微调工具箱,支持 LoRA 等参数高效微调,还能做消融实验和单元测试,方便快速验证 Llama2、Mistral、Falcon 等模型在分类任务上的效果。
基于 Python 的视频分析与计算机视觉框架,内置 NVIDIA DeepStream 和 CUDA 支持,可在边缘设备上快速搭建目标检测、实例分割等推理流水线。
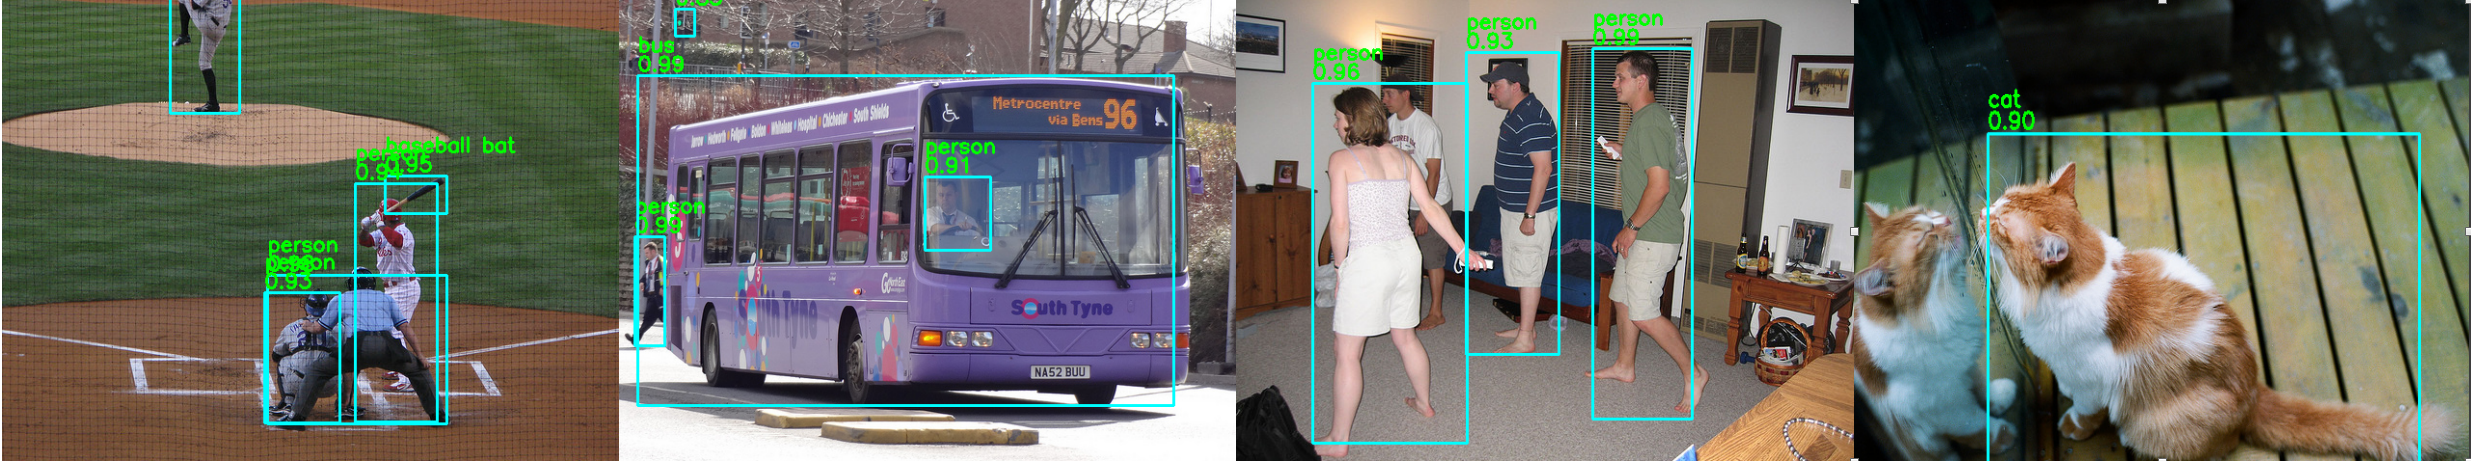
超轻量无锚框目标检测算法,权重仅 250K 参数,比 yolo-fastest 快 10%,后处理更简单,适合边缘设备部署。
用 C 和 CUDA 写的 YOLO 目标检测框架,能在本地训练和推理,适合需要轻量、可嵌入的实时检测场景。
Halo 是 White Circle 开源的大模型与多模态模型训练框架,支持分布式训练、LoRA 微调、MoE 和异步强化学习,方便搭建和扩展训练流程。
DIPY 是 Python 的 3D/4D 医学影像处理库,覆盖扩散、灌注与结构成像,提供配准、去噪、机器学习和可视化等通用方法。
基于 PyTorch 的成像逆问题求解库,把去噪、去模糊、MRI 重建等任务统一到深度学习框架下,内置扩散模型和即插即用先验。
自动驾驶学习笔记,系统梳理感知、BEV、Transformer、规划控制等模块知识点,并整合行业优秀方案,帮读者快速建立自动驾驶技术体系。