视觉与 3D

共 370 个仓库 · 一年内有推送

打开分类页
deep-image-matching
3DOM-FBK·Python

用深度学习和传统手工特征做多视图图像匹配,为 COLMAP 等 SfM 软件提供高质量匹配结果,支持高分辨率图像和带旋转的图像,提供命令行和图形界面。

图像匹配+4视觉定位 / SLAM
556762.0.02026-02-19 11:43 UTC
Rectlabel-support
ryouchinsa·Jupyter Notebook

RectLabel 是一款离线图像标注工具,用于给目标检测和分割任务画框、打标签、生成掩码,支持 Faster R-CNN、Mask R-CNN、Detectron 等格式。

图像标注+4检测 / 分割
552712026-06-10 14:06 UTC
Blender-3DGS-4DGS-Viewer-Node
mediastormDev

在 Blender 里轻量查看高斯泼溅数据、设计相机运动轨迹,并把配置导出给外部高斯渲染器使用。

高斯泼溅+43D 重建
551132025-11-19 03:41 UTC
VistaDream
WHU-USI3DV·Python

从单张图片生成多视角一致图像,进而重建完整三维场景,解决单视图场景重建中视角覆盖不足的问题。

单视图重建+43D 生成
551+1272026-10-22 01:56 UTC
Scal3R
zju3dv·Python

面向大规模场景的可扩展测试时训练 3D 重建方案,通过在线自适应提升深度估计与重建精度,适合处理超长序列和大范围场景。

3D重建+43D 重建
549382026-09-15 07:35 UTC
webots_ros2
cyberbotics·C

把 Webots 机器人仿真器和 ROS 2 打通的官方软件包,提供示例、定位、导航、SLAM 和运动规划接口,方便在仿真里快速搭建和调试机器人程序。

机器人仿真+4ROS / 机器人框架
5491942025.0.02026-10-12 06:23 UTC
kiss-slam
PRBonn·Python

开箱即用的 LiDAR SLAM 系统,用 Python 实现,能直接完成激光雷达建图与定位,省去繁琐配置。
激光雷达+4ROS / 机器人框架
54868v0.0.22026-08-11 08:25 UTC
Pix2Vox
hzxie·Python

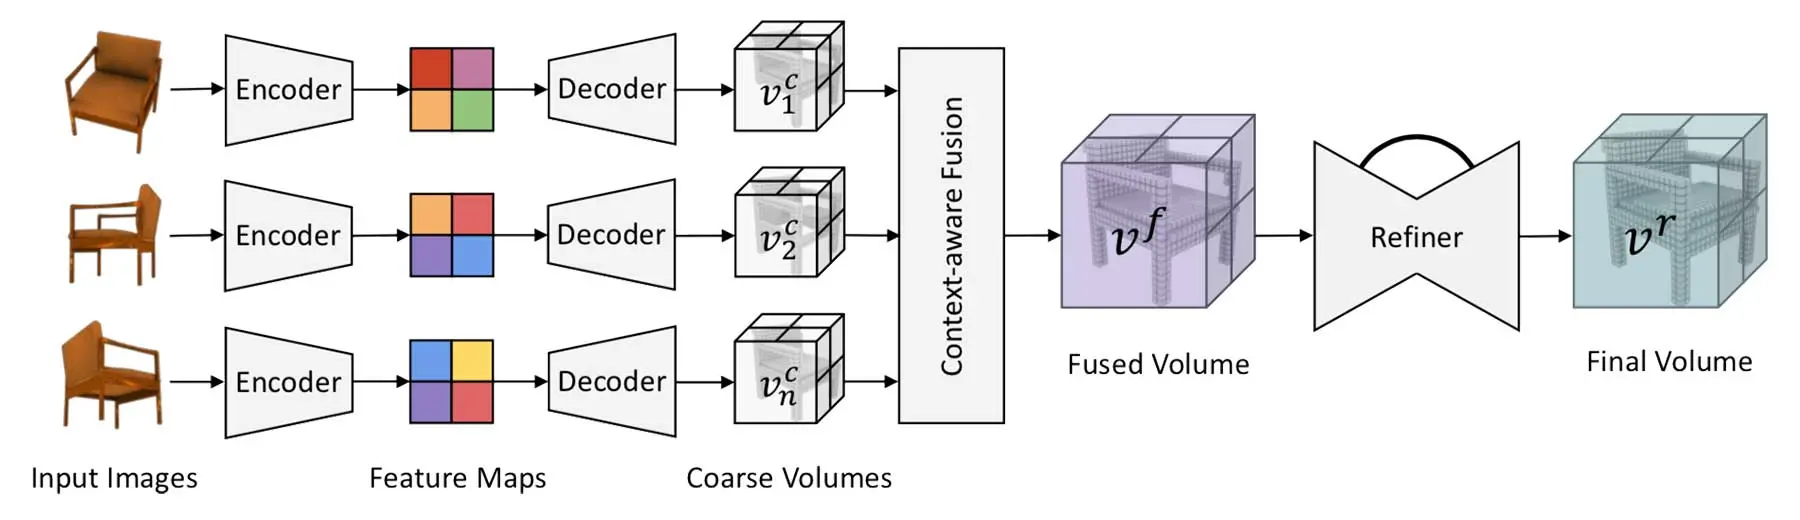
从单张或多视角图片重建三维体素模型的官方实现,基于 ICCV 2019 论文,用上下文感知融合提升重建精度。

三维重建+43D 重建
5431212026-06-15 11:59 UTC
iridescence
koide3·C++

基于 ImGui 和 OpenGL 的 3D 可视化库,方便快速搭建点云、SLAM 和定位算法的原型调试界面。

3D可视化+4视觉定位 / SLAM
543+1682026-11-09 15:17 UTC
count-anything
Mengqi-Lei·Python

开放词表目标计数模型,基于视觉语言基础模型,能按任意文本描述统计图像中物体数量,无需针对新类别重新训练。

目标计数+4检测 / 分割
542452026-08-12 06:07 UTC
MILo
Anttwo·Python

MILo 是 SIGGRAPH Asia 2025 的官方实现,把网格优化嵌进 3D 高斯泼溅流程,从多视角图像重建出细节丰富又轻量的表面网格。

高斯泼溅+43D 重建
541542026-04-03 12:56 UTC
lidar_odometry
93won·C++

用 C++ 实现的快速 LiDAR SLAM,从激光雷达点云做里程计与建图,适合机器人、自动驾驶的实时定位需求。

激光雷达+4视觉定位 / SLAM
534822025-12-24 01:16 UTC
manhattan_sdf
zju3dv·Python

基于曼哈顿世界假设的神经隐式三维重建方法,利用场景中互相垂直的平面结构约束,从多视角图像重建室内房间的稠密几何。

三维重建+43D 重建
533322026-09-15 07:34 UTC
arctic
zc-alexfan·Python

ARCTIC 数据集官方工具链,提供下载、预处理、可视化和模型训练脚本,用于手物交互与手部追踪研究。
手物交互+43D 重建
53137v1.22026-03-04 10:43 UTC
SAM2-UNet
WZH0120·Python

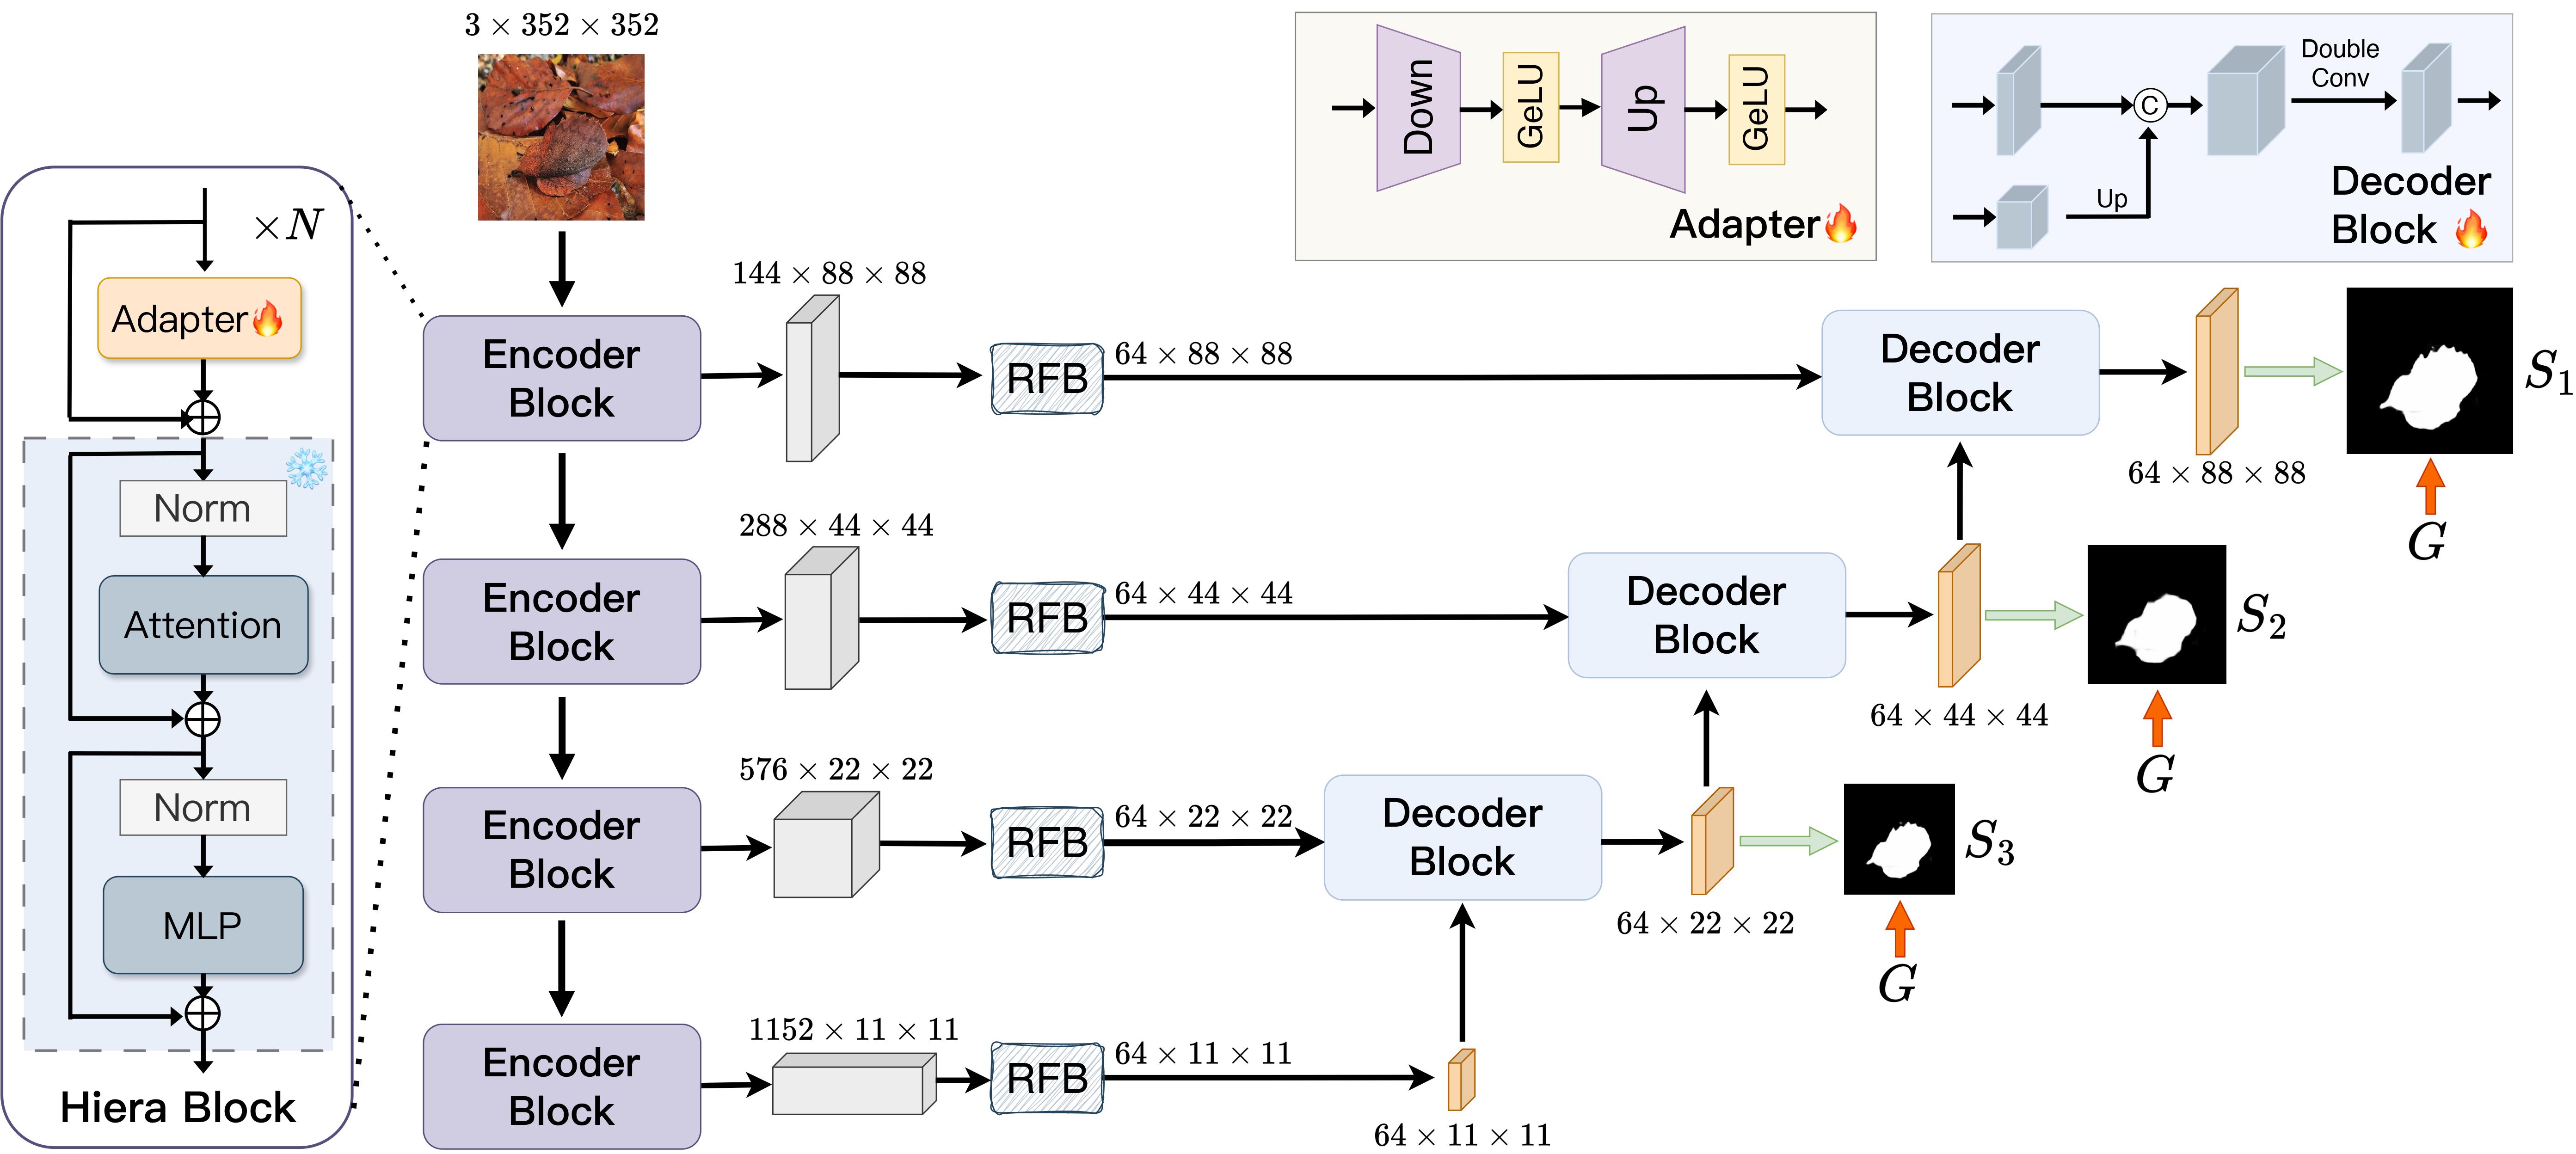
把 Segment Anything 2 当作强编码器接上 U-Net 解码器,做自然图像和医学图像分割,覆盖伪装目标、息肉、海洋动物等场景。

图像分割+4检测 / 分割
528642026-01-16 04:58 UTC
fable51-worlds
PhiloLabs·JavaScript

用代码和 AI 智能体从 OpenStreetMap 数据程序化生成旧金山等城市的 3D 数字孪生场景,在浏览器里通过 Three.js 和 WebGL 实时渲染。

3D重建+43D 重建
528342026-09-09 05:47 UTC
gtsfm
borglab·Jupyter Notebook

基于 GTSAM 的端到端运动恢复结构(SfM)框架,从多视角图像中重建三维场景与相机位姿。
运动恢复结构+43D 重建
528642026-11-11 04:45 UTC
Reall3dViewer
reall3d-com·TypeScript

基于 Three.js 的 3DGS 高斯泼溅查看器,支持标注、测量和预设 LOD 渲染,方便在网页端浏览和操作三维重建场景。

高斯泼溅+43D 重建
524+155v3.1.02026-11-09 07:01 UTC
vk_gaussian_splatting
nvpro-samples·C++

基于 Vulkan 的 3D 高斯泼溅高级查看器,集成光栅化、光线追踪与网格着色器等多种渲染方式,用于实时可视化三维高斯场景。

高斯泼溅+43D 重建
517572026.2.122026-09-30 08:49 UTC
yolo-flutter-app
ultralytics·Dart

Ultralytics 官方 Flutter 插件,让 Android 和 iOS 应用直接跑 YOLO 实时推理,覆盖检测、分割、分类、姿态与深度估计等视觉任务。

Flutter插件+4检测 / 分割
513+1176v0.7.22026-11-08 15:02 UTC
DAD-3DHeads
PinataFarms·Python

CVPR 2022 发布的大规模 3D 头部对齐数据集,提供密集、准确、多样的标注,用于从单张图像重建 3D 人脸和头部。

3D头部对齐+43D 重建
513452026-01-23 13:24 UTC
awesome-nerf-editing
EricLee0224

整理基于辐射场(NeRF、3DGS)的 3D 编辑论文清单,方便研究者快速定位并跟进这一方向的进展。

辐射场编辑+43D 重建
507192026-10-31 01:18 UTC
DAM4SAM
jovanavidenovic·Python

基于 SAM2 的视觉目标跟踪记忆模块,通过抑制干扰物来提升跟踪稳定性,适用于复杂场景下的单目标跟踪。

目标跟踪+4目标跟踪
504432026-09-25 14:14 UTC
TrafficLab-3D
duy-phamduc68·Python

仅用一段 MP4 监控录像和对应的谷歌地图位置,就能重建出数字孪生风格的三维交通场景,把画面里的车辆投影到真实地理坐标上。

数字孪生+4自动驾驶
50471v1.12026-08-06 10:47 UTC