视觉与 3D

共 370 个仓库 · 一年内有推送

打开分类页
rf-detr
roboflow·Python

RF-DETR 是 Roboflow 推出的实时目标检测与实例分割模型架构,在 COCO 上达到 SOTA,适合直接微调落地。

目标检测+4检测 / 分割进阶
10035+341.3k1.12.02026-11-10 17:47 UTC
notebooks
roboflow·Jupyter Notebook

一套可直接在 Colab 跑的计算机视觉教程合集,覆盖 ResNet 到 RF-DETR、YOLO11、SAM 3、Qwen3-VL 等模型,帮你快速上手训练、微调与推理。

计算机视觉+4检测 / 分割入门
97431.5k1.0.02026-09-22 15:05 UTC
nnUNet
MIC-DKFZ·Python

医学影像分割的深度学习工具箱,开箱即用,能自动配置训练流程,在 CT、MRI 等 3D 数据上达到竞赛级精度。

医学影像分割+4检测 / 分割进阶
9034+142.5kv2.4.12026-11-10 11:32 UTC
awesome-3D-gaussian-splatting
MrNeRF·Python

追踪 3D Gaussian Splatting 研究进展的论文与资源精选列表,帮你在快速爆发的 3DGS 领域里快速找到关键工作和实现代码。

3D高斯泼溅+43D 重建入门
9001+85572026-10-04 04:41 UTC
boxmot
mikel-brostrom·Python

提供可插拔的 Python 和 C++ 多目标跟踪模块,集成 BoT-SORT、ByteTrack、OC-SORT 等 SOTA 算法,支持轴对齐与旋转框跟踪。

多目标跟踪+4检测 / 分割进阶
83241.9kv26.0.02026-11-11 00:23 UTC
TripoSR
VAST-AI-Research·Python

单张图片就能快速重建出 3D 物体模型的前馈生成模型,适合需要批量产出 3D 资产的场景。

3D重建+33D 生成进阶
7357+349532026-06-04 07:11 UTC
openMVG
openMVG·C++

多视图几何 C++ 库,为三维计算机视觉和运动恢复结构(SfM)提供基础算法,可做摄影测量与三维重建。

多视图几何+43D 重建进阶
6598+71.7kv2.12026-11-07 01:15 UTC
PaddleX
PaddlePaddle·Python

基于飞桨的一站式开发工具,把分类、检测、分割、OCR、语音识别等任务封装成流水线,支持训练到部署全流程。

飞桨+4检测 / 分割进阶
6292+21.2kv3.7.22026-10-20 09:48 UTC
Amagine3D
amagine-ai·Python

把文字描述直接变成可编辑的 3D 模型和 CAD 设计,省去从零建模的麻烦,适合 3D 打印和快速原型场景。

文本生成3D+43D 生成进阶
62805362026-10-22 07:42 UTC
meshlab
cnr-isti-vclab·C++

开源的三维网格处理系统,支持网格编辑、简化、重建和点云处理,适合处理扫描或打印前的 3D 模型。

网格处理+43D 打印进阶
5909+4923MeshLab-2025.072026-11-02 18:56 UTC
gsplat
nerfstudio-project·Python

用 CUDA 加速高斯泼溅光栅化,让 3D 高斯场景的训练和渲染跑得更快,适合做三维重建与实时渲染。

高斯泼溅+43D 重建进阶
5890+181.0kv1.5.32026-09-19 07:16 UTC
sahi
obss·Python

把超大图像切成小块做切片推理,再拼回完整结果,兼容任意检测/分割模型,还带交互式界面和误差分析图。

切片推理+4检测 / 分割进阶
5598+77930.14.02026-11-01 01:43 UTC
sports
roboflow·Python

面向体育场景的计算机视觉工具库,提供足球等运动的检测、关键点识别与图像嵌入能力,可直接用于球员追踪和赛事数据分析。

体育视觉+4检测 / 分割进阶
5489+6673soccer-analytics-pr-demos2026-08-28 11:43 UTC
brush
ArthurBrussee·Rust

用 Rust 实现的 3D 重建与高斯泼溅训练工具,让普通显卡也能跑三维重建,降低使用门槛。

3D重建+43D 重建进阶
5282+19345v0.3.02026-10-03 14:48 UTC
kaolin
NVIDIAGameWorks·Python

基于 PyTorch 的 3D 深度学习加速库,提供可微渲染、光照、相机 API 和物理仿真等模块,帮研究者快速搭建 3D 重建与神经渲染实验。

3D深度学习+43D 重建进阶
5195+2628v0.18.02026-10-25 23:21 UTC
Object-Detection-Metrics
rafaelpadilla·Python

一套用于评估目标检测算法的常用指标实现,支持计算 AP、mAP 和 PR 曲线,兼容 Pascal VOC 等标注格式。

目标检测+4检测 / 分割入门
51011.0kv0.22026-10-25 05:53 UTC
unet
zhixuhao·Jupyter Notebook

基于 Keras 实现的 U-Net 图像分割模型,提供训练与推理代码,适合医学影像等像素级分割任务的快速复现与二次开发。
图像分割+4检测 / 分割
49402.0k2026-03-27 03:48 UTC
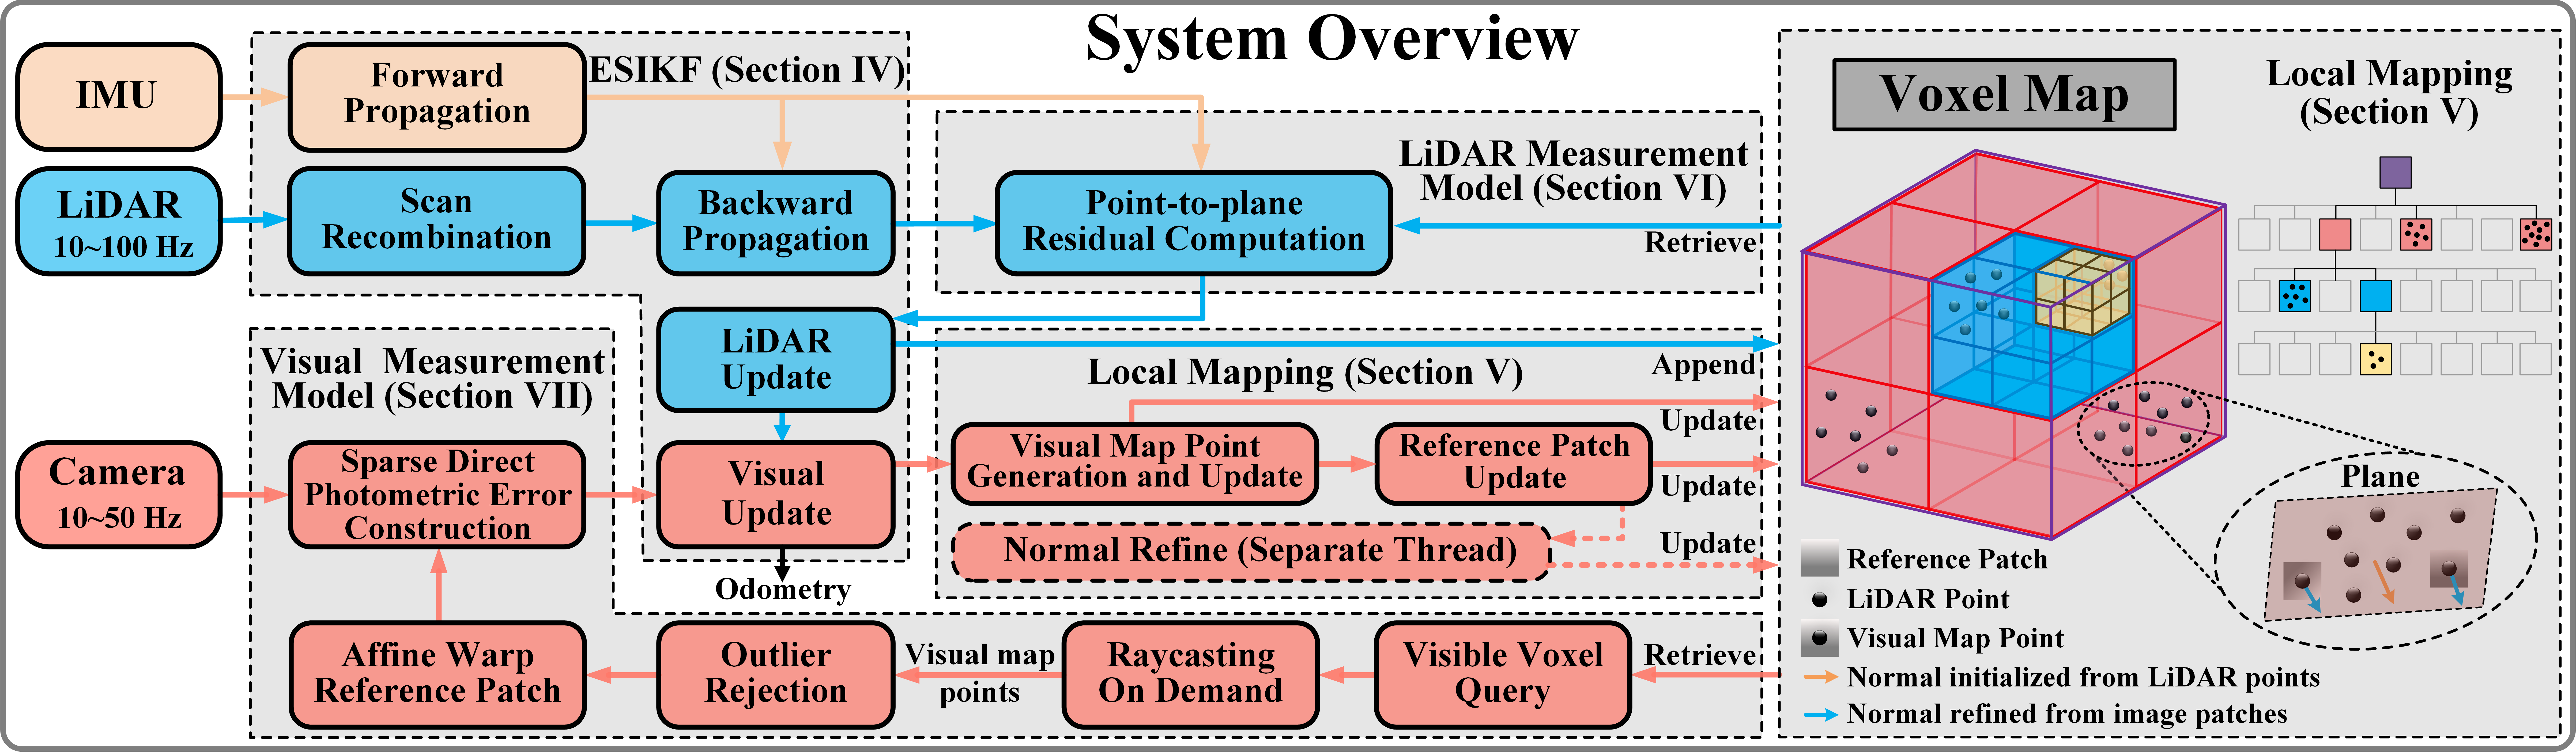
FAST-LIVO2
hku-mars·C++

面向机器人与无人机的激光雷达-惯性-视觉紧耦合里程计,实时输出高精度位姿与彩色点云,支撑三维重建与SLAM。

激光惯性视觉里程计+43D 重建
4864+168902026-03-08 15:40 UTC
obs-backgroundremoval
royshil·C++

OBS 直播/录屏插件,用 ONNX Runtime 做实时人像背景分割,一键抠掉摄像头背景换成任意画面。

背景分割+4检测 / 分割
4691+203011.4.12026-11-07 04:17 UTC
tiny-cuda-nn
NVlabs·C++

极快的 C++/CUDA 神经网络框架,专为 MLP 等小网络在 GPU 上训练和推理加速,常用于 NeRF 等实时渲染场景。

CUDA加速+43D 重建
4547+1583v2.02026-09-29 16:39 UTC
mlkit
googlesamples·Kotlin

Google ML Kit 的官方示例集合,提供 Android 和 iOS 上条码扫描、人脸检测、图像标注、语言识别等 API 的现成代码,方便开发者快速集成。

条码扫描+4检测 / 分割
4310+13.1k1.02026-10-26 18:25 UTC
segment-geospatial
opengeos·Python

用 Segment Anything 模型对遥感影像等地理空间数据做交互式分割的 Python 包,省去自己搭建分割流程的麻烦。
地理空间分割+4GIS / 地图
4205+4451v1.4.22026-11-09 20:52 UTC
openMVS
cdcseacave·C++

开源的多视图立体视觉重建库,把稀疏点云补成稠密点云、网格和纹理模型,是三维重建流水线里做稠密重建的常用组件。

多视图立体+43D 重建
4190+2992v2.4.02026-11-10 21:23 UTC
rtabmap
introlab·C++

RTAB-Map 是一套基于外观的 SLAM 库和独立应用,支持视觉与 3D 激光建图、定位和回环检测,可在 ROS、Android、iOS 等平台运行。

SLAM+4ROS / 机器人框架
4093+79790.24.22026-11-09 07:23 UTC