视觉与 3D
共 464 个仓库
一套加速深度学习研发的 PyTorch 高层框架,提供可复用的训练循环、分布式训练和指标回调,省去反复搭训练脚手架的时间。
面向高分辨率生成与感知的高效视觉基础模型,通过轻量架构设计降低计算开销,可用于图像分类、分割等任务。
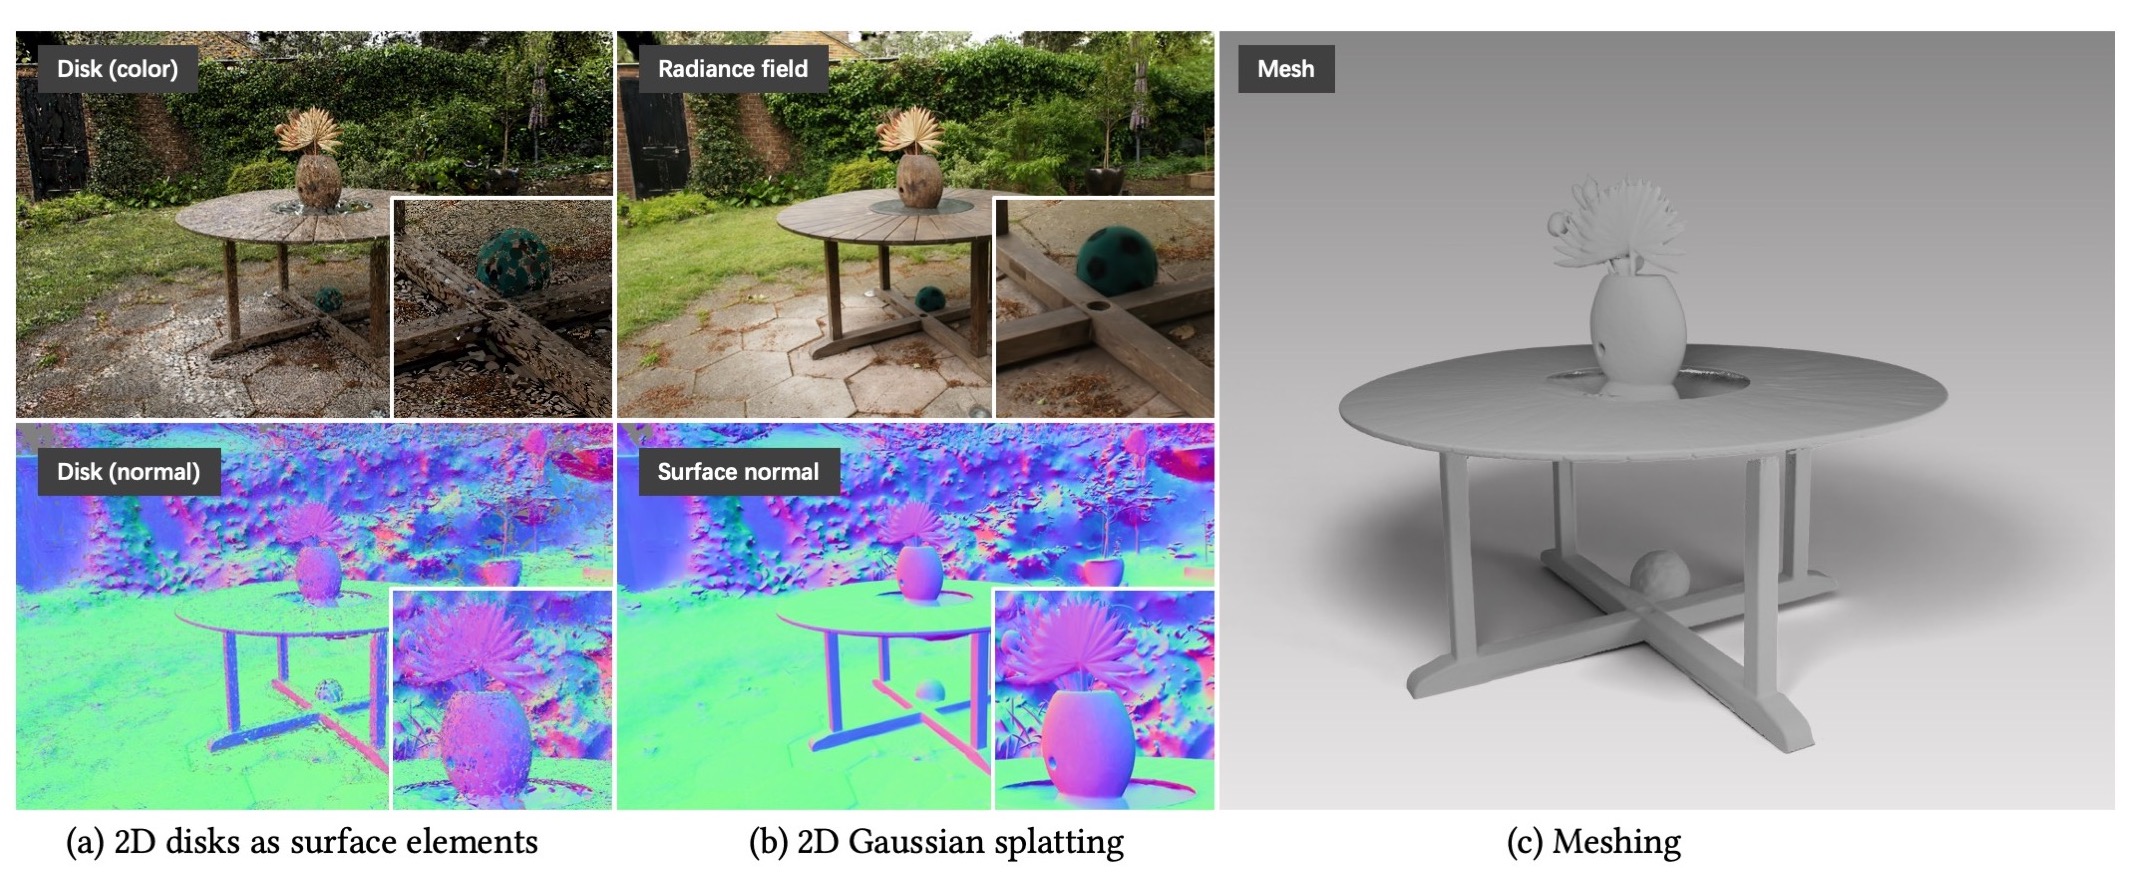
用 2D 高斯面片做辐射场重建,能同时合成新视角并输出几何精确的表面,解决了传统 3DGS 重建表面粗糙、几何不准的问题。

面向自主无人机的开源软件栈,集成 PX4、MAVROS、Gazebo 仿真与视觉 SLAM,帮开发者快速搭建无人机定位、控制与仿真验证环境。
基于 MASt3R 三维重建先验的实时稠密 SLAM 系统,能在单目视频流中同步完成相机位姿估计与稠密三维重建,适合机器人和 AR 场景。
持续更新的 3D 高斯泼溅(3DGS)论文合集,按主题整理新视角合成与 3D 重建相关研究,方便快速跟进领域进展。
开源视觉惯性导航研究平台,提供 MSCKF 与 EKF 定位、传感器标定和 VIO 算法实现,方便机器人研究者做 SLAM 与状态估计实验。
从单张开放域图像估计深度、法线和相机参数的几何模型,CVPR'25 Oral 工作,可用于单目三维重建与场景理解。
开源的 AI 摄像头与 NVR 监控平台,用本地 VLM 和 YOLO 做视频分析,并通过 Telegram、Discord、Slack 推送智能安防告警。
一份精选的机器人软件与库清单,覆盖运动规划、多体动力学、仿真、SLAM 等方向,帮开发者快速找到合适的机器人开发组件。

跨平台视频结构化分析框架,基于 C++ 和 GStreamer 串联 CV 模型与多模态大模型,把视频流拆解成人脸、车牌、行为等结构化信息。
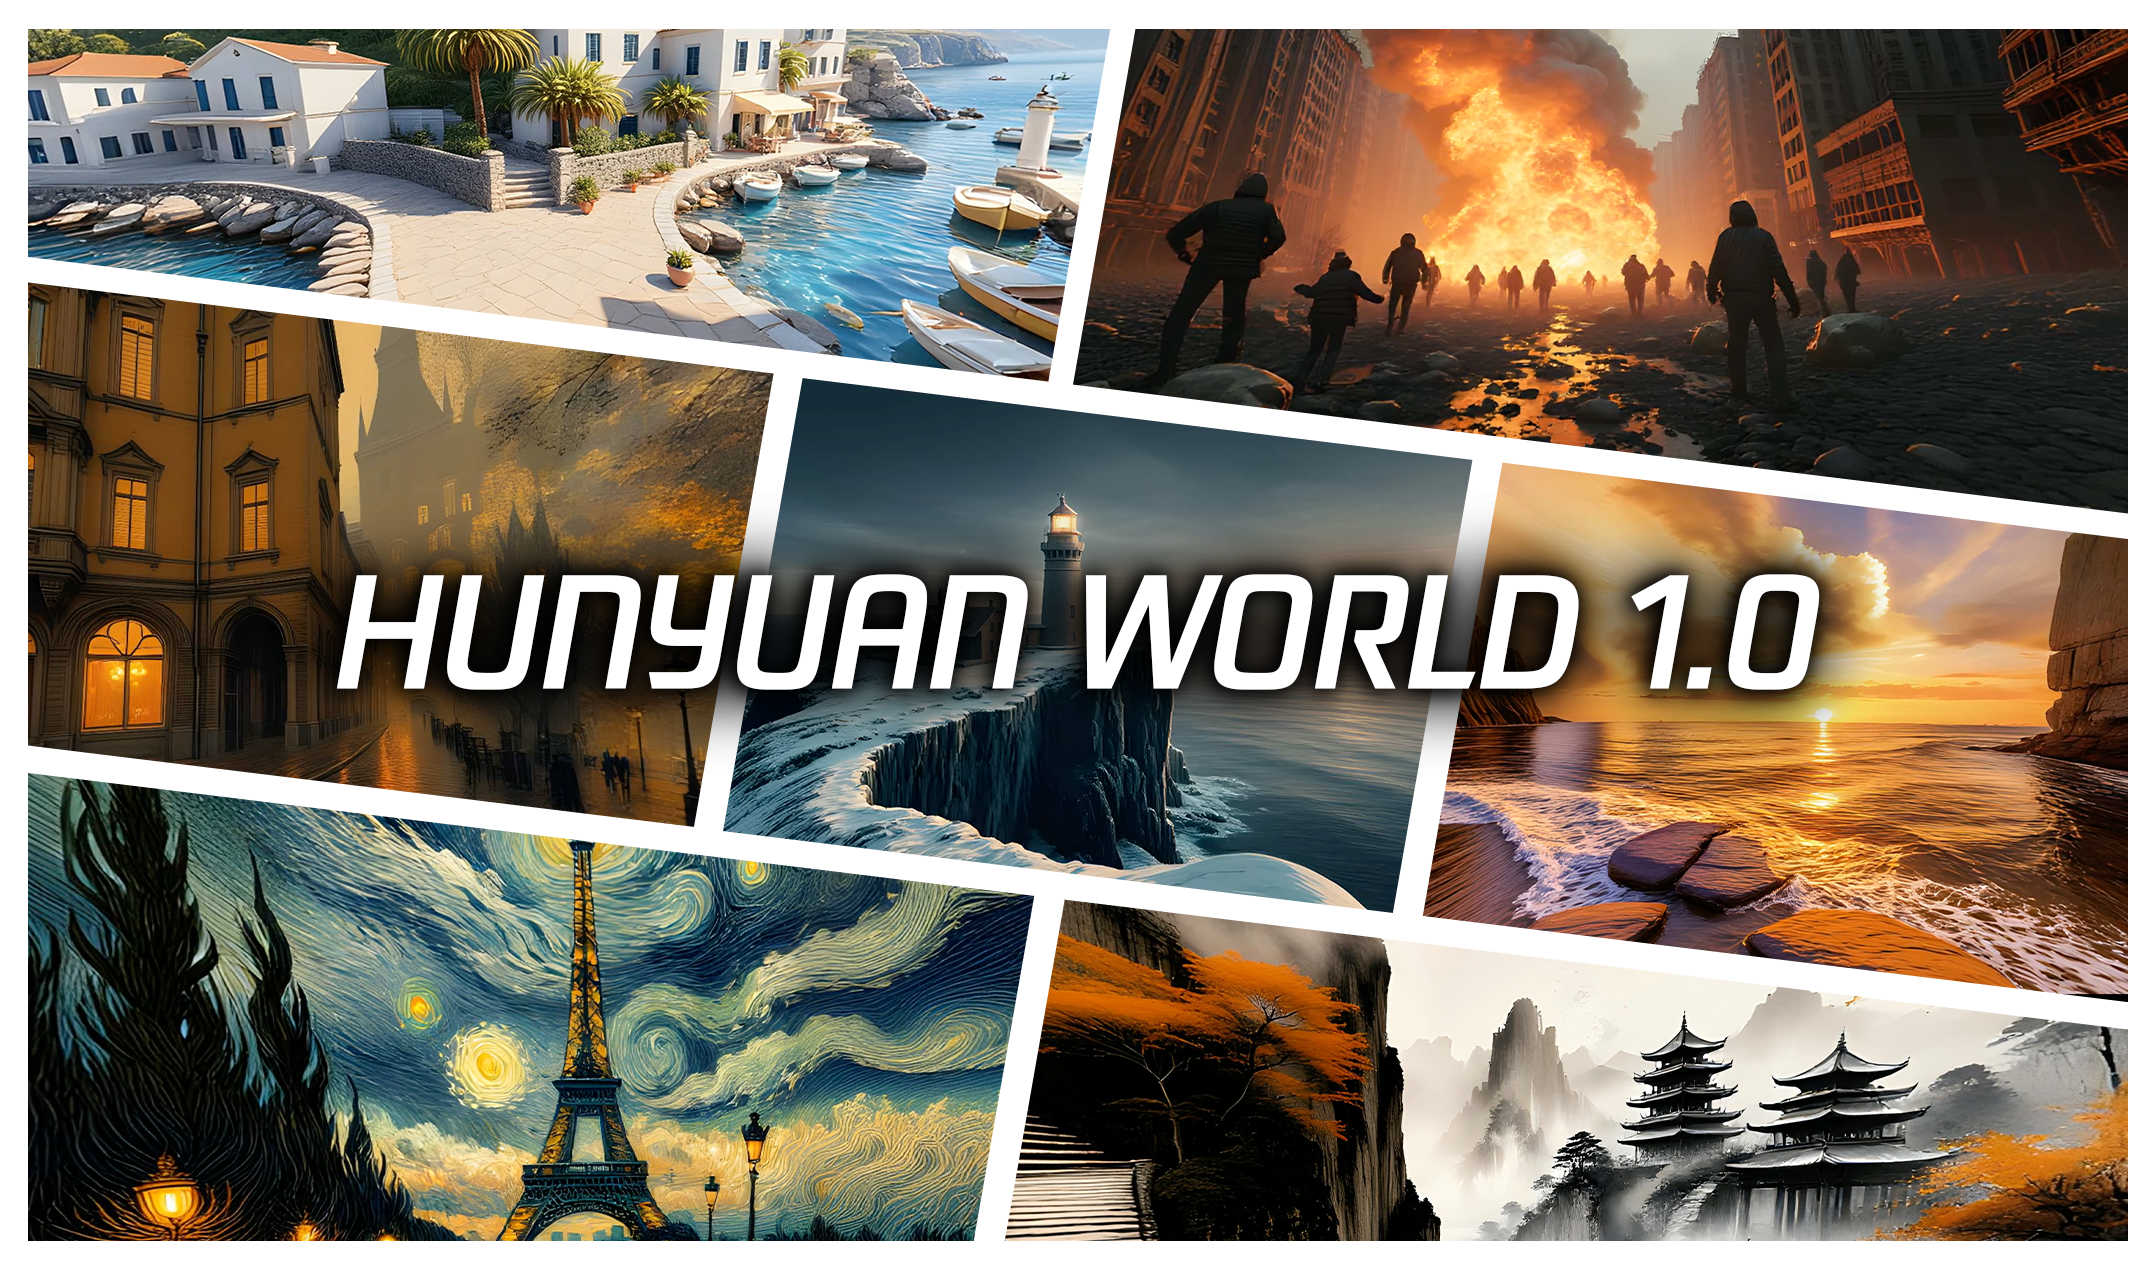
从文字或图片直接生成可漫游、可交互的沉浸式 3D 场景,用世界模型把 3D 内容创作的门槛降下来。
基于 Three.js 的 3D 高斯泼溅渲染实现,能在浏览器里直接加载和实时查看高斯泼溅重建出的三维场景。
汇总 ICCV 2025 录用论文及其开源代码,方便计算机视觉研究者按任务快速查找检测、分割等方向的实现。
用基础模型自动给图片打标签,再拿这些标注训练自己的监督视觉模型,省掉人工标注的环节。

T-Rex2 是 ECCV2024 开源的通用目标检测模型,结合文本提示与视觉提示,实现开放场景下的目标检测和计数。
用 ROS 2 和 Gazebo 仿真带你动手入门机器人开发,覆盖导航、里程计、路径规划与 SLAM 等核心环节。
基于 PyTorch 的点云深度学习训练框架,集成 PointNet、KPConv、MinkowskiEngine 等主流模型,方便在 S3DIS、ScanNet 上做分割等任务。
UNet++ 的官方实现,通过嵌套密集跳跃连接缩小编码器与解码器之间的语义鸿沟,提升医学图像分割精度,提供 Keras 和 PyTorch 版本。

基于 C++ 的深度学习服务端与命令行工具,封装 Torch、TensorRT 等后端,通过 REST API 提供图像分类、目标检测、分割和以图搜图能力。
汇总深度学习目标跟踪与检测的论文、数据集和代码资源,方便快速查找该领域的模型与实现。
从单张图片生成结构化、可分解的 3D 网格模型,把物体拆成多个部件分别建模,方便后续编辑和装配。
轻量级裸露内容检测模型,可识别图片中的 NSFW 内容,支持 Keras 和 ONNX Runtime 推理,适合做内容审核和过滤。
用光线追踪和混合光栅化渲染高斯粒子的 3D 重建工具,能提升高斯泼溅场景的渲染质量与真实感。