视觉与 3D
共 464 个仓库
可微分渲染器 SoftRas 的官方实现,把光栅化过程变得可导,让基于图像的三维重建和几何推理能端到端训练。
用空间稀疏注意力做超大规模 3D 生成,单卡也能跑千兆级 3D 内容,支持图生 3D 和 3D 重建。
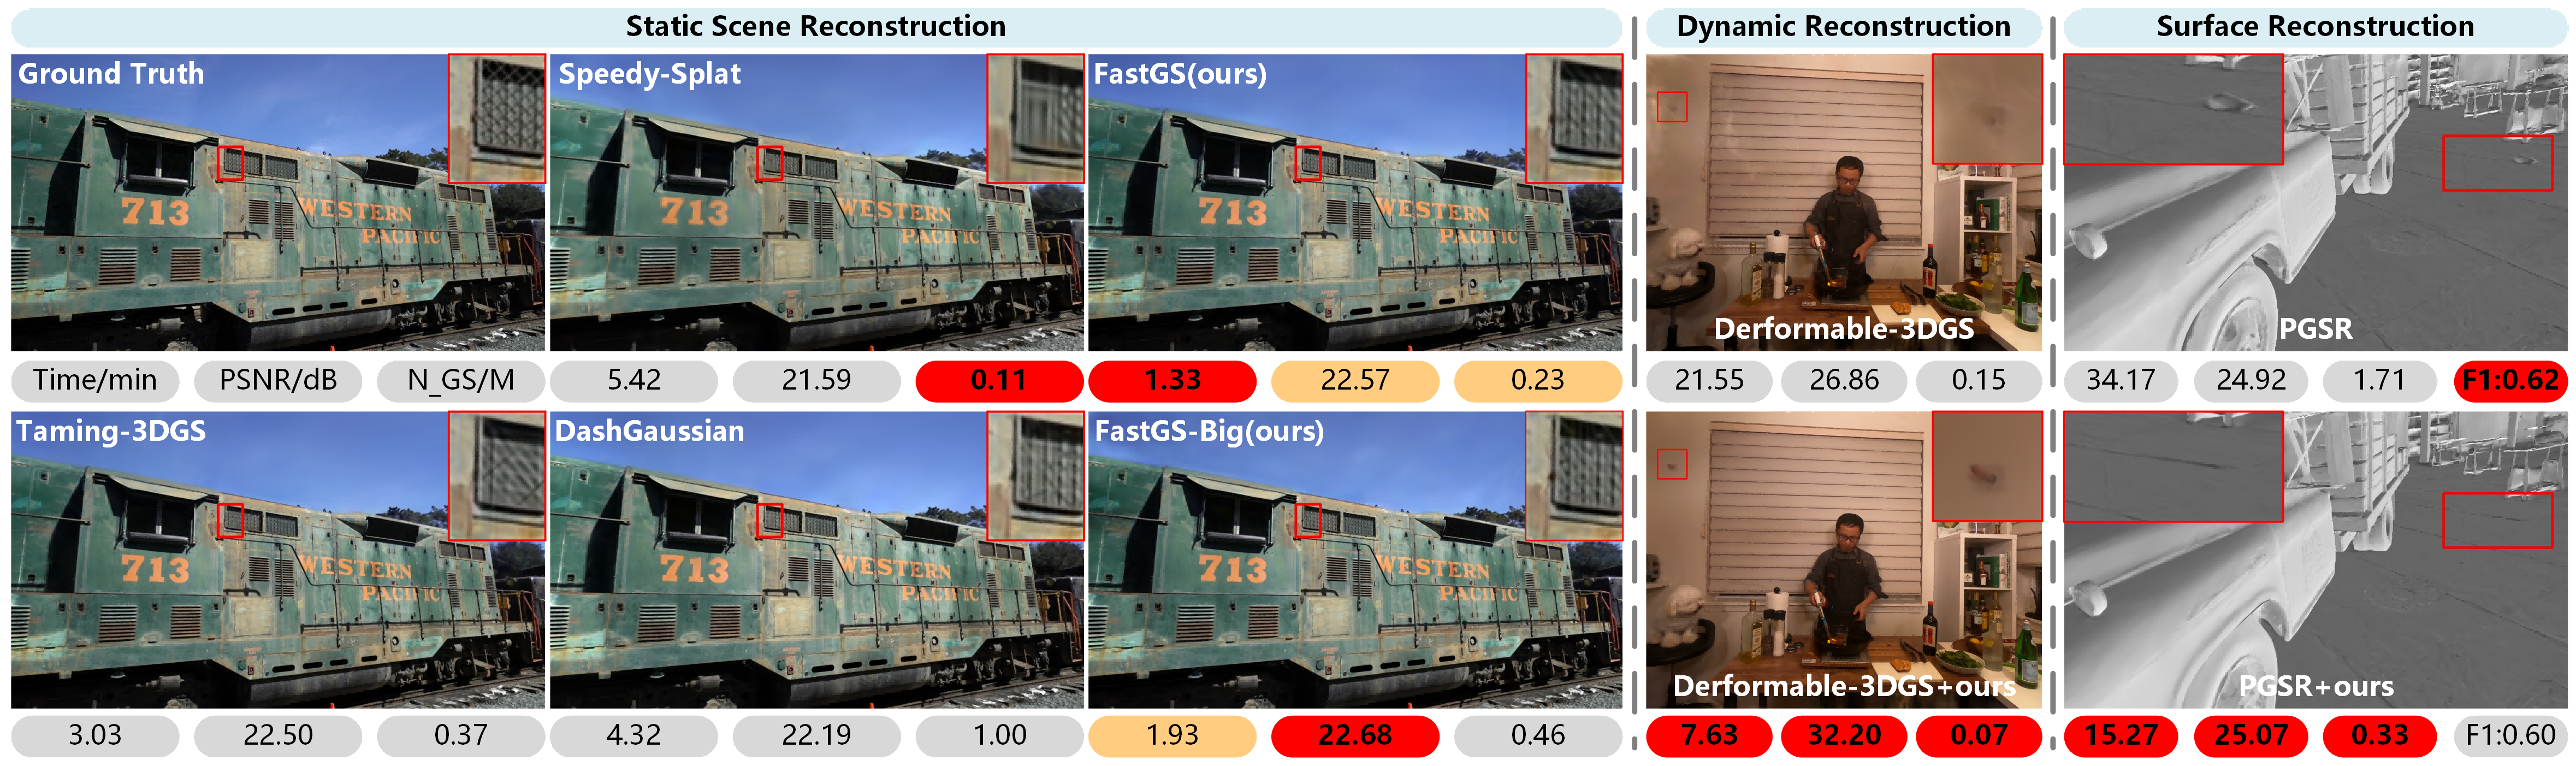
FastGS 是 CVPR 2026 收录的 3D Gaussian Splatting 加速训练方案,能在约 100 秒内完成 3DGS 训练,大幅缩短三维重建的迭代时间。
用星凸多边形表示做目标检测的深度学习库,专门解决显微镜图像里细胞核等密集小目标的实例分割问题。
用高斯泼溅做城市级大场景三维重建,通过细节层次(LOD)策略兼顾高质量渲染与训练效率,支持新视角合成。

Matterport3D 是一个面向 RGB-D 机器学习任务的大规模室内场景数据集,提供带标注的 3D 重建与语义理解数据,适合训练和评测场景重建模型。

用 PyTorch 复现注意力、分类、目标检测、关键点检测等经典 CV 论文的代码合集,适合照着跑通并理解各类视觉模型的实现细节。
在 Blender 里直接导入、渲染和编辑 3D 高斯泼溅(3DGS/4DGS)模型的插件,省去格式转换,方便做动画和场景合成。
ZED SDK 是 Stereolabs 为 ZED 立体相机提供的空间感知开发套件,支持实时深度估计、SLAM、点云和人体姿态估计,帮助快速搭建智能机器人与空间感知应用。
在 React Native 里跑 TensorFlow Lite 模型的高性能绑定库,支持 GPU 加速,适合在手机上做目标检测、人脸识别等端侧推理。

把 COCO、LabelMe、Labelbox、VoTT 等格式的 JSON 标注转成 YOLO 训练格式,适合做目标检测数据集迁移;官方已建议改用 Ultralytics 包里的 convert_coco()。
用张量分解来建模和重建辐射场,把 NeRF 的显存占用和训练时间大幅压下来,同时保持渲染质量。
用 C++20 实现、带 Python 绑定的跨平台 3D 图形库,API 风格对齐 three.js,方便在原生和 Web 环境复用同一套高层接口做渲染与物理仿真。
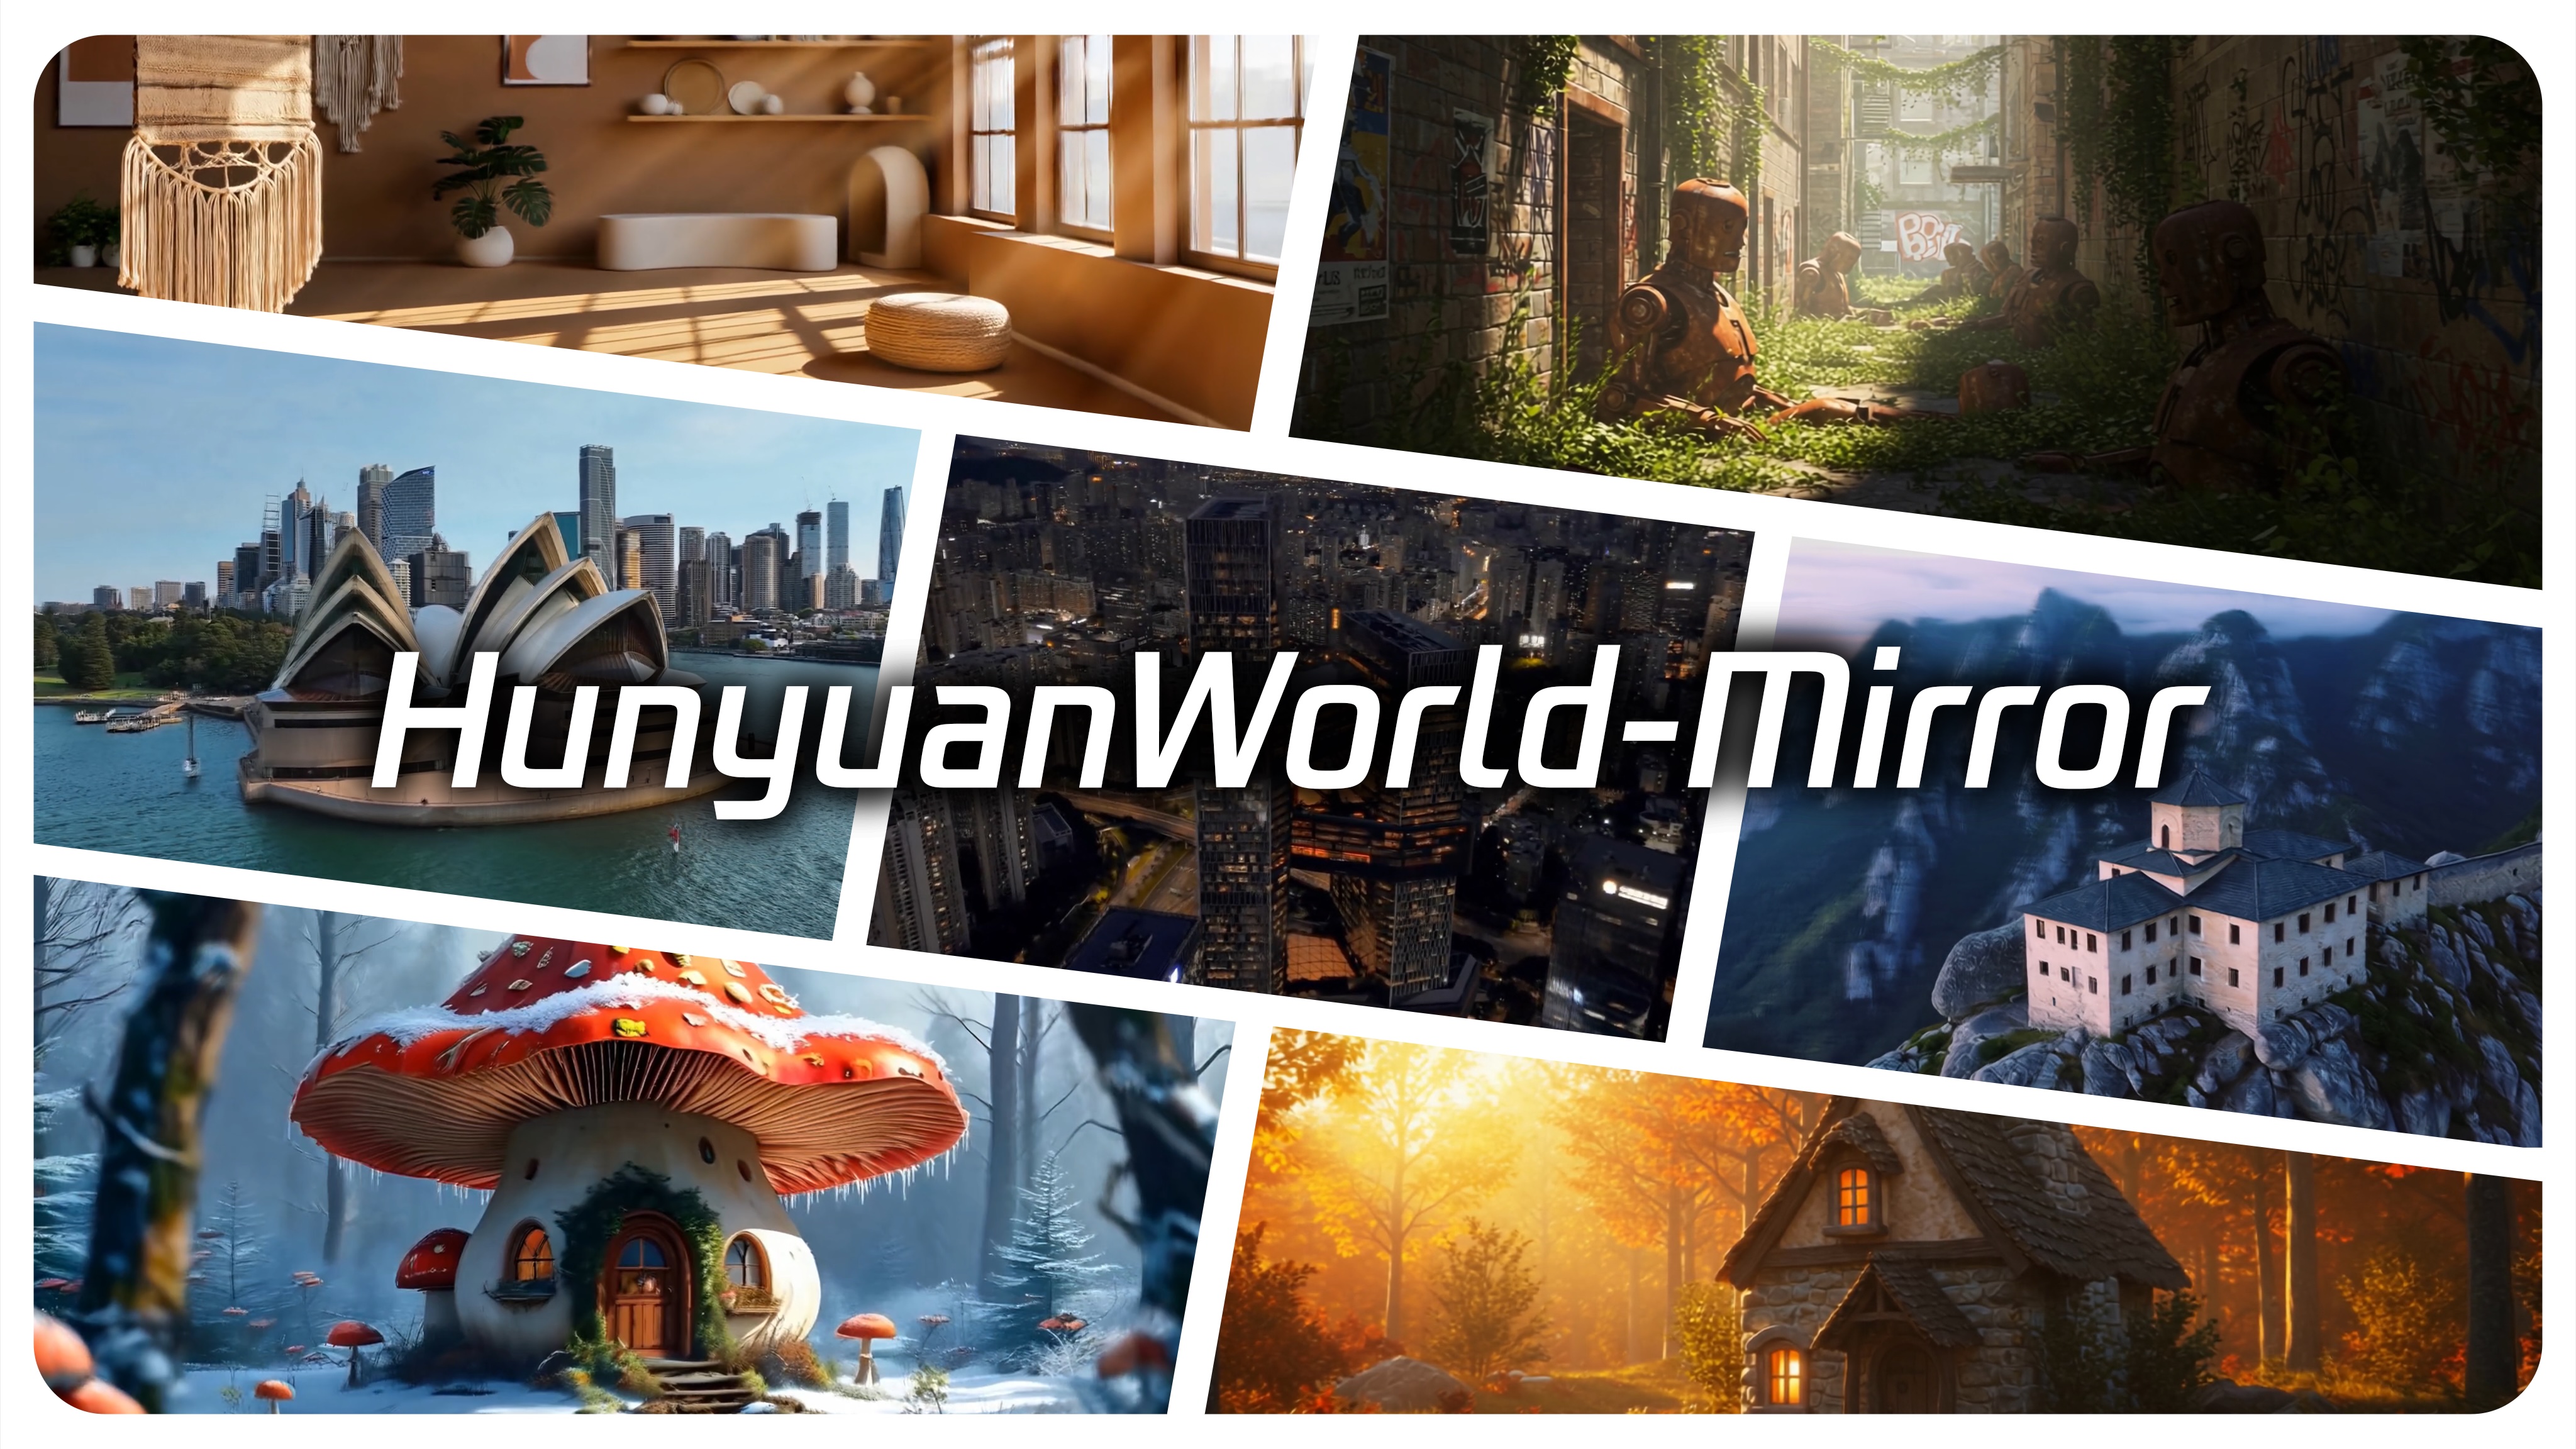
腾讯混元开源的通用三维重建模型,能从单图或多视图快速还原三维场景,面向图像转 3D 与世界模型生成等任务。
AirSLAM 是面向视觉定位的 SLAM 系统,融合 SuperPoint 与 SuperGlue 做特征提取和匹配,为机器人在未知环境中提供实时位姿估计与建图。
拆解 Intel/AMD CPU 底层机制的 C 语言实现合集,涵盖分页、分段、VT-x 硬件虚拟化与 EPT,适合想搞懂 CPU 内部原理和写 hypervisor 的人。

仅用激光雷达或激光-惯性融合的高鲁棒、高精度里程计,为机器人和自动驾驶提供可靠定位与建图,应对退化场景和传感器不确定性。
纯 Java 实现的高性能计算机视觉库,覆盖 SFM、相机标定、基准标记识别、目标跟踪和图像处理,适合在 Android 或 JVM 上做 3D 视觉与摄影测量。
用提示(如稀疏深度点或相机位姿)引导单目深度估计,输出高精度、尺度一致的深度图,用于三维重建和机器人抓取。
面向 Android 的机器学习工具包,封装 ML Kit 能力,几行代码就能接入文字识别、条码扫描、人脸与对象检测、图像标记等功能。
基于 VGGT 的稠密 RGB SLAM 系统,在 SL(4) 流形上做位姿优化,用纯视觉输入实现稠密建图与定位。
一套目标检测评估指标工具,涵盖 mAP、AR、STT-AP 等 14 种指标,兼容 COCO、PASCAL VOC、ImageNet 等多种边界框格式,省去自己实现评估逻辑的麻烦。
一套用于构建 Web 医学影像应用的 JavaScript 库,提供渲染、分割等基础能力,方便开发放射科阅片类应用。
把图片或提示词一键变成带贴图、骨骼和动画的游戏角色,本地跑在 Apple Silicon 或 NVIDIA 上,适合独立游戏开发者和 3D 美术。