视觉与 3D
共 464 个仓库

OC-SORT 是 CVPR2023 提出的在线多目标跟踪算法,通过以观测为中心的设计提升遮挡和非线性运动场景下的跟踪鲁棒性,代码简单易用。
把 Ultralytics YOLOv8 到 YOLOv12 系列模型封装成 ROS 2 节点,让机器人项目能直接调用目标检测、实例分割、姿态估计和跟踪能力。

本地优先的专业视频监控平台,把摄像头接入、目标检测和人脸识别整合到一个现代化界面里,适合自建 NVR 和家庭安防。
轻量级 C++ 点云处理库,提供聚类、模型拟合、ICP 配准、凸包与三维可视化等算法,适合在 C++ 项目中直接集成点云处理能力。
面向 3D 激光雷达点云的快速地面分割算法,能在复杂场景下稳健剔除地面点,为后续检测与建图提供干净的非地面点云。
输入一张参考图和提示词,按指定相机轨迹生成可预览、可回放、可追溯的三维场景,并能在浏览器里直接查看彩色/深度动画和高斯点云。
从多视角立体图像给三维重建模型自动生成纹理贴图,解决重建网格缺少真实感表面外观的问题。
LangSplat 是 CVPR2024 高亮论文的官方实现,把语言特征嵌入 3D 高斯泼溅,实现可开放词汇查询的 3D 场景重建与语义检索。
微软 AI for Good 实验室开源的生物多样性监测工具集,提供相机陷阱动物检测、声学识别等模型与边缘设备方案,帮生态保护者用 AI 自动处理野外影像和音频数据。
用多相机图像预测自动驾驶场景的三维占据栅格,输出带语义的稠密体素重建,解决纯视觉感知中遮挡与几何结构难以还原的问题。

轻量级 LiDAR-惯性里程计算法,用由粗到细的连续时间轨迹构建做精确运动校正,为机器人和 SLAM 提供实时定位与建图。
收录 3D 目标跟踪方向的论文与配套 C++ 算法实现,覆盖多体、铰接物体、多模态和实时位姿估计,方便复现和对比各类方法。
用图生文生方式生成带 PBR 材质的高质量 3D 资产,基于 Primitive Diffusion 把 3D 生成拆成可扩展的图元扩散过程。
🔥SLAM, VIsual localization, keypoint detection, Image matching, Pose/Object tracking, Depth/Disparity/Flow Estimation, 3D-graphic, etc. related papers and code
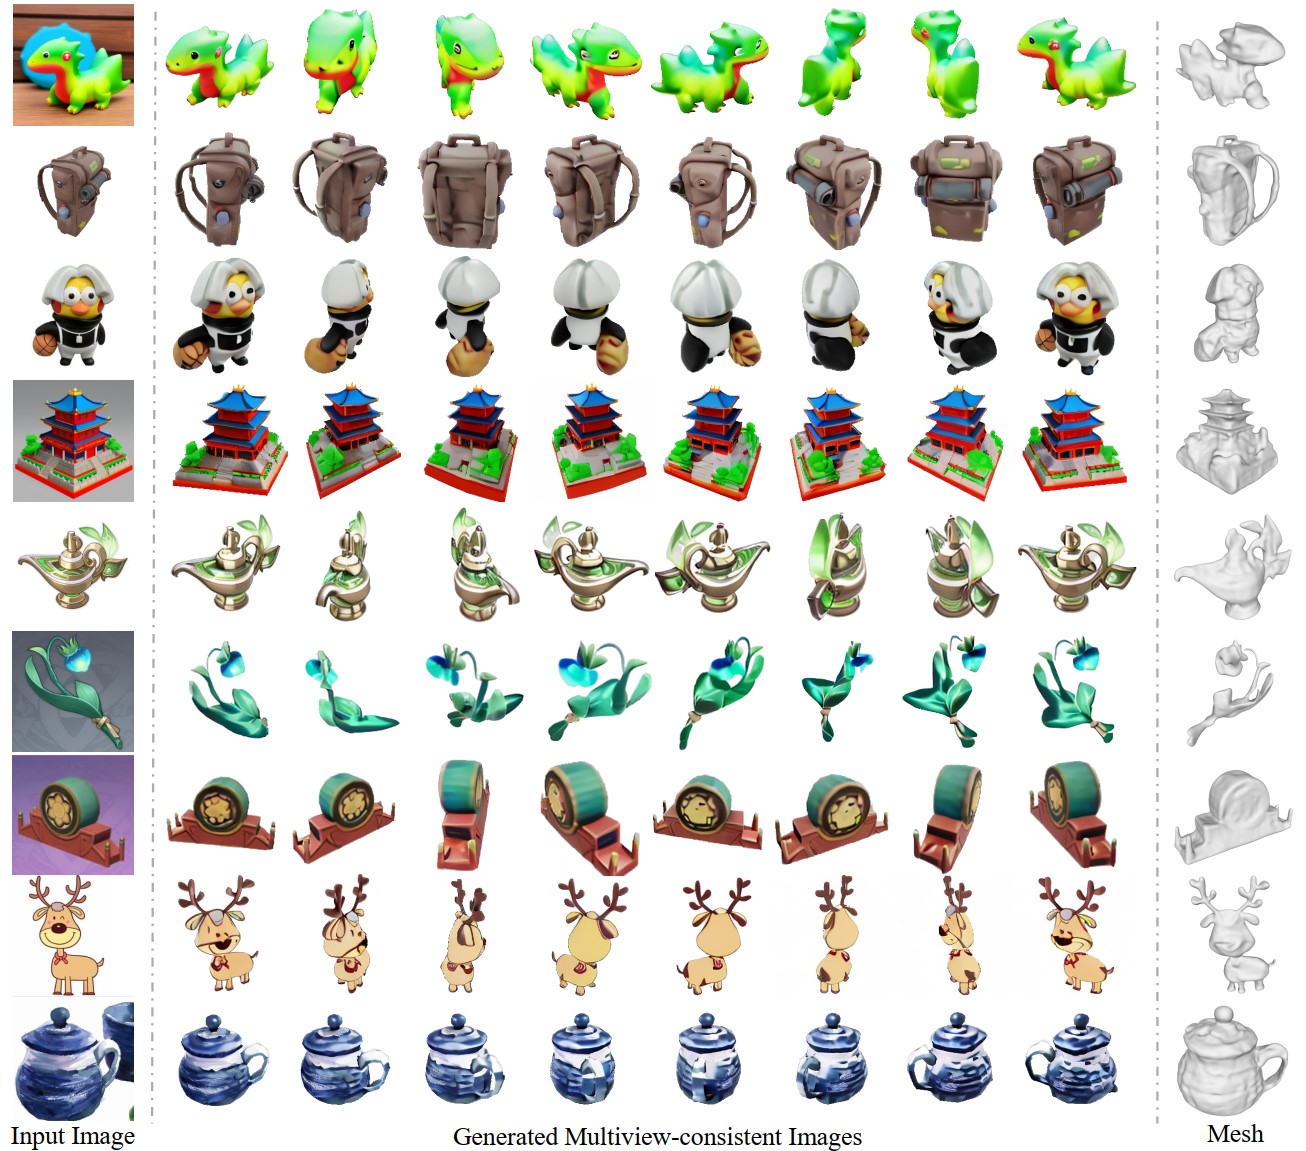
从单张图片生成多视角一致图像,用于三维重建的扩散模型,解决单视图生成多视图时视角不一致的问题。

用 Python 快速搭建复杂视频分析应用的多进程框架,把检测、跟踪等环节串成流水线,解决视频流处理中并行调度和模块编排的问题。
用卫星影像合成可沉浸漫游的 3D 城市场景,结合 3DGS 与扩散模型补全视角,解决大范围城市三维重建数据不足的问题。

面向商务场景的日语形态素分析器,能对日文文本做分词和词性标注,适合需要稳定处理业务文档的 Java 项目。

把 Segment Anything 的 2D 分割能力迁移到 3D 高斯泼溅场景,实现无需逐场景训练的三维物体分割,适合做 3D 重建后的语义编辑与标注。
MIT 协议的开源计算机视觉库,支持目标检测、实例分割和姿态估计,兼容 ONNX 与 PyTorch,方便在边缘设备上训练和部署模型。

从稀疏或带噪声的点云重建高质量三维表面,基于神经核场方法,适合三维重建与图形学研究。
纯 Go 编写的独立日语形态素分析器,无需外部词典即可完成分词与词性标注,适合在 Go 服务里直接集成日文 NLP 能力。
汇总近年计算机视觉论文的资源清单,覆盖图像分类、检测、分割、生成、去噪去雾等方向,方便快速追踪各子领域进展。
把 Meta 的 Segment Anything 打包成开箱即用的视频目标分割工具,配合 YOLOv5~v8 做检测后分割,省去自己搭环境的麻烦。