硬件与机器人
共 33 个仓库 · 近 4 个月有推送 · C++
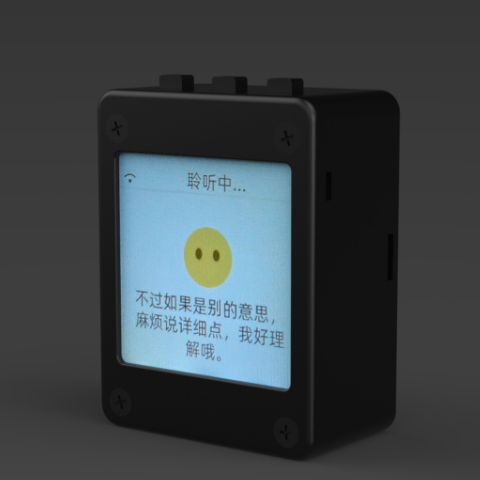
基于 MCP 协议、跑在 ESP32 上的聊天机器人固件,让单片机也能接入大模型对话与工具调用。
轻量级进程内向量数据库,主打极速检索,适合在本地为 RAG、语义搜索和 LLM 记忆等场景提供向量与全文检索能力。

轻量高性能的 WebAssembly 运行时,面向云原生、边缘和去中心化场景,支撑无服务器函数、微服务、智能合约和 IoT 设备。

Meshtastic 官方固件,让 ESP32、nRF52 等低成本 LoRa 开发板组成无需基站的离网 Mesh 通信网络,适合徒步和野外场景。

开源的三维网格处理系统,支持网格编辑、简化、重建和点云处理,适合处理扫描或打印前的 3D 模型。

把 ESP8266/ESP32 变成 MQTT 网关,双向桥接 433/315/868MHz 射频、红外、BLE 蓝牙和 LoRa 设备,让米家传感器、温湿度计、体重秤等接入 Home Assistant。
RTAB-Map 是一套基于外观的 SLAM 库和独立应用,支持视觉与 3D 激光建图、定位和回环检测,可在 ROS、Android、iOS 等平台运行。

跨平台开源医学影像可视化与计算软件,支持CT、神经影像等数据处理,可用于图像引导治疗和3D打印建模。
一套面向移动机器人和自动驾驶的 C++ 工具库,提供 SLAM、计算机视觉、地图构建、粒子滤波和运动估计等模块,省去从零搭建底层算法。

用廉价 ESP32 板通过 WiFi 和 BLE 信号统计人流密度,支持 LoRaWAN、GPS 等扩展,适合低成本客流监测部署。

基于视觉惯性里程计的实时 SLAM 系统,能在 CPU 上完成定位、建图并生成三维网格,适合机器人与状态估计场景。

基于点云的 3D 定位与建图框架,支持 LiDAR、IMU 和 GPU 加速,可在 ROS/ROS2 下做 SLAM 与全局定位。
轻量级 C++11 纯头文件李群李代数库,为机器人、SLAM 和计算机视觉提供 2D/3D 位姿与几何运算支持。
ESP32-CAM 运动检测录像固件,检测到画面变化就把 JPEG 存成 AVI 视频,同时支持 MJPEG 浏览器实时预览和麦克风录音。
基于 NVIDIA cuVSLAM 加速的 ROS 视觉 SLAM 与里程计包,在 Jetson 和 GPU 上实时完成机器人定位与建图。
C++ 编写的三维几何处理 SDK,提供网格布尔运算、修复、简化、重网格化、偏移、点云三角化和 ICP 配准,并带 Python、C#、C 和 JavaScript 绑定。
快速、鲁棒且可扩展的点云配准库,支持 LiDAR、RGB-D 等 3D 数据,并提供 ROS2 SLAM 示例,用于解决三维建图与定位中的配准问题。
X-VLA 是 ICLR 2026 论文的官方实现,用软提示 Transformer 构建可扩展的跨具身视觉-语言-动作模型,让同一套策略能迁移到不同机器人本体上做操作任务。
基于 YOLO12 的 AI 瞄准辅助,支持所有 FPS/TPS 游戏,通过 TensorRT、CUDA 或 DirectML 在 GPU 上推理,并配合 Arduino、KMBox 等硬件实现鼠标控制。
一个不依赖传感器专门建模的鲁棒 LiDAR-惯性里程计,直接融合激光雷达与 IMU 数据估计位姿并建图,适合机器人 SLAM 场景。
把 Depth Anything V3 单目深度估计模型封装成 ROS2 节点,用 TensorRT 加速推理,从相机图像直接输出米制深度图和点云。

基于 Open3D 的 C++ 点云图优化 SLAM 系统,为机器人提供激光雷达建图与定位能力,可接入 ROS 使用。
基于 ESP32 开发板的 LoRa APRS iGate 固件,把 LoRa 收到的 APRS 数据转发到 APRS-IS 网络,同时支持收发和数字中继。
基于 ESP32 和 LoRa 的开源 APRS 追踪器固件,支持收发位置报文、短消息、气象数据和 Winlink,可当 iGate 或数字中继用。