硬件与机器人

共 121 个仓库 · 近 4 个月有推送

打开分类页
genz-icp
cocel-postech·Python

面向 LiDAR 里程计的鲁棒 ICP 算法,专门解决走廊、隧道等几何退化场景下位姿估计失准的问题,是 IEEE RA-L 2025 的 SOTA 方案。

激光里程计+4ROS / 机器人框架
728120v0.3.22026-10-20 12:32 UTC
rko_lio
PRBonn·C++

一个不依赖传感器专门建模的鲁棒 LiDAR-惯性里程计,直接融合激光雷达与 IMU 数据估计位姿并建图,适合机器人 SLAM 场景。

激光惯性里程计+4ROS / 机器人框架
68780v0.4.02026-10-18 01:56 UTC
ros2-depth-anything-v3-trt
ika-rwth-aachen·C++

把 Depth Anything V3 单目深度估计模型封装成 ROS2 节点,用 TensorRT 加速推理,从相机图像直接输出米制深度图和点云。

单目深度估计+4ROS / 机器人框架
663842026-08-21 16:27 UTC
open3d_slam
leggedrobotics·C++

基于 Open3D 的 C++ 点云图优化 SLAM 系统,为机器人提供激光雷达建图与定位能力,可接入 ROS 使用。

点云SLAM+4ROS / 机器人框架
63464jazzy-v0.2.02026-10-01 08:59 UTC
OlliteRT
NightMean·Kotlin

把安卓手机变成兼容 OpenAI 接口的本地大模型推理服务器,数据不出设备,可接入 Home Assistant 等应用。

端侧推理+4智能家居
628+1095v0.9.7-beta.12026-11-07 15:10 UTC
rkllama
NotPunchnox·Python

在瑞芯微 NPU 上跑大模型的推理服务,类似 Ollama 的替代方案,通过优化 rkllm 让 Orange Pi 等设备高效离线运行 AI 模型。
NPU推理+4大模型推理服务
625+31050.0.32026-10-28 16:01 UTC
rai
RobotecAI·Python

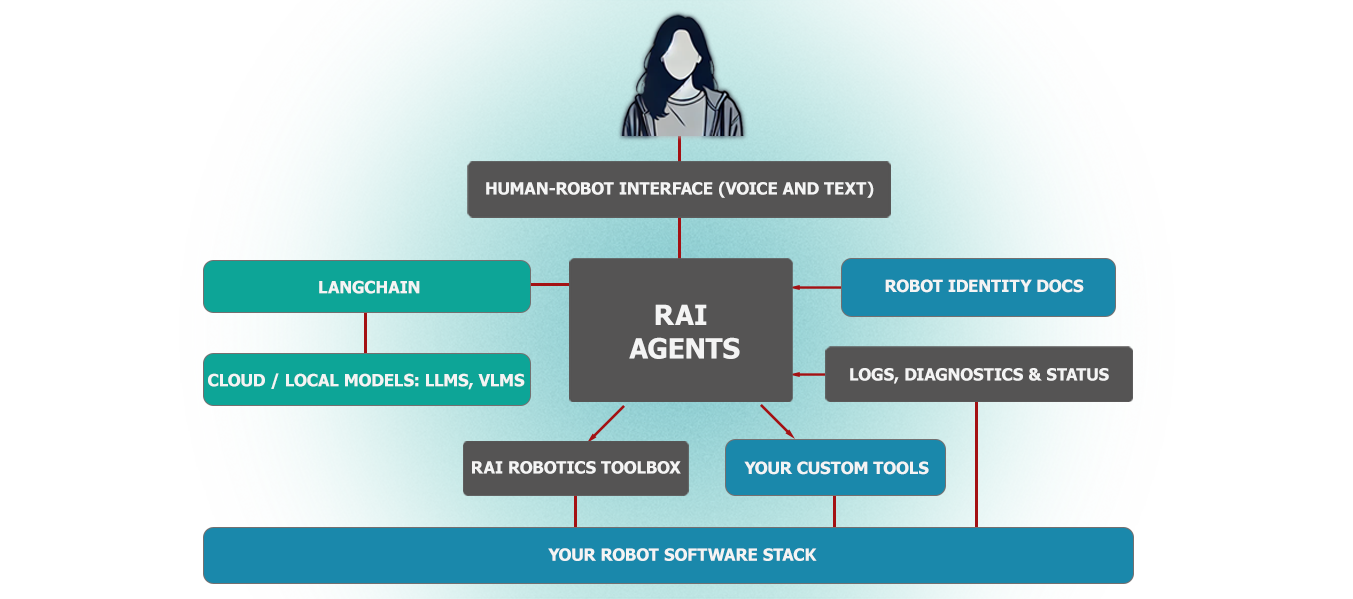
面向物理 AI 机器人的厂商无关智能体框架,基于 ROS 2 工具执行复杂动作、场景任务、自由接口调用、日志摘要和语音交互。

具身智能+4具身智能 / VLA
615+1792.12.42026-11-10 14:56 UTC
taOS
jaylfc·Python

自托管的 AI Agent 操作系统,把记忆、聊天、Agent 和文件都留在自己的硬件上,默认离线运行,还能把树莓派、Mac mini、游戏 PC 自动组集群。

自托管+4Agent 框架
60547v1.0.0-beta.562026-11-10 21:08 UTC
DBreeze
hhblaze·C#

C# .NET 的嵌入式 NoSQL 数据库,支持键值、对象存储、全文检索、语义检索和向量层,提供 ACID 事务,适合在应用内直接嵌入做多范式数据管理。
嵌入式数据库+4IoT / 固件
58162v1.1382026-11-10 07:16 UTC
VSLAM-LAB
VSLAM-LAB·Python

一套统一的视觉 SLAM 评测框架,把主流 VSLAM 系统和公开数据集整合到同一套流程里,省去逐个配置环境、跑对比实验的麻烦。

视觉SLAM+4ROS / 机器人框架
570+1762026-10-15 12:04 UTC
webots_ros2
cyberbotics·C

把 Webots 机器人仿真器和 ROS 2 打通的官方软件包,提供示例、定位、导航、SLAM 和运动规划接口,方便在仿真里快速搭建和调试机器人程序。

机器人仿真+4ROS / 机器人框架
5491942025.0.02026-10-12 06:23 UTC
kiss-slam
PRBonn·Python

开箱即用的 LiDAR SLAM 系统,用 Python 实现,能直接完成激光雷达建图与定位,省去繁琐配置。

激光雷达+4ROS / 机器人框架
54868v0.0.22026-08-11 08:25 UTC
LoRa_APRS_iGate
richonguzman·C++

基于 ESP32 开发板的 LoRa APRS iGate 固件,把 LoRa 收到的 APRS 数据转发到 APRS-IS 网络,同时支持收发和数字中继。
LoRa APRS+4IoT / 固件
534+1161V4.0.42026-10-29 17:54 UTC
LoRa_APRS_Tracker
richonguzman·C++

基于 ESP32 和 LoRa 的开源 APRS 追踪器固件,支持收发位置报文、短消息、气象数据和 Winlink,可当 iGate 或数字中继用。

APRS追踪器+4IoT / 固件
528+6149V4.0.12026-10-29 17:54 UTC
awesome-vla-for-ad
worldbench·HTML

汇总自动驾驶领域的视觉-语言-动作(VLA)模型资源,梳理其发展脉络与未来方向,方便快速了解该方向的研究与落地进展。

自动驾驶+4自动驾驶
524602026-11-06 04:53 UTC
VAGEN
mll-lab-nu·Python

面向多轮视觉语言模型智能体的世界模型强化学习框架,让 VLM Agent 在交互中通过 RL 训练提升多轮决策能力。
世界模型+4具身智能 / VLA
522+263v25.12.302026-10-29 10:15 UTC
smolrtsp
OpenIPC·C

面向 IP 摄像头的轻量级实时流媒体 C 库,实现 RTSP/RTP 协议,可在嵌入式设备上做低开销的音视频推拉流。

RTSP+4IoT / 固件
512119v0.2.02026-09-03 19:22 UTC
TrafficLab-3D
duy-phamduc68·Python

仅用一段 MP4 监控录像和对应的谷歌地图位置,就能重建出数字孪生风格的三维交通场景,把画面里的车辆投影到真实地理坐标上。

数字孪生+4自动驾驶
50471v1.12026-08-06 10:47 UTC
lora-rs
lora-rs·Rust

用 Rust 实现的 LoRa 与 LoRaWAN 终端设备协议栈,方便嵌入式开发者快速接入低功耗广域物联网。

LoRa+4LoRa / 无线电
481+21132026-11-10 16:44 UTC
Structure-PLP-SLAM
PeterFWS·C++

基于点、线、面特征的稀疏视觉 SLAM 系统,支持单目、RGB-D 和双目相机,在保持建图与定位精度的同时提升效率。
视觉SLAM+4ROS / 机器人框架
477682026-07-27 11:22 UTC
VolAnti
agamrossen·C

靠麦克风阵列听螺旋桨声音来探测无人机的开源方案,对光纤 FPV 这类完全不发无线电信号的机型同样有效,可做早期预警。

声学探测+43D 打印
465+1792026-10-27 15:57 UTC
ClusterDuck-Protocol
ClusterDuck-Protocol·C++

基于 LoRa 的低成本自组网物联网设备固件,可快速部署去中心化网状网络,适合应急通信等无基础设施场景。

LoRa+4IoT / 固件
4491705.0.02026-08-14 16:58 UTC
ModelAssistant
Seeed-Studio·Python

面向嵌入式设备的开源 AI 模型训练与部署工具,支持在 ESP32、Jetson、树莓派等硬件上完成图像分类、目标检测等任务的训练与推理。

嵌入式AI+4IoT / 固件
448652.0.0rc32026-09-04 09:41 UTC
chirpstack-gateway-bridge
chirpstack·Go

把 LoRa 网关的 Packet Forwarder 协议统一转换成 MQTT 上的 Protobuf 或 JSON,方便 ChirpStack 接入各类网关。

LoRaWAN+4LoRa / 无线电
446288v4.1.22026-10-06 14:36 UTC