机器人与具身智能
共 31 个仓库 · Python
solo-cli
GetSoloTech·Python
面向物理 AI 的命令行工具,把 VLA、VLM、WAM 等机器人多模态模型串起来,方便在 NVIDIA、Nebius 环境里做模型部署和对话机器人调试。
物理AI+4具身智能 / VLA
30244v1.0.02026-04-11 04:18 UTC
OmTrackVLA
om-ai-lab·Python
面向视觉-语言-动作模型(VLA)的可复现开源研究项目,聚焦目标跟踪类 VLA,提供训练与评测代码,方便复现和对比实验结果。
视觉语言动作模型+4具身智能 / VLA
289162026-07-21 05:58 UTC
RoboRefer
Zhoues·Python
RoboRefer 是面向机器人场景的空间指代推理视觉语言模型官方实现,让机器人能理解「把左边那个杯子递给我」这类带空间关系的指令。
空间指代+4ROS / 机器人框架
270112025-12-16 08:22 UTC
FM-AD-Survey
TUM-AVS·Python
汇总自动驾驶场景生成与分析方向的基础模型论文,涵盖扩散模型、大语言模型和多模态模型,持续更新最新研究进展。
自动驾驶+4自动驾驶
248192026-10-06 14:51 UTC
NeO-360
zubair-irshad·Python
用稀疏视角重建户外场景的神经辐射场方法,面向自动驾驶场景的新视角合成,提供 ICCV'23 论文的 PyTorch 实现与训练代码。
神经辐射场+4自动驾驶
24792025-07-04 16:30 UTC
alpamayo-recipes
NVlabs·Python
NVIDIA Alpamayo 的开发者配方库,提供自动驾驶与机器人模型的微调、强化学习后训练、量化和部署现成方案,省去从零搭建流程的麻烦。
自动驾驶+4自动驾驶
223+2532026-11-10 07:21 UTC
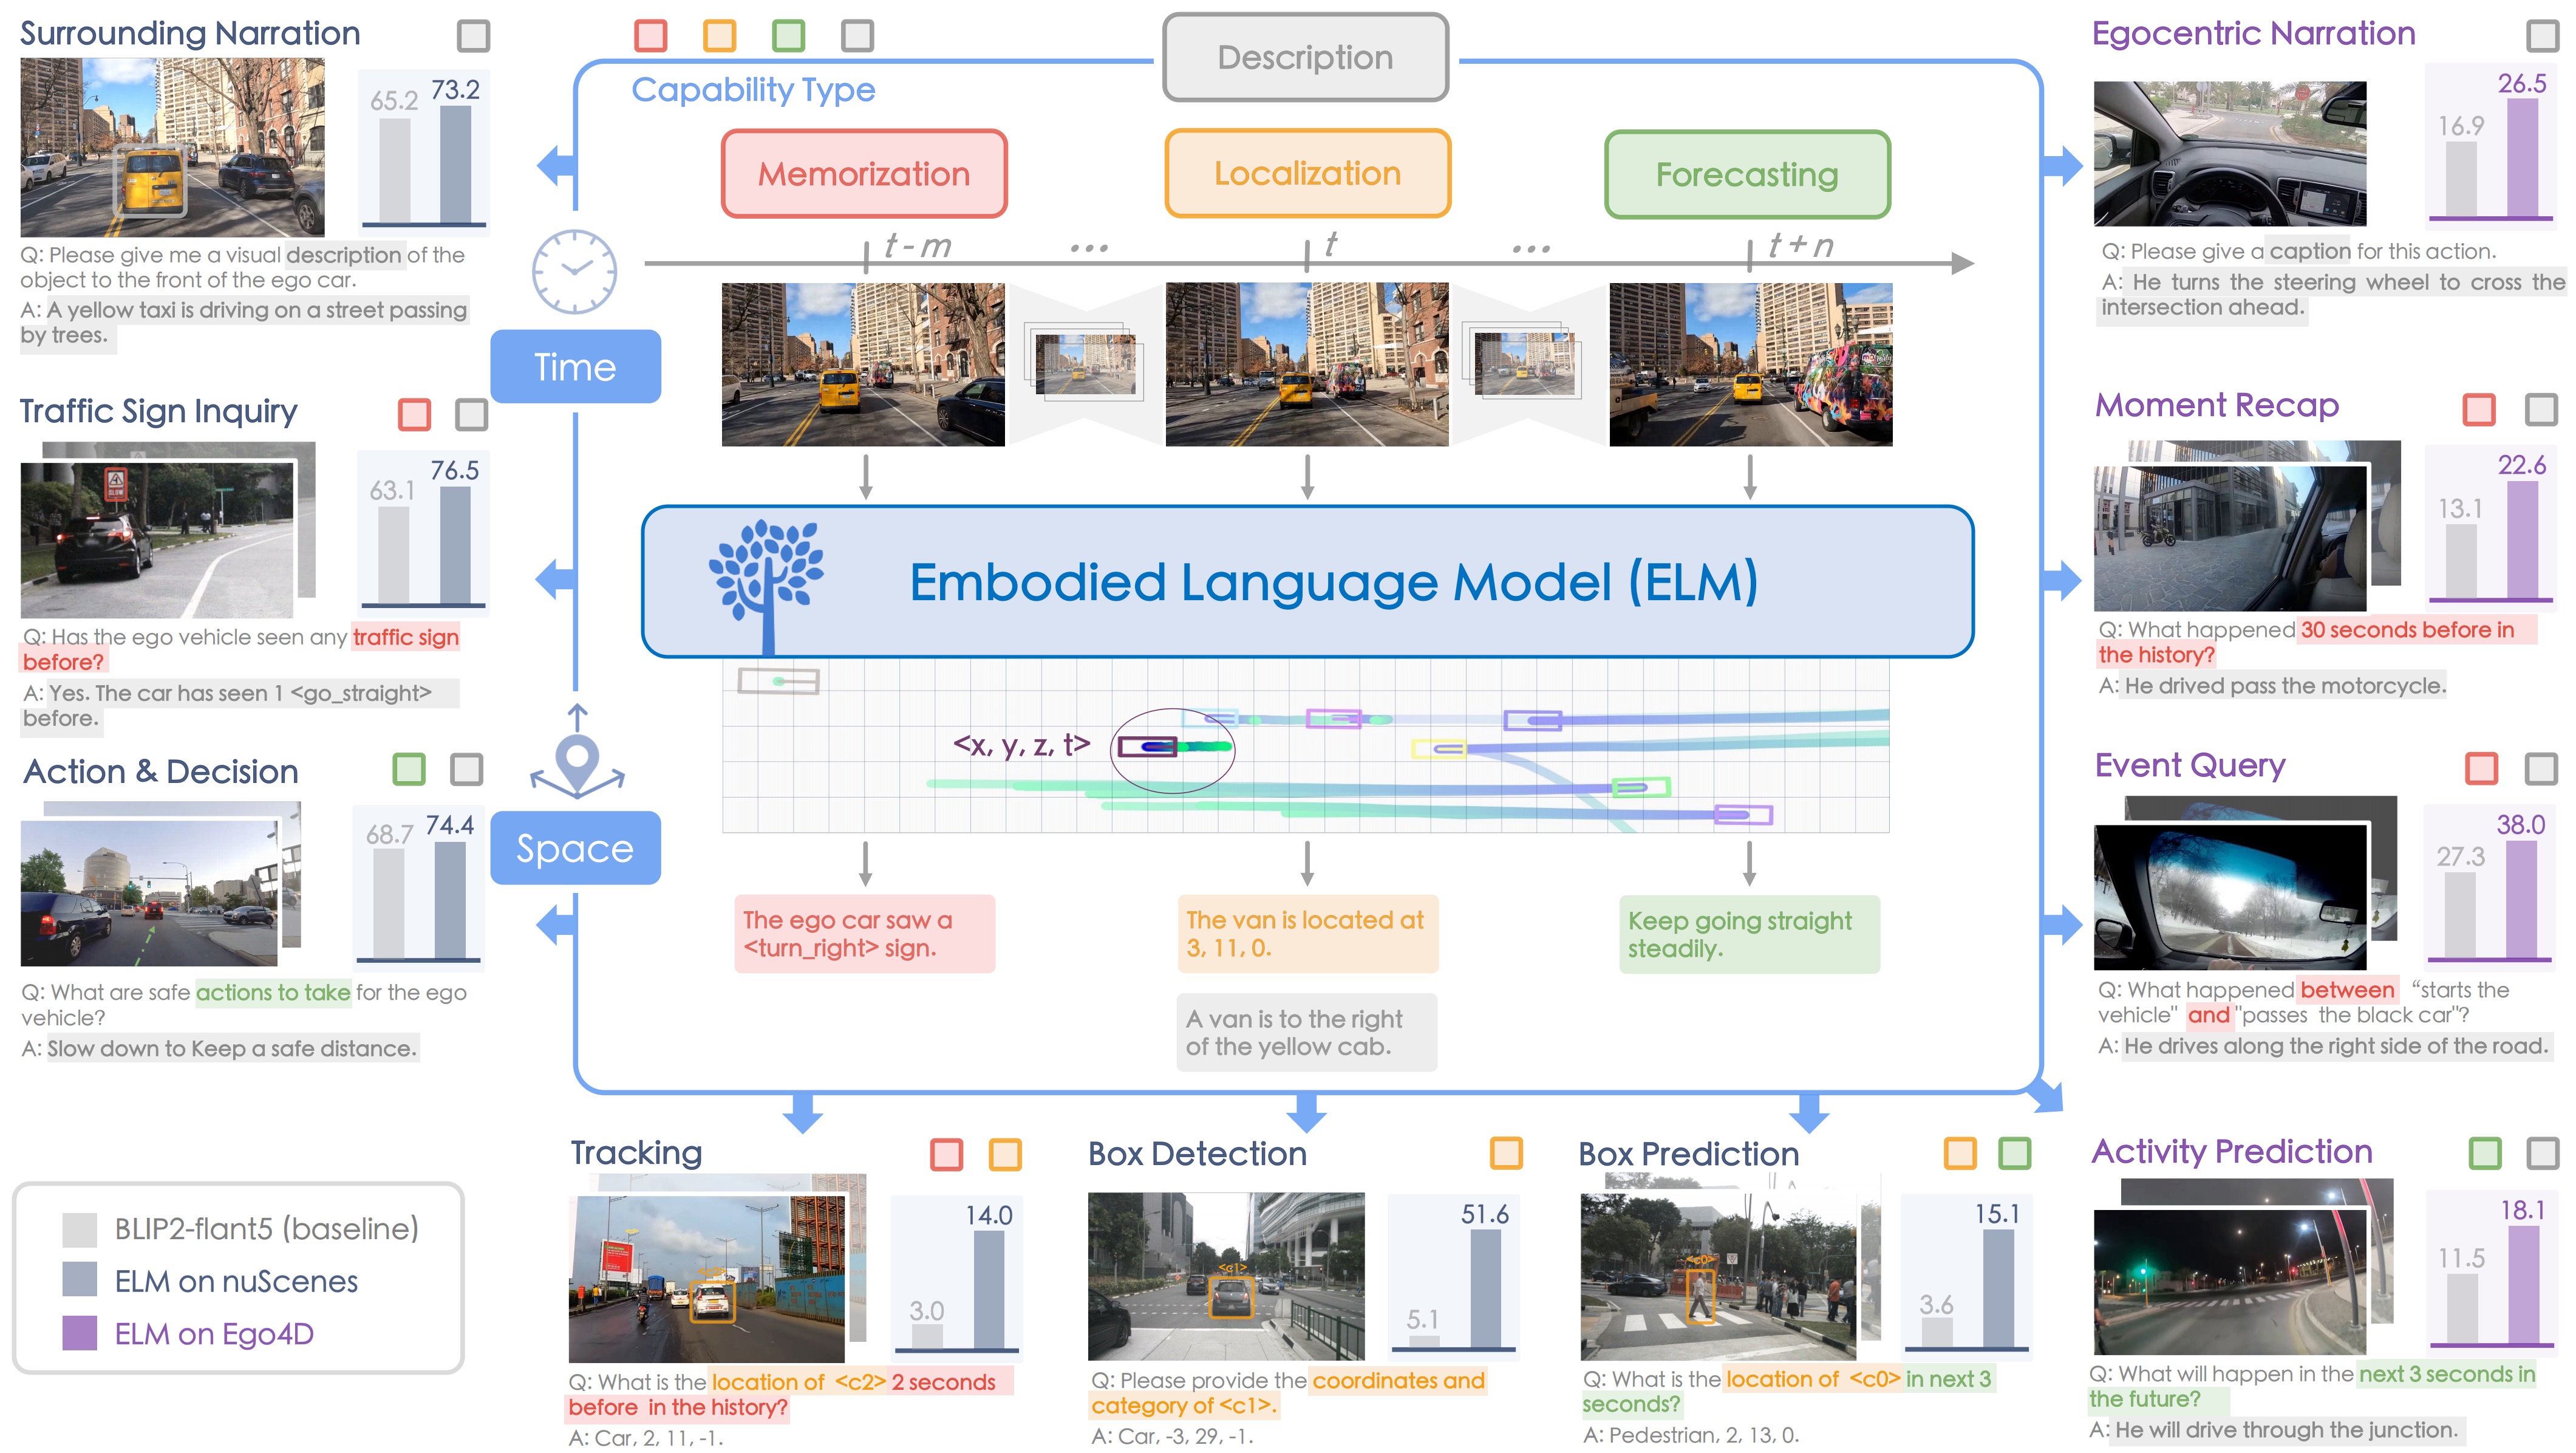
ELM
OpenDriveLab·Python
面向自动驾驶场景的视觉语言基础模型,通过多模态理解把驾驶画面转成可推理的语义描述,为端到端驾驶提供感知与决策支持。
自动驾驶+4自动驾驶
208142025-07-02 05:28 UTC