视觉与 3D

共 239 个仓库 · 近 4 个月有推送

打开分类页
Kimera-VIO
MIT-SPARK·C++

基于视觉惯性里程计的实时 SLAM 系统,能在 CPU 上完成定位、建图并生成三维网格,适合机器人与状态估计场景。

视觉惯性里程计+4ROS / 机器人框架
1937476v5.02026-08-06 21:51 UTC
glim
koide3·C++

基于点云的 3D 定位与建图框架,支持 LiDAR、IMU 和 GPU 加速,可在 ROS/ROS2 下做 SLAM 与全局定位。
点云建图+4ROS / 机器人框架
19162962026-10-08 00:32 UTC
TensorRT-YOLO
laugh12321·C++

基于 TensorRT 的 YOLO 系列模型部署工具包,支持检测、分割、姿态估计和旋转框检测,帮你在 NVIDIA 显卡上把推理跑得更快更省事。

推理引擎+4检测 / 分割
1895199v6.4.02026-09-10 10:47 UTC
CoreML-Models
john-rocky·Swift

把 PyTorch 模型转成 iOS/macOS 可直接用的 .mlpackage,每个模型都配转换脚本和 SwiftUI 示例,省去自己折腾 Core ML 的麻烦。

Core ML+4检测 / 分割
1895+2178yoloe-v12026-10-27 03:12 UTC
Weighted-Boxes-Fusion
ZFTurbo·Python

把多个目标检测模型输出的检测框做融合集成,包含加权框融合(WBF)方法,能比传统 NMS 更好地合并重叠框、提升检测精度。

目标检测+4检测 / 分割
1832236v1.0.82026-10-09 06:50 UTC
manif
artivis·C++

轻量级 C++11 纯头文件李群李代数库,为机器人、SLAM 和计算机视觉提供 2D/3D 位姿与几何运算支持。
李群+4ROS / 机器人框架
18282750.0.52026-08-05 09:27 UTC
visual-slam-roadmap
changh95·Astro

一份面向 2026 年的视觉 SLAM 学习路线图,把计算机视觉、深度学习、RGB-D、VIO 等知识按阶段串成清晰的学习路径,帮新手系统入门并成长为视觉 SLAM 开发者。

视觉SLAM+4ROS / 机器人框架
18241822026-07-19 23:40 UTC
vocal-remover
tsurumeso·Python

用 PyTorch 深度神经网络从歌曲中分离人声和伴奏,输入音频后输出两条独立音轨,适合做翻唱伴奏提取或人声采样。

人声分离+4检测 / 分割
1763257v5.1.12026-09-10 11:39 UTC
UVtools
sn4k3·C#

面向 MSLA/DLP 光固化 3D 打印的切片文件分析与处理工具,能检查、校准、修复、转换和编辑打印文件,帮你在上机前发现并解决模型问题。

光固化打印+43D 打印
1654+3145v7.1.22026-10-26 22:46 UTC
torchdistill
yoshitomo-matsubara·Python

基于 PyTorch 的知识蒸馏框架,无需写代码即可复现和对比 28 种顶会蒸馏方法,附带训练模型、日志和配置,方便做可复现的深度学习研究。

知识蒸馏+4检测 / 分割
1636144v1.1.52026-11-01 19:43 UTC
pypose
pypose·Python

面向机器人位姿与流形优化的可微分编程库,把李群、位姿估计和卡尔曼滤波等模块接入 PyTorch,方便在深度学习里做几何优化与状态估计。

可微分机器人+4ROS / 机器人框架
1621139v0.9.52026-11-06 04:16 UTC
robotics-toolbox-matlab
petercorke·MATLAB

MATLAB 机器人学工具箱,提供机械臂与移动机器人的运动学、雅可比、刚体动力学、轨迹规划、卡尔曼滤波和 SLAM 等算法实现,方便在 MATLAB 里快速建模与仿真机器人系统。

机器人学工具箱+4ROS / 机器人框架
158446410.4.72026-10-01 22:01 UTC
cv-arxiv-daily
Vincentqyw·Python

每天自动抓取 arXiv 上计算机视觉方向的新论文并整理更新,省去手动刷 arXiv 的麻烦,适合跟踪 3D 重建、图像匹配、NeRF 等方向的最新进展。

论文追踪+43D 重建
1517+35702026-11-11 04:35 UTC
isaac_ros_visual_slam
NVIDIA-ISAAC-ROS·C++

基于 NVIDIA cuVSLAM 加速的 ROS 视觉 SLAM 与里程计包,在 Jetson 和 GPU 上实时完成机器人定位与建图。
视觉SLAM+4单板机 / 边缘设备
1493212v5.0-02026-09-22 03:29 UTC
TensorRT-Alpha
FeiYull·C++

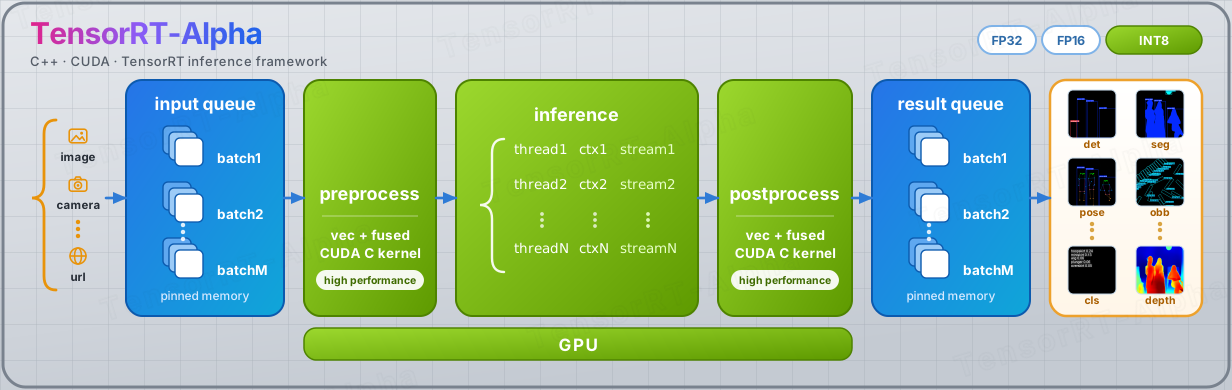
基于 TensorRT 和 CUDA 加速 YOLO 系列模型部署的 C++ 示例库,覆盖检测、姿态、分割、深度估计、OBB 和分类等任务,帮你在 NVIDIA 显卡上把推理跑得更快。

TensorRT+4检测 / 分割
1467198v2.0.02026-10-27 03:48 UTC
ABot-Recon
amap-cvlab·Python

仅凭视频输入就能做流式三维重建,重点解决长时序场景下局部上下文丢失的问题,适合在线建图与SLAM类应用。

三维重建+43D 重建
1452+55862026-10-16 10:02 UTC
OpenCVTutorials
fendouai·Python

OpenCV-Python 4.1 中文教程文档,涵盖图像处理、目标检测等计算机视觉入门内容,适合中文开发者系统学习 OpenCV 的 Python 用法。

OpenCV+4检测 / 分割
14403642026-07-28 08:43 UTC
splat-transform
playcanvas·TypeScript

处理与转换 3D Gaussian Splatting 模型的命令行工具和库,支持格式互转和批量处理,方便把 3DGS 资产接入 PlayCanvas 等渲染管线。

3D高斯泼溅+43D 重建
1437+21184v3.11.12026-11-10 22:12 UTC
geti
open-edge-platform·Python

本地完成计算机视觉模型从标注、训练到优化部署的全流程,支持增量学习与模型压缩,针对 Intel XPU 加速并兼容 CUDA。
计算机视觉+4检测 / 分割
1372+3490app/v3.3.02026-11-10 17:09 UTC
awesome-lidar
szenergy

一份激光雷达资源大全,汇总厂商、数据集、点云处理算法、框架和仿真器,方便自动驾驶和 SLAM 开发者快速找到所需工具。

激光雷达+4自动驾驶
1369+11382026-11-06 16:55 UTC
frigate-hass-integration
blakeblackshear·Python

把 Frigate NVR 接入 Home Assistant 的官方集成,让摄像头画面、目标检测事件和录像直接在智能家居面板里联动展示。

智能家居+4检测 / 分割
1303+2203v5.15.62026-11-05 17:12 UTC
Mish
digantamisra98·Jupyter Notebook

Mish 是一种自正则化、非单调的神经网络激活函数,论文发表于 BMVC 2020,官方仓库提供实现与实验代码,可直接替换 ReLU 等激活函数,用于图像分类、目标检测等任务。

激活函数+4检测 / 分割
13011292026-07-20 10:05 UTC
CityGaussian
Linketic·Jupyter Notebook

用高斯泼溅做城市级大场景三维重建,通过细节层次(LOD)策略兼顾高质量渲染与训练效率,支持新视角合成。

高斯泼溅+43D 重建
1282110CityGaussian_V2.02026-08-16 13:02 UTC
3dgs-render-blender-addon
Kiri-Innovation·Python

在 Blender 里直接导入、渲染和编辑 3D 高斯泼溅(3DGS/4DGS)模型的插件,省去格式转换,方便做动画和场景合成。

高斯泼溅+43D 重建
125469v5.1.02026-09-20 09:18 UTC