视觉与 3D
共 370 个仓库 · 一年内有推送

一个原生桌面应用,把 3D Gaussian Splatting 场景的训练、查看、编辑、自动化和导出都集成在一起,省去在多个工具间来回切换的麻烦。
Meta 开源的通用前馈式三维重建模型,能从单张或多视角图像直接恢复带真实尺度的三维几何,省去传统 SfM 的繁琐标定与优化流程。
开源的运动恢复结构(SfM)流水线,从多张照片自动重建三维场景和相机位姿,适合做摄影测量与三维建模。
用 Blender 程序化生成带深度、位姿等标注的逼真训练图像,解决计算机视觉任务缺高质量合成数据的问题。

自托管的本地 NVR 与 AI 视觉监控软件,支持目标检测、移动侦测、人脸识别和车牌识别,可接入 IP 摄像头并利用 Coral、CUDA 等硬件加速,数据不出本地。
开源的三维计算机视觉框架,提供摄影测量、多视图立体、相机跟踪和全景拼接等算法,可从照片重建三维模型。

C++ 图优化通用框架,把 SLAM 和视觉定位里的位姿估计建模成图,用非线性最小二乘求解,是后端优化的经典基础设施。
面向地理空间数据的 AI 工具包,基于 PyTorch 提供遥感影像分割、地球观测分析等深度学习模型的训练与推理能力。
在 Unity 里直接渲染和查看 3D Gaussian Splatting 重建结果,省去自己写渲染管线的麻烦,适合做三维场景可视化。
一套 Python/C++ 混合的视觉 SLAM 流水线,支持单目、双目和 RGB-D 相机,集成多种特征提取、回环检测、深度预测与语义分割,用于三维重建和场景理解。
D-FINE 把 DETR 的边界框回归重构成细粒度分布细化,让目标检测在保持端到端简洁结构的同时显著提升定位精度,是 ICLR 2025 Spotlight 工作。
一套加速深度学习研发的 PyTorch 高层框架,提供可复用的训练循环、分布式训练和指标回调,省去反复搭训练脚手架的时间。
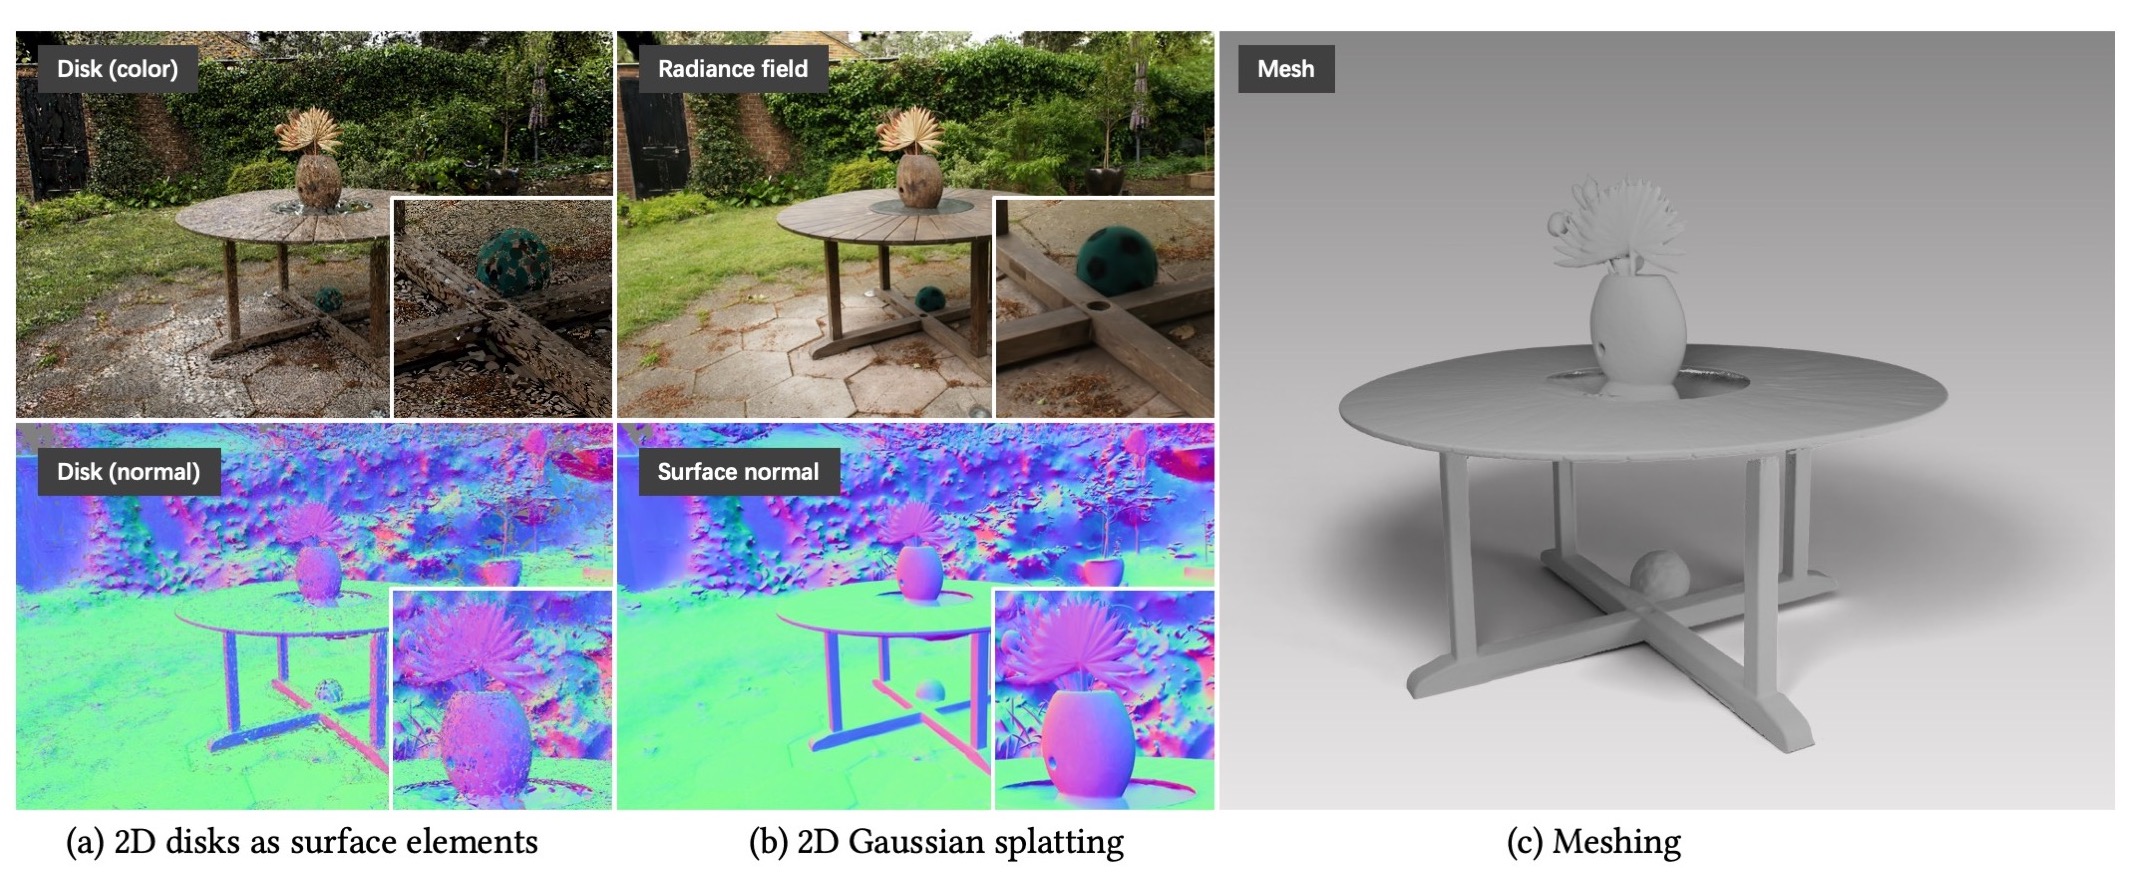
用 2D 高斯面片做辐射场重建,能同时合成新视角并输出几何精确的表面,解决了传统 3DGS 重建表面粗糙、几何不准的问题。

面向自主无人机的开源软件栈,集成 PX4、MAVROS、Gazebo 仿真与视觉 SLAM,帮开发者快速搭建无人机定位、控制与仿真验证环境。
持续更新的 3D 高斯泼溅(3DGS)论文合集,按主题整理新视角合成与 3D 重建相关研究,方便快速跟进领域进展。
开源视觉惯性导航研究平台,提供 MSCKF 与 EKF 定位、传感器标定和 VIO 算法实现,方便机器人研究者做 SLAM 与状态估计实验。
从单张开放域图像估计深度、法线和相机参数的几何模型,CVPR'25 Oral 工作,可用于单目三维重建与场景理解。
开源的 AI 摄像头与 NVR 监控平台,用本地 VLM 和 YOLO 做视频分析,并通过 Telegram、Discord、Slack 推送智能安防告警。
一份精选的机器人软件与库清单,覆盖运动规划、多体动力学、仿真、SLAM 等方向,帮开发者快速找到合适的机器人开发组件。

跨平台视频结构化分析框架,基于 C++ 和 GStreamer 串联 CV 模型与多模态大模型,把视频流拆解成人脸、车牌、行为等结构化信息。
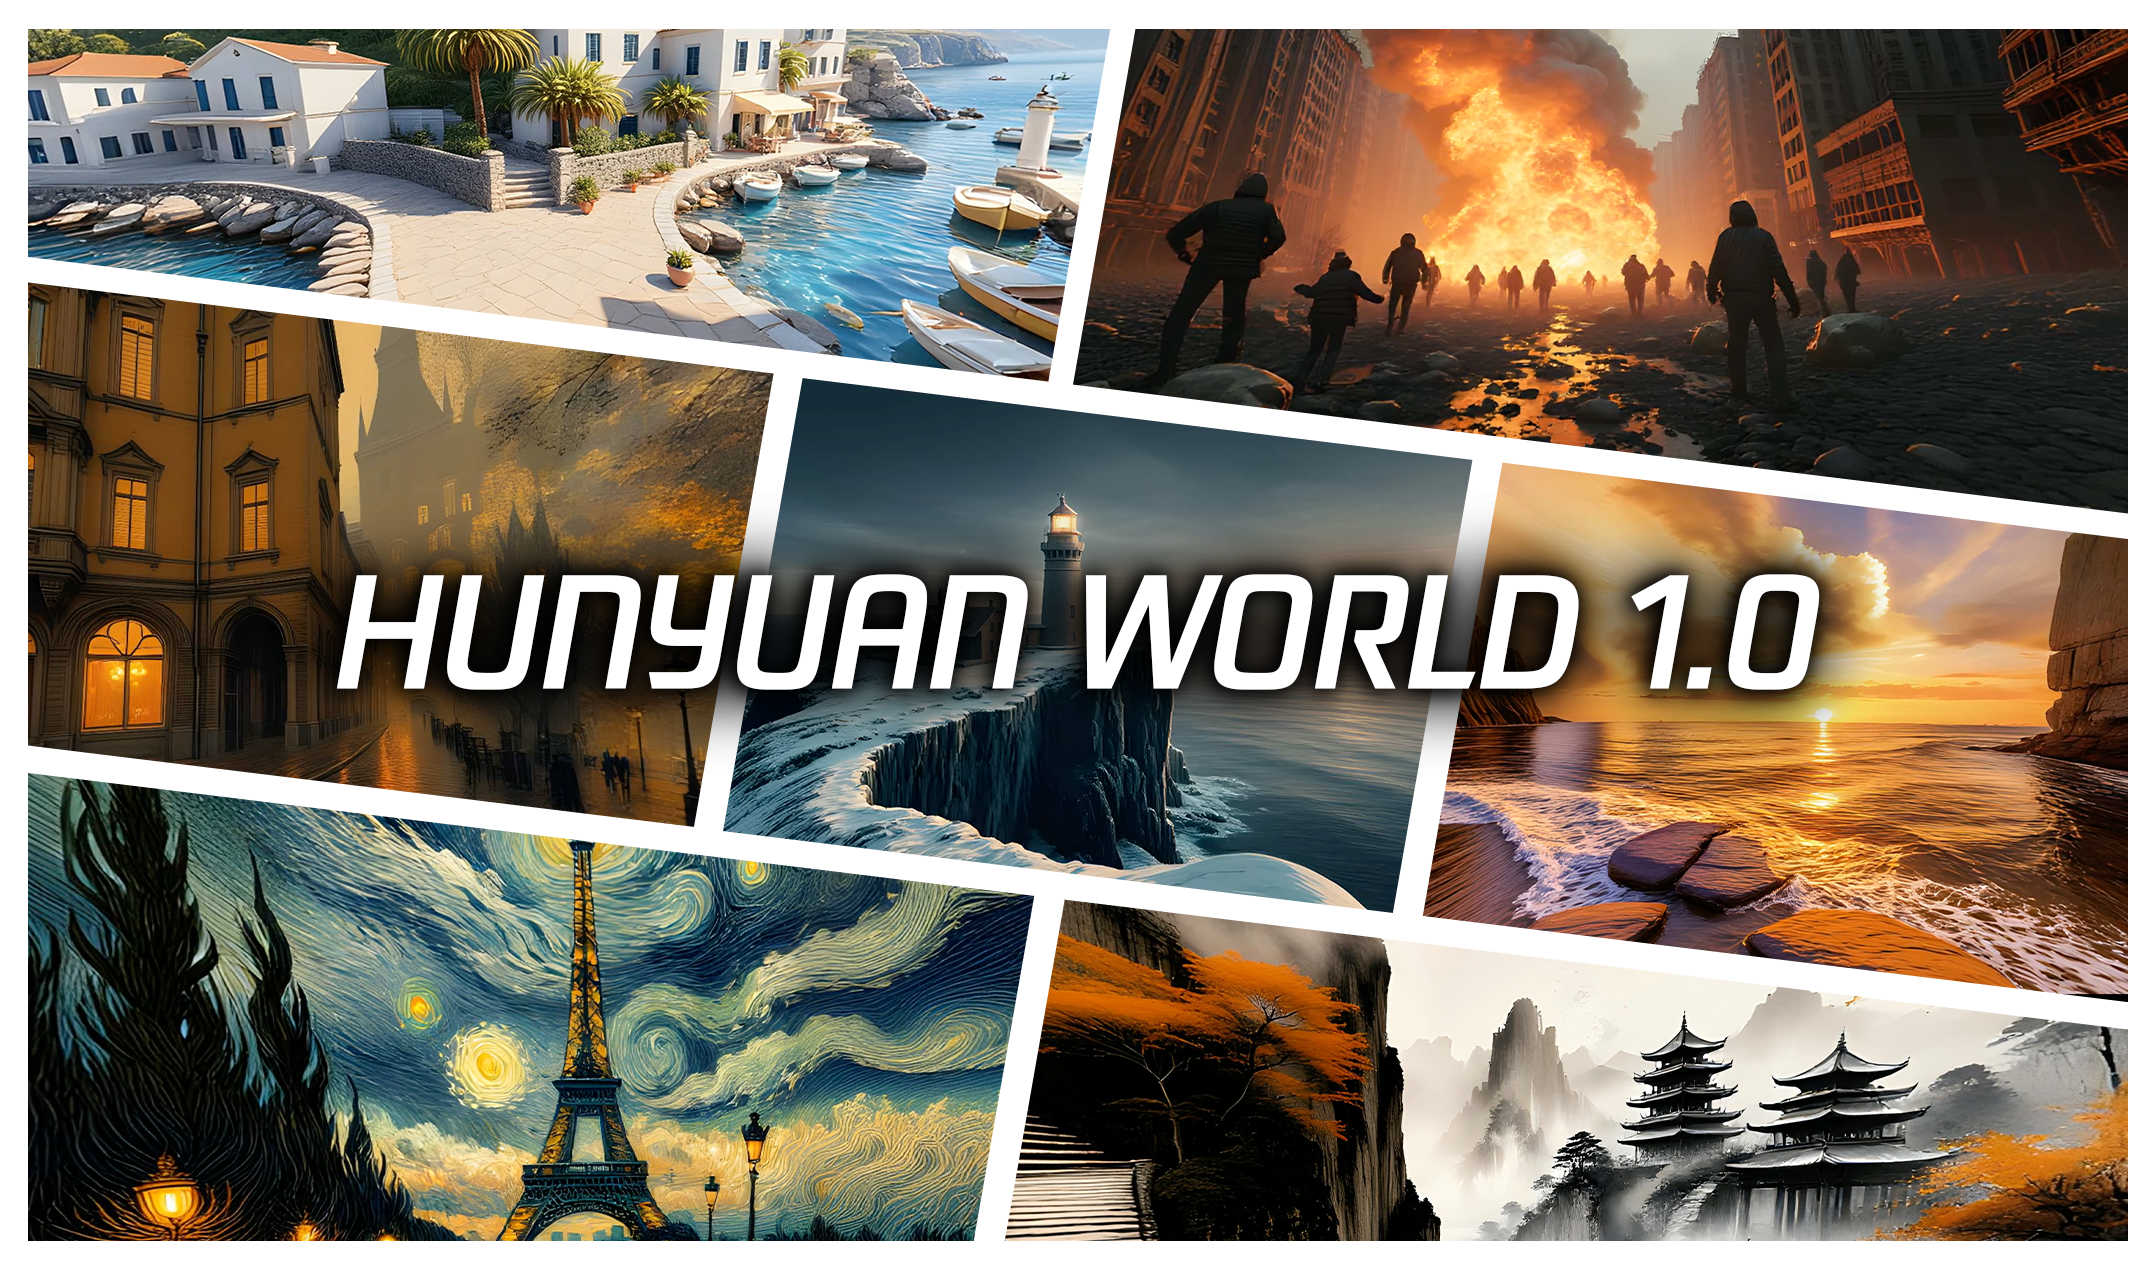
从文字或图片直接生成可漫游、可交互的沉浸式 3D 场景,用世界模型把 3D 内容创作的门槛降下来。
用基础模型自动给图片打标签,再拿这些标注训练自己的监督视觉模型,省掉人工标注的环节。
用 ROS 2 和 Gazebo 仿真带你动手入门机器人开发,覆盖导航、里程计、路径规划与 SLAM 等核心环节。
基于 PyTorch 的点云深度学习训练框架,集成 PointNet、KPConv、MinkowskiEngine 等主流模型,方便在 S3DIS、ScanNet 上做分割等任务。