视觉与 3D
共 256 个仓库 · Python
用 Meta 的 Segment-Anything 模型对 LiDAR 点云做分割的 Python 包,省去自己搭建分割流程的麻烦。
用洪水填充网络在三维体数据中做实例分割,主要面向连接组学中神经元等结构的自动追踪与分割。
一站式动漫视频增强工具,一次处理即可完成 AI 超分、RIFE 补帧和画质修复,支持命令行、独立程序和 After Effects 插件。
用稀疏 4D 卷积在 3D 激光雷达点云中做移动物体分割,能区分场景里的动与静,适合自动驾驶感知研究。
用生成式高斯泼溅从零生成无边界的三维城市场景,解决大范围城市场景建模成本高、难以无限延展的问题。
多智能体 SLAM 系统,用高斯泼溅实现多机器人协同建图并保持全局一致,适合大规模场景的三维重建研究。
基于神经辐射场(NeRF)的果实计数框架,能从多视角图像重建三维场景并自动统计果实数量,用于智慧农业和精准种植。
用辐射高斯泼溅做 X 射线新视角合成,只需少量稀疏视角就能快速重建 CT 三维结构,比 NeRF 类方法更高效。

为 X-AnyLabeling 标注工具提供轻量可扩展的模型推理服务,把检测、分割、分类、姿态等视觉模型接成后端,方便标注时自动预标注。
基于贝叶斯推断的多目标跟踪库,用卡尔曼滤波和全局优化把细胞等目标的检测结果串成连续轨迹,适合处理拥挤、遮挡场景下的追踪。
把视觉语言模型的高层推理和细粒度感知接起来,让 VLM 能直接做开放词表目标检测,输出精确的框和掩码。
一种前馈式 3D 高斯泼溅新方案,用体素对齐预测替代逐像素回归,提升新视角合成的重建质量与效率。
从稀疏视角前馈式合成 360 度场景,结合高斯泼溅与视频扩散模型,无需逐场景优化即可生成可自由漫游的新视角画面。
ML model optimization product to accelerate inference.
半监督 LiDAR 语义分割方法,通过激光混合策略利用少量标注数据训练 3D 点云分割模型,提升自动驾驶场景下的分割精度。
一个通用的扩散模型,用生成式方法统一处理深度估计、法线估计和分割等多种视觉感知任务,省去为每个任务单独建模的麻烦。
用自然语言对话就能定位和操作 NeRF 三维场景中的物体,把 ChatGPT 和 BLIP2 接进 NeRFStudio,省去手动标注的麻烦。
U-Time 是一个用全卷积网络做时间序列分割的模型,最初用于睡眠分期分析,也可迁移到其他时序分割任务。
Sudachi 日语分词器配套的系统词典,提供词条和词性标注数据,用于日文形态素分析和分词。
用 3D 高斯泼溅做 X 射线 CT 断层重建,修正辐射高斯表示,从稀疏视角投影还原高质量三维体数据。
SPARF 是 CVPR 2023 的官方实现,用稀疏且带噪声的相机位姿训练神经辐射场,同时优化位姿,实现新视角合成。
面向空间组学的技术无关分析流水线,能处理 Xenium、Visium HD、MERSCOPE 等多种平台数据,扩展到百万级细胞规模。
轻量级结构感知视觉 Mamba 模型,专门做建筑结构裂缝分割,在保持低计算量的同时提升裂缝边缘和细长结构的识别精度。
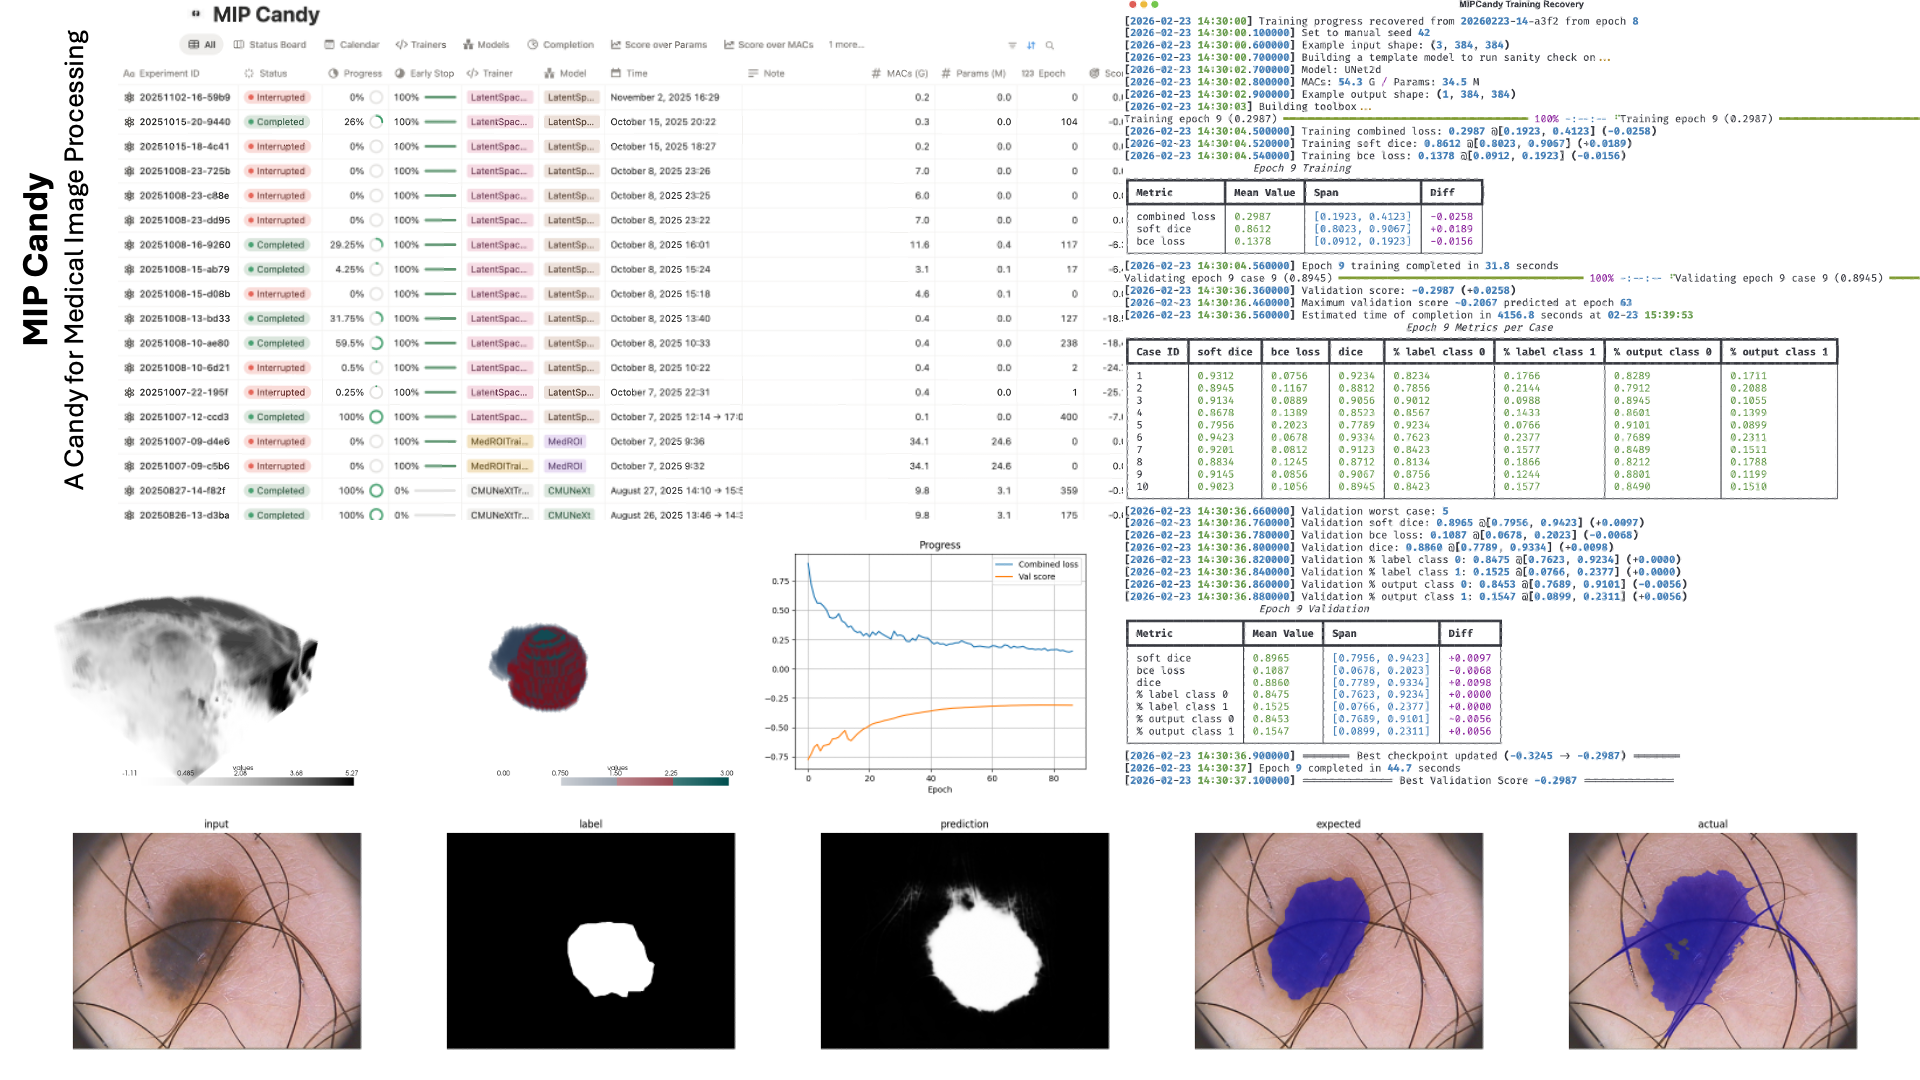
十秒内为 PyTorch 医学影像模型搭好完整实验流水线,覆盖分类、检测、分割等任务,省去重复搭建训练流程的麻烦。