视觉与 3D
共 464 个仓库

一套 PyTorch 扩展工具集,提供数据增强、损失函数、训练流水线等常用组件,帮你在做图像分割、检测和分类的原型研发与 Kaggle 比赛时少写重复代码。
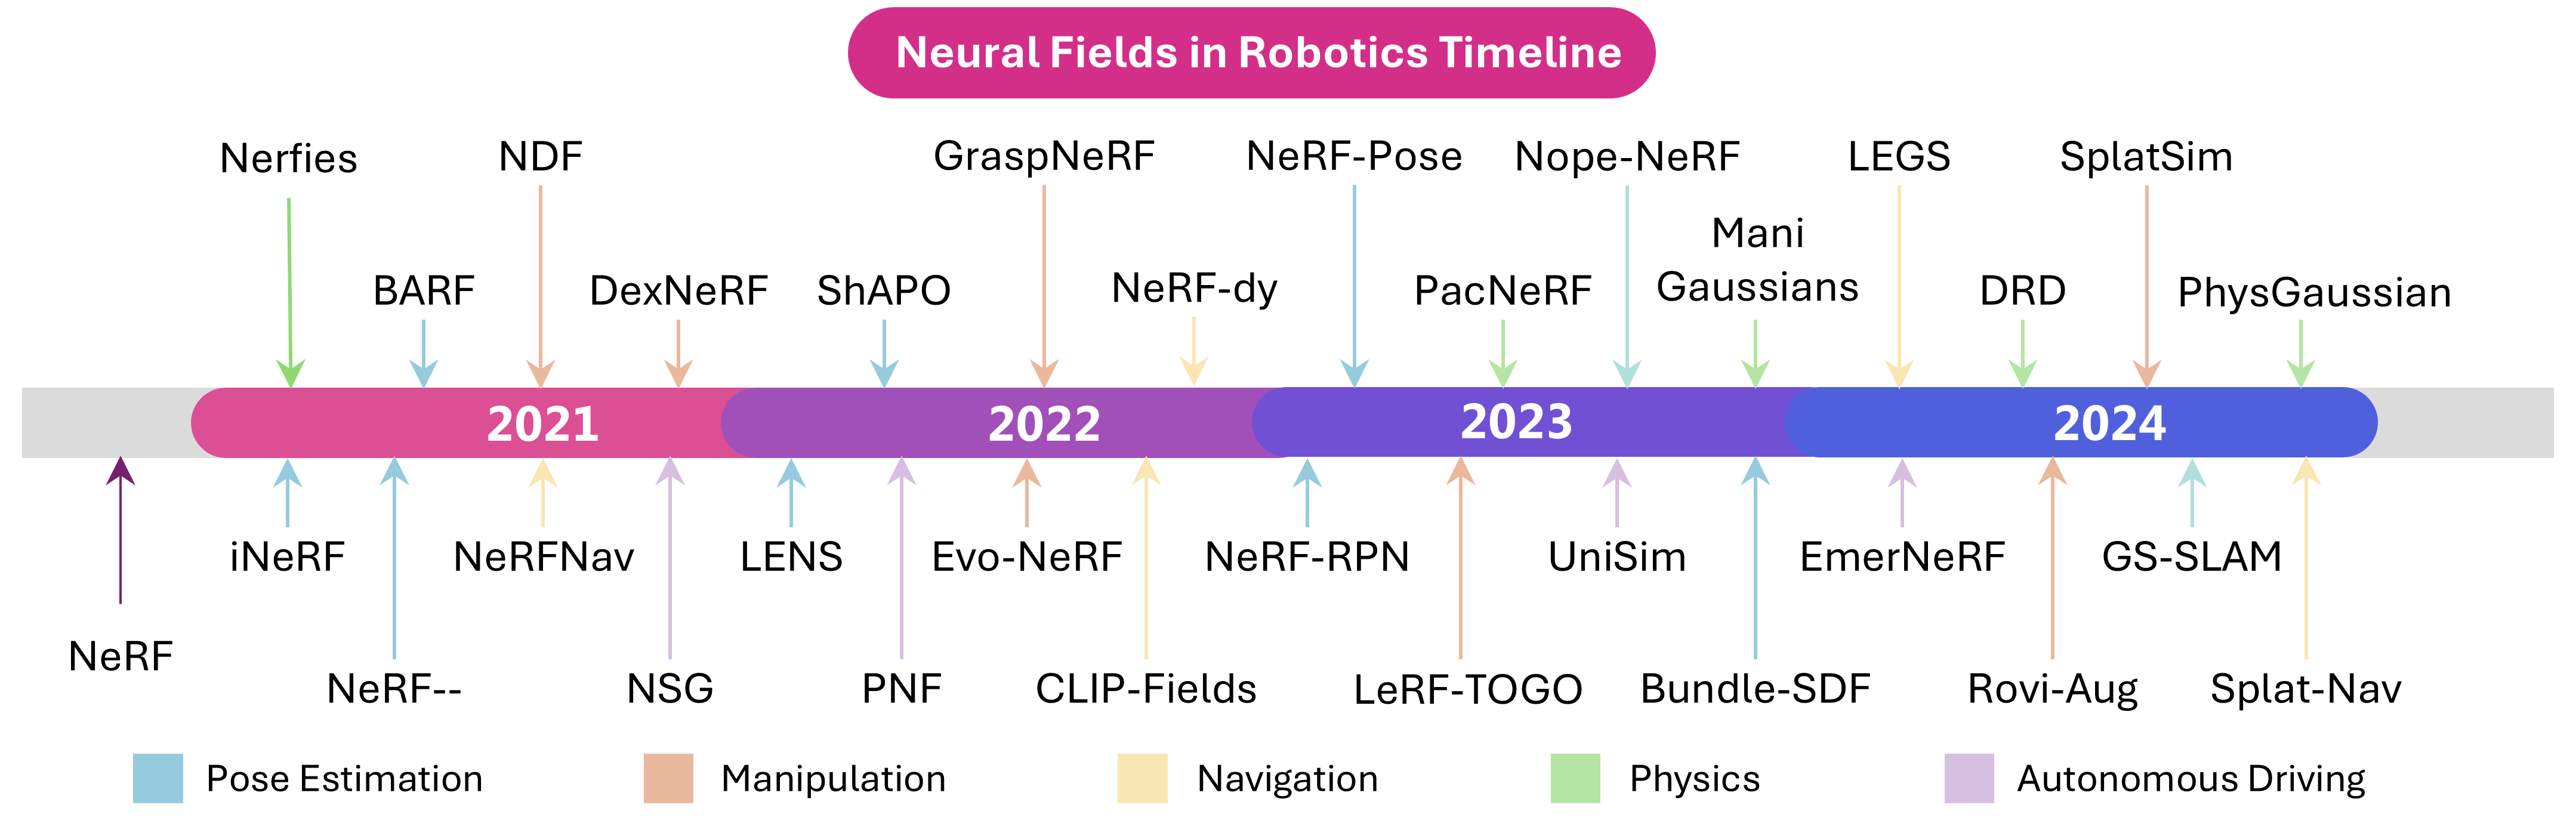
汇总机器人学与强化学习领域的隐式神经表示和 NeRF 论文、代码及项目主页,方便快速查找相关研究。
基于 Retinex 理论的一阶段 Transformer 低光照图像增强模型,ICCV 2023 高被引工作,可直接用于夜间图像提亮与下游检测任务。
实时鲁棒的激光雷达-惯性测量单元初始化方法,为 LiDAR-惯性 SLAM 系统提供高精度外参标定与初始状态估计,解决启动阶段对齐不准的问题。
一份摄影测量入门与资源指南,梳理从无人机航拍、激光雷达到多视图立体的三维重建流程,覆盖测绘、建筑、农业、机器人和考古等应用场景。
每天自动抓取 arXiv 上计算机视觉方向的新论文并整理更新,省去手动刷 arXiv 的麻烦,适合跟踪 3D 重建、图像匹配、NeRF 等方向的最新进展。
给纯 ViT 主干加上轻量适配器,无需重设计结构就能做目标检测和语义分割等密集预测任务,ICLR 2023 Spotlight 工作。
基于 NVIDIA cuVSLAM 加速的 ROS 视觉 SLAM 与里程计包,在 Jetson 和 GPU 上实时完成机器人定位与建图。
用 YOLOv5 + DeepSORT 做车辆和行人的多目标追踪与计数,封装成 Detector 类,方便直接嵌进自己的项目里。
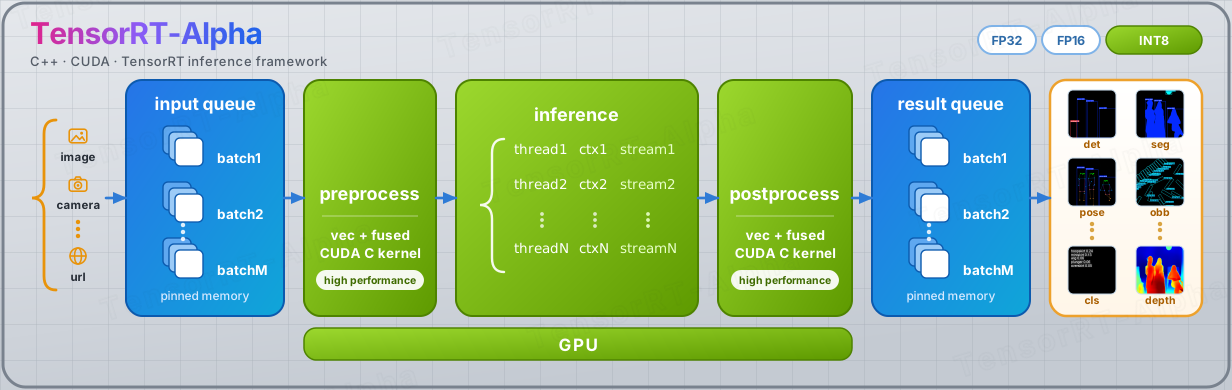
基于 TensorRT 和 CUDA 加速 YOLO 系列模型部署的 C++ 示例库,覆盖检测、姿态、分割、深度估计、OBB 和分类等任务,帮你在 NVIDIA 显卡上把推理跑得更快。
仅凭视频输入就能做流式三维重建,重点解决长时序场景下局部上下文丢失的问题,适合在线建图与SLAM类应用。
OpenCV-Python 4.1 中文教程文档,涵盖图像处理、目标检测等计算机视觉入门内容,适合中文开发者系统学习 OpenCV 的 Python 用法。
处理与转换 3D Gaussian Splatting 模型的命令行工具和库,支持格式互转和批量处理,方便把 3DGS 资产接入 PlayCanvas 等渲染管线。
PointCNN 提出 X-变换卷积算子,直接在无序点云上做特征学习,可用于三维点云分类和分割,服务于自动驾驶、机器人等场景。
实时端到端开放词汇目标检测模型,无需重新训练即可用自然语言描述检测任意类别物体,适合零样本检测场景。
Windows 上开箱即用的混元 3D 2.0/2.1 整合包,免配置环境即可从图片或文字生成带纹理的 3D 模型。

本地完成计算机视觉模型从标注、训练到优化部署的全流程,支持增量学习与模型压缩,针对 Intel XPU 加速并兼容 CUDA。
一份激光雷达资源大全,汇总厂商、数据集、点云处理算法、框架和仿真器,方便自动驾驶和 SLAM 开发者快速找到所需工具。

用扩散模型做医学图像器官分割与重建,把去噪扩散思路引入分割任务,适合医学影像研究和训练微调。
RoMa 是 CVPR 2024 提出的鲁棒稠密特征匹配器,能为几乎任意图像对估计像素级稠密形变和可靠的匹配置信度,用于 3D 重建等任务。
从稀疏多视角图像前馈式重建 3D 高斯,用代价体积做几何匹配,无需逐场景优化就能快速合成新视角。

Roblox 开源的 3D 基础模型,能从文本生成 3D 形状,为 3D 内容创作提供通用智能底座。
把 Frigate NVR 接入 Home Assistant 的官方集成,让摄像头画面、目标检测事件和录像直接在智能家居面板里联动展示。

Mish 是一种自正则化、非单调的神经网络激活函数,论文发表于 BMVC 2020,官方仓库提供实现与实验代码,可直接替换 ReLU 等激活函数,用于图像分类、目标检测等任务。