探索全部
共 441 个仓库 · 一年内有推送 · C++
实时鲁棒的激光雷达-惯性测量单元初始化方法,为 LiDAR-惯性 SLAM 系统提供高精度外参标定与初始状态估计,解决启动阶段对齐不准的问题。
多语言屏幕录制工具,可录全屏、区域或窗口,支持多路音频和摄像头画中画,自带倒计时、放大镜、点击高亮等辅助功能。
基于 NVIDIA cuVSLAM 加速的 ROS 视觉 SLAM 与里程计包,在 Jetson 和 GPU 上实时完成机器人定位与建图。
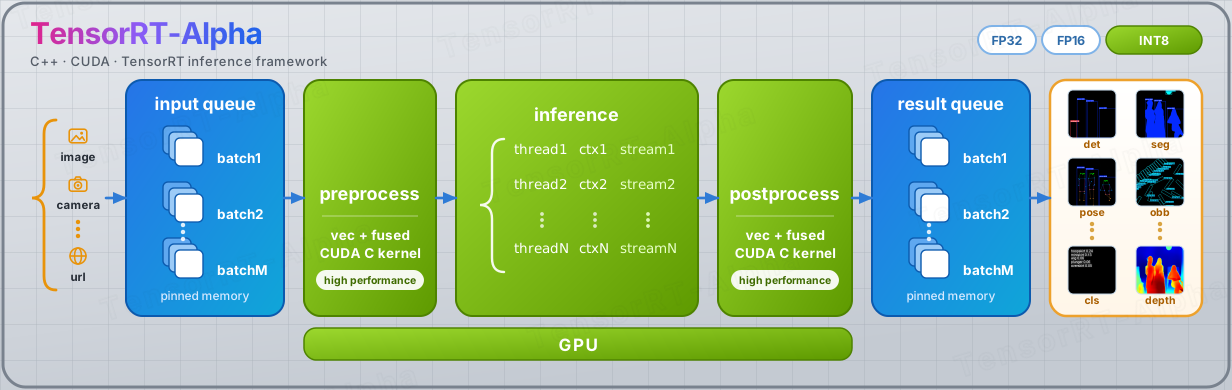
基于 TensorRT 和 CUDA 加速 YOLO 系列模型部署的 C++ 示例库,覆盖检测、姿态、分割、深度估计、OBB 和分类等任务,帮你在 NVIDIA 显卡上把推理跑得更快。

一套用 CPU、GPU 和 APU 做纹理与 3D 模型压缩、优化和分析的工具集,支持 BC、ASTC、ETC 等格式,帮图形开发者减小资源体积并检查画质。
用 C++ 实现的高层模拟(HLE)任天堂 3DS 模拟器,支持在 PC 和 Android 上运行 3DS 游戏,并内置 Lua 脚本扩展。

轻量级 C++ Discord Bot 开发库,封装 Discord API v10,小到个人玩具、大到大型机器人都能扛住。
基于邻域图和树结构的高维向量近邻检索库,用 C++ 实现,适合给向量数据库和 RAG 系统做低延迟的近似最近邻搜索。
把大模型接入 Lean 4 定理证明流程的推理服务,支持在证明环境中调用模型做前提检索、策略建议和自动补全。
面向 TI-84 Plus CE / TI-83 Premium CE 图形计算器的第三方模拟器,提供调试器等开发者功能,方便在电脑上运行和测试计算器程序。
Arm 官方的 ASTC 纹理压缩命令行工具与编解码库,用来把图像压成 Adaptive Scalable Texture Compression 格式,适合游戏和移动端图形资源。
跨网络的开源备份方案,支持主流操作系统,可对数据做归档、压缩、加密和灾难恢复,适合搭建集中式备份系统。
ZED SDK 是 Stereolabs 为 ZED 立体相机提供的空间感知开发套件,支持实时深度估计、SLAM、点云和人体姿态估计,帮助快速搭建智能机器人与空间感知应用。
用 C++20 实现、带 Python 绑定的跨平台 3D 图形库,API 风格对齐 three.js,方便在原生和 Web 环境复用同一套高层接口做渲染与物理仿真。
跨平台的 Game Boy / Game Boy Color / Super Game Boy 模拟器兼调试器,内置 MCP 服务器,可接入 RetroArch,方便开发与逆向调试。
AirSLAM 是面向视觉定位的 SLAM 系统,融合 SuperPoint 与 SuperGlue 做特征提取和匹配,为机器人在未知环境中提供实时位姿估计与建图。

仅用激光雷达或激光-惯性融合的高鲁棒、高精度里程计,为机器人和自动驾驶提供可靠定位与建图,应对退化场景和传感器不确定性。
基于 Qt 和 FFmpeg 的跨平台音视频播放器,支持绝大多数格式与编解码器,并提供硬件加速和视频滤镜。
用 C++ 和 CUDA 手写一个高性能 LLM 推理引擎的教学项目,是 vLLM 的精简版,涵盖 PagedAttention 和连续批处理等核心机制。

批量图片格式转换与尺寸调整工具,支持一次性处理多张图片,省去逐张操作的麻烦。
本地免费运行的一站式 AI 视频与图像编辑工具,集换脸、口型同步、抠图去物、风格重绘、人声分离与克隆、视频生成于一体。
基于 FFmpeg、SDL2 和 Qt 的开源视频播放器,模仿 PotPlayer 的界面与功能,适合学习播放器开发中的解码、渲染和音视频同步技术。
给 Unix 标准密码管理器 pass 套上跨平台图形界面,让不习惯命令行的用户也能方便地管理 GPG 加密的密码库。
把 Ultralytics YOLOv8 到 YOLOv12 系列模型封装成 ROS 2 节点,让机器人项目能直接调用目标检测、实例分割、姿态估计和跟踪能力。