机器人与具身智能

78 个仓库
direct_lidar_inertial_odometry
vectr-ucla·C++

轻量级 LiDAR-惯性里程计算法,用由粗到细的连续时间轨迹构建做精确运动校正,为机器人和 SLAM 提供实时定位与建图。

激光惯性里程计+4ROS / 机器人框架
1067264v1.1.12026-04-03 00:24 UTC
Autopilot-Notes
gotonote·Shell

自动驾驶学习笔记,系统梳理感知、BEV、Transformer、规划控制等模块知识点,并整合行业优秀方案,帮读者快速建立自动驾驶技术体系。

自动驾驶+4自动驾驶
848+11432026-10-30 16:51 UTC
KISS-Matcher
MIT-SPARK·C++

快速、鲁棒且可扩展的点云配准库,支持 LiDAR、RGB-D 等 3D 数据,并提供 ROS2 SLAM 示例,用于解决三维建图与定位中的配准问题。
点云配准+4ROS / 机器人框架
81497v1.0.22026-09-29 21:38 UTC
Autoregressive-Models-in-Vision-Survey
ChaofanTao

系统梳理视觉自回归模型的研究综述(TMLR 2025),覆盖图像生成、多模态、点云、运动预测等方向,帮研究者快速理清技术脉络与加速方法。
视觉自回归+4具身智能 / VLA
805232026-05-05 15:14 UTC
FluxVLA
FluxVLA·Python

面向具身智能的一站式 VLA 工程平台,打通数据、模型训练到真机部署全流程,省去自己拼装工具链的麻烦。

具身智能+4ROS / 机器人框架
786+488v0.2.02026-11-10 11:53 UTC
X-VLA
2toinf·C++

X-VLA 是 ICLR 2026 论文的官方实现,用软提示 Transformer 构建可扩展的跨具身视觉-语言-动作模型,让同一套策略能迁移到不同机器人本体上做操作任务。

视觉语言动作模型+4ROS / 机器人框架
761+1792026-10-20 05:16 UTC
Awesome_Dynamic_SLAM
zhuhu00

汇总动态场景下 SLAM 与终身建图的研究资源,覆盖激光、视觉和多传感器融合方案,方便快速跟进相关论文与代码。

动态SLAM+4ROS / 机器人框架
730+1572026-10-19 09:31 UTC
genz-icp
cocel-postech·Python

面向 LiDAR 里程计的鲁棒 ICP 算法,专门解决走廊、隧道等几何退化场景下位姿估计失准的问题,是 IEEE RA-L 2025 的 SOTA 方案。

激光里程计+4ROS / 机器人框架
728120v0.3.22026-10-20 12:32 UTC
MagicDrive-V2
flymin·Python

面向自动驾驶场景的高分辨率长视频生成模型,基于扩散模型支持多视角一致输出和自适应控制,可用于合成训练数据。

自动驾驶+4自动驾驶
723282025-06-26 01:36 UTC
rko_lio
PRBonn·C++

一个不依赖传感器专门建模的鲁棒 LiDAR-惯性里程计,直接融合激光雷达与 IMU 数据估计位姿并建图,适合机器人 SLAM 场景。

激光惯性里程计+4ROS / 机器人框架
68780v0.4.02026-10-18 01:56 UTC
ros2-depth-anything-v3-trt
ika-rwth-aachen·C++

把 Depth Anything V3 单目深度估计模型封装成 ROS2 节点,用 TensorRT 加速推理,从相机图像直接输出米制深度图和点云。

单目深度估计+4ROS / 机器人框架
663842026-08-21 16:27 UTC
open3d_slam
leggedrobotics·C++

基于 Open3D 的 C++ 点云图优化 SLAM 系统,为机器人提供激光雷达建图与定位能力,可接入 ROS 使用。

点云SLAM+4ROS / 机器人框架
63464jazzy-v0.2.02026-10-01 08:59 UTC
PIN_SLAM
PRBonn·Python

用点式隐式神经表示做 LiDAR SLAM,在保持全局地图一致性的同时完成定位与建图,适合机器人和 3D 建图场景。
LiDAR SLAM+4ROS / 机器人框架
63282v1.1.12025-09-26 17:54 UTC
rai
RobotecAI·Python

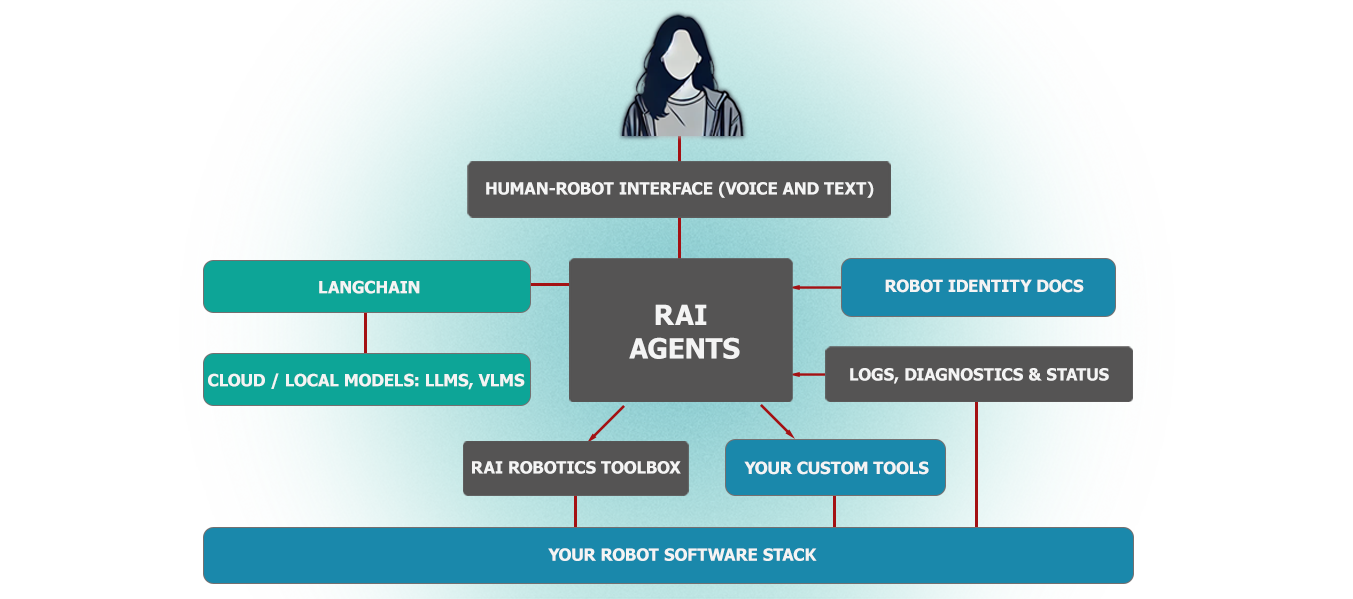
面向物理 AI 机器人的厂商无关智能体框架,基于 ROS 2 工具执行复杂动作、场景任务、自由接口调用、日志摘要和语音交互。
具身智能+4具身智能 / VLA
615+1792.12.42026-11-10 14:56 UTC
VSLAM-LAB
VSLAM-LAB·Python

一套统一的视觉 SLAM 评测框架,把主流 VSLAM 系统和公开数据集整合到同一套流程里,省去逐个配置环境、跑对比实验的麻烦。
视觉SLAM+4ROS / 机器人框架
570+1762026-10-15 12:04 UTC
RoboBrain
FlagOpen·Python

面向机器人操作任务的统一大脑模型,把抽象指令逐步落到具体动作,配套官方推理代码,可直接用于具身智能研究。

具身智能+4具身智能 / VLA
568442025-10-13 04:14 UTC
webots_ros2
cyberbotics·C

把 Webots 机器人仿真器和 ROS 2 打通的官方软件包,提供示例、定位、导航、SLAM 和运动规划接口,方便在仿真里快速搭建和调试机器人程序。

机器人仿真+4ROS / 机器人框架
5491942025.0.02026-10-12 06:23 UTC
kiss-slam
PRBonn·Python

开箱即用的 LiDAR SLAM 系统,用 Python 实现,能直接完成激光雷达建图与定位,省去繁琐配置。

激光雷达+4ROS / 机器人框架
54868v0.0.22026-08-11 08:25 UTC
Awesome-Embodied-AI
haoranD

整理具身智能方向的论文与行业资源清单,覆盖检测、导航、语言学习等主题,方便快速定位相关研究。

具身智能+4具身智能 / VLA
539292025-06-03 15:13 UTC
turtlebot3_simulations
ROBOTIS-GIT·C++

TurtleBot3 的 Gazebo 仿真环境,提供移动机器人导航、SLAM 和感知算法的开发与测试平台,无需真机即可验证 ROS 程序。

机器人仿真+4ROS / 机器人框架
5385722.3.82025-07-14 04:49 UTC
awesome-vla-for-ad
worldbench·HTML

汇总自动驾驶领域的视觉-语言-动作(VLA)模型资源,梳理其发展脉络与未来方向,方便快速了解该方向的研究与落地进展。

自动驾驶+4自动驾驶
524602026-11-06 04:53 UTC
VAGEN
mll-lab-nu·Python

面向多轮视觉语言模型智能体的世界模型强化学习框架,让 VLM Agent 在交互中通过 RL 训练提升多轮决策能力。

世界模型+4具身智能 / VLA
522+263v25.12.302026-10-29 10:15 UTC
TrafficLab-3D
duy-phamduc68·Python

仅用一段 MP4 监控录像和对应的谷歌地图位置,就能重建出数字孪生风格的三维交通场景,把画面里的车辆投影到真实地理坐标上。

数字孪生+4自动驾驶
50471v1.12026-08-06 10:47 UTC
awesome-ros-mobile-robot
shannon112

整理基于 ROS 的移动机器人学习资源清单,覆盖 SLAM、里程计、导航与操作等方向,方便快速找到入门和进阶资料。

移动机器人+4ROS / 机器人框架
5021042025-10-31 18:40 UTC

同类二级分类