硬件与机器人
共 34 个仓库 · 近 4 个月有推送 · Python

本地运行的网络录像机,接入 IP 摄像头后实时做目标检测,识别到人、车等对象再触发录像和 MQTT 通知,画面不出家门。

用 Python 实现机器人算法的示例代码与配套教材,覆盖定位、建图、路径规划、控制等模块,适合边跑可视化动画边学自动驾驶与自主导航。
开源扫地机器人项目,用 ESP32、树莓派和激光雷达搭建可 DIY 的自主清扫机器人,支持 SLAM 建图与 Home Assistant 接入。
本地优先的深度研究问答系统,接 llama.cpp、Ollama 等本地或云端模型,聚合 arXiv、PubMed 及私有文档等十余个检索源,全程加密。
让 Claude、Cursor 等 AI 通过 MCP 协议直接创建和编辑 Excel 文件,支持图表、数据透视表、切片器和公式,无需安装 Excel。
一份精选的机器人软件与库清单,覆盖运动规划、多体动力学、仿真、SLAM 等方向,帮开发者快速找到合适的机器人开发组件。
把 PyTorch、TorchScript 和 FX 模型编译成 TensorRT 引擎,在 NVIDIA GPU 上做推理加速,省去手写 TensorRT 网络的麻烦。

把 Yandex Station 等带 Alice 语音助手的智能家居设备接入 Home Assistant,实现语音控制和 TTS 播报。
用 Python 仿真加开源教材一步步搭建自动驾驶系统,可在同一框架里替换对比定位、规划与控制算法,适合入门学习。
把 YOLOv8 的检测、分割、姿态模型导出为 ONNX 并用 TensorRT 加速推理,支持 Jetson 和 DeepStream 部署。
面向机器人位姿与流形优化的可微分编程库,把李群、位姿估计和卡尔曼滤波等模块接入 PyTorch,方便在深度学习里做几何优化与状态估计。
在树莓派等边缘设备上跑深度学习推理的网关,把模型部署到 IoT 终端并通过 MQTT 上报结果,省去云端往返。
把文本生成 CAD 模型拆成多个智能体协作完成,通过约束式测试时计算提升生成质量,适合机械设计与 3D 打印场景。
基于 Python 的视频分析与计算机视觉框架,内置 NVIDIA DeepStream 和 CUDA 支持,可在边缘设备上快速搭建目标检测、实例分割等推理流水线。
面向具身智能的一站式 VLA 工程平台,打通数据、模型训练到真机部署全流程,省去自己拼装工具链的麻烦。
面向 LiDAR 里程计的鲁棒 ICP 算法,专门解决走廊、隧道等几何退化场景下位姿估计失准的问题,是 IEEE RA-L 2025 的 SOTA 方案。

在瑞芯微 NPU 上跑大模型的推理服务,类似 Ollama 的替代方案,通过优化 rkllm 让 Orange Pi 等设备高效离线运行 AI 模型。
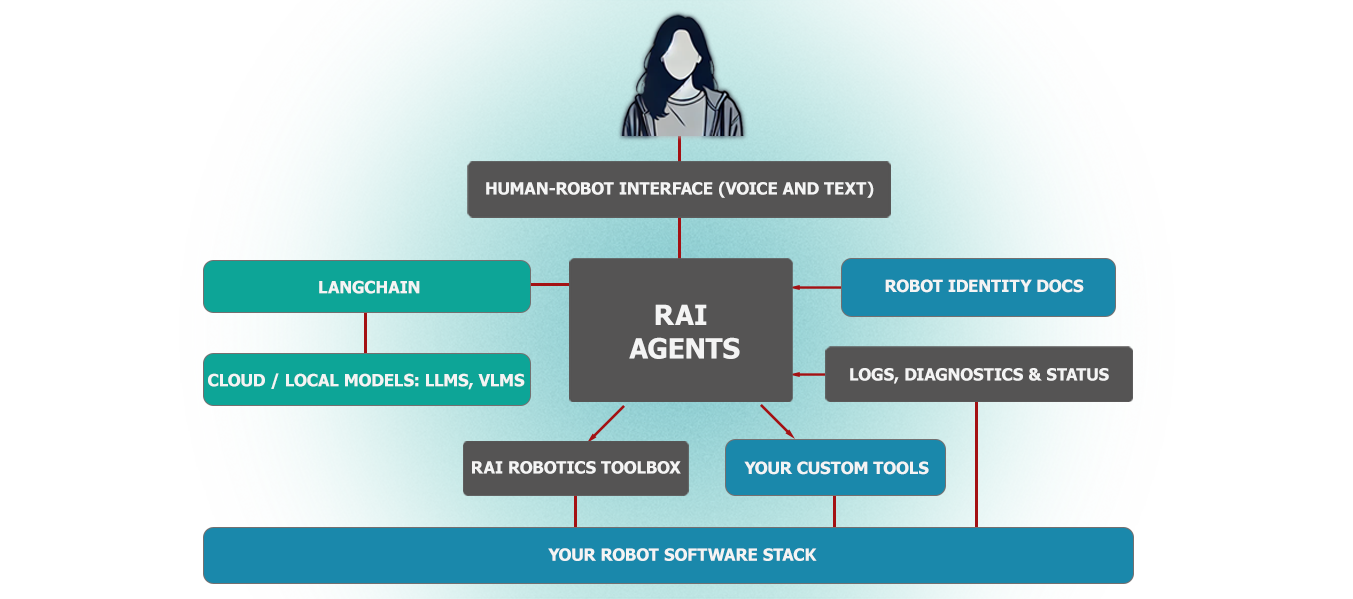
面向物理 AI 机器人的厂商无关智能体框架,基于 ROS 2 工具执行复杂动作、场景任务、自由接口调用、日志摘要和语音交互。

自托管的 AI Agent 操作系统,把记忆、聊天、Agent 和文件都留在自己的硬件上,默认离线运行,还能把树莓派、Mac mini、游戏 PC 自动组集群。
一套统一的视觉 SLAM 评测框架,把主流 VSLAM 系统和公开数据集整合到同一套流程里,省去逐个配置环境、跑对比实验的麻烦。
开箱即用的 LiDAR SLAM 系统,用 Python 实现,能直接完成激光雷达建图与定位,省去繁琐配置。
面向多轮视觉语言模型智能体的世界模型强化学习框架,让 VLM Agent 在交互中通过 RL 训练提升多轮决策能力。
仅用一段 MP4 监控录像和对应的谷歌地图位置,就能重建出数字孪生风格的三维交通场景,把画面里的车辆投影到真实地理坐标上。
面向嵌入式设备的开源 AI 模型训练与部署工具,支持在 ESP32、Jetson、树莓派等硬件上完成图像分类、目标检测等任务的训练与推理。