硬件与机器人

共 56 个仓库 · C++
打开分类页
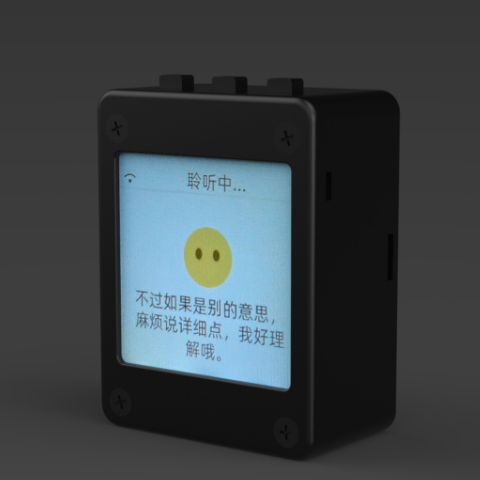
xiaozhi-esp32
78·C++

基于 MCP 协议、跑在 ESP32 上的聊天机器人固件,让单片机也能接入大模型对话与工具调用。

聊天机器人+4IoT / 固件
33006+1647.8kv2.5.22026-11-07 04:14 UTC
DeepSpeech
mozilla·C++

DeepSpeech is an open source embedded (offline, on-device) speech-to-text engine which can run in real time on devices ranging from a Raspberry Pi 4 to high power GPU servers.
IoT / 固件
267724.1k2025-06-19 12:52 UTC
zvec
alibaba·C++

轻量级进程内向量数据库,主打极速检索,适合在本地为 RAG、语义搜索和 LLM 记忆等场景提供向量与全文检索能力。

向量数据库+4IoT / 固件
16225+121.0kv0.8.12026-11-09 01:43 UTC
WasmEdge
WasmEdge·C++

轻量高性能的 WebAssembly 运行时,面向云原生、边缘和去中心化场景,支撑无服务器函数、微服务、智能合约和 IoT 设备。

WebAssembly 运行时+4单板机 / 边缘设备
108551.2k0.18.12026-11-10 16:53 UTC
jetson-inference
dusty-nv·C++

面向 NVIDIA Jetson 嵌入式设备的深度学习推理部署指南,用 TensorRT 加速图像识别等视觉任务,配套教程和预训练模型开箱即用。

推理部署+4IoT / 固件
9035+13.1kmodel-mirror-1906182025-10-16 17:34 UTC
firmware
meshtastic·C++

Meshtastic 官方固件,让 ESP32、nRF52 等低成本 LoRa 开发板组成无需基站的离网 Mesh 通信网络,适合徒步和野外场景。

LoRa+4LoRa / 无线电
8557+92.9kv2.8.2.d5f16192026-11-10 16:01 UTC
meshlab
cnr-isti-vclab·C++

开源的三维网格处理系统,支持网格编辑、简化、重建和点云处理,适合处理扫描或打印前的 3D 模型。

网格处理+43D 打印
5908+3923MeshLab-2025.072026-11-02 18:56 UTC
OpenMQTTGateway
1technophile·C++

把 ESP8266/ESP32 变成 MQTT 网关,双向桥接 433/315/868MHz 射频、红外、BLE 蓝牙和 LoRa 设备,让米家传感器、温湿度计、体重秤等接入 Home Assistant。

MQTT网关+4IoT / 固件
4119+2913v1.9.02026-11-10 11:47 UTC
rtabmap
introlab·C++

RTAB-Map 是一套基于外观的 SLAM 库和独立应用,支持视觉与 3D 激光建图、定位和回环检测,可在 ROS、Android、iOS 等平台运行。

SLAM+4ROS / 机器人框架
4093+79780.24.22026-11-09 07:23 UTC
Prometheus
amov-lab·C++

面向自主无人机的开源软件栈,集成 PX4、MAVROS、Gazebo 仿真与视觉 SLAM,帮开发者快速搭建无人机定位、控制与仿真验证环境。

无人机+4ROS / 机器人框架
3298+4468v1.02026-04-03 05:10 UTC
open_vins
rpng·C++

开源视觉惯性导航研究平台,提供 MSCKF 与 EKF 定位、传感器标定和 VIO 算法实现,方便机器人研究者做 SLAM 与状态估计实验。

视觉惯性导航+4ROS / 机器人框架
3176+3950v2.72025-11-30 08:23 UTC
PJON
gioblu·C++

兼容 Arduino 的多主多介质网络协议,让单片机、ESP32、树莓派等设备通过 LoRa、MQTT 等介质组网通信。

网络协议+4LoRa / 无线电
283624313.12025-11-21 22:50 UTC
Slicer
Slicer·C++

跨平台开源医学影像可视化与计算软件,支持CT、神经影像等数据处理,可用于图像引导治疗和3D打印建模。
医学影像+43D 打印
2715+5807docs-resources2026-11-10 12:09 UTC
robotics_essentials_ros2
henki-robotics·C++

用 ROS 2 和 Gazebo 仿真带你动手入门机器人开发,覆盖导航、里程计、路径规划与 SLAM 等核心环节。

ROS 2+4ROS / 机器人框架
27143022025-11-25 22:56 UTC
kiss-icp
PRBonn·C++

一套开箱即用的 LiDAR 里程计与建图管线,基于点到点 ICP 实现,无需调参即可在机器人上稳定运行,支持 ROS/ROS2。

LiDAR 里程计+4ROS / 机器人框架
2371461v1.3.02026-06-09 14:20 UTC
mrpt
MRPT·C++

一套面向移动机器人和自动驾驶的 C++ 工具库,提供 SLAM、计算机视觉、地图构建、粒子滤波和运动估计等模块,省去从零搭建底层算法。

移动机器人+4自动驾驶
2175+16623.6.22026-11-07 22:34 UTC
ESP32-Paxcounter
cyberman54·C++

用廉价 ESP32 板通过 WiFi 和 BLE 信号统计人流密度,支持 LoRaWAN、GPS 等扩展,适合低成本客流监测部署。

客流统计+4LoRa / 无线电
2128457v3.8.02026-10-04 15:16 UTC
turtlebot3
ROBOTIS-GIT·C++

TurtleBot3 的 ROS 功能包集合,提供移动机器人导航、SLAM 建图与 Gazebo 仿真支持,适合做机器人教学和算法验证。

移动机器人+4ROS / 机器人框架
21011.2k2.3.72026-06-15 11:50 UTC
Kimera-VIO
MIT-SPARK·C++

基于视觉惯性里程计的实时 SLAM 系统,能在 CPU 上完成定位、建图并生成三维网格,适合机器人与状态估计场景。

视觉惯性里程计+4ROS / 机器人框架
1937476v5.02026-08-06 21:51 UTC
glim
koide3·C++

基于点云的 3D 定位与建图框架,支持 LiDAR、IMU 和 GPU 加速,可在 ROS/ROS2 下做 SLAM 与全局定位。

点云建图+4ROS / 机器人框架
19162962026-10-08 00:32 UTC
manif
artivis·C++

轻量级 C++11 纯头文件李群李代数库,为机器人、SLAM 和计算机视觉提供 2D/3D 位姿与几何运算支持。

李群+4ROS / 机器人框架
18282750.0.52026-08-05 09:27 UTC
ESP32-CAM_MJPEG2SD
s60sc·C++

ESP32-CAM 运动检测录像固件,检测到画面变化就把 JPEG 存成 AVI 视频,同时支持 MJPEG 浏览器实时预览和麦克风录音。

ESP32-CAM+4IoT / 固件
1781+2375v10.102026-11-07 19:33 UTC
isaac_ros_visual_slam
NVIDIA-ISAAC-ROS·C++

基于 NVIDIA cuVSLAM 加速的 ROS 视觉 SLAM 与里程计包,在 Jetson 和 GPU 上实时完成机器人定位与建图。

视觉SLAM+4单板机 / 边缘设备
1493212v5.0-02026-09-22 03:29 UTC
direct_lidar_inertial_odometry
vectr-ucla·C++

轻量级 LiDAR-惯性里程计算法,用由粗到细的连续时间轨迹构建做精确运动校正,为机器人和 SLAM 提供实时定位与建图。

激光惯性里程计+4ROS / 机器人框架
1067264v1.1.12026-04-03 00:24 UTC