硬件与机器人
共 180 个仓库
可视化无代码网页爬虫,通过图形界面设计和执行采集任务,让不懂编程的人也能批量抓取网页数据。
把家用服务器变成私有云的个人云系统,基于 Docker 管理应用和文件,让自托管服务在树莓派等设备上开箱即用。

本地运行的网络录像机,接入 IP 摄像头后实时做目标检测,识别到人、车等对象再触发录像和 MQTT 通知,画面不出家门。
用 C 写的轻量级游戏编程库,封装 OpenGL 等底层图形接口,让开发者不用折腾窗口、输入和渲染细节,专注写游戏逻辑,支持桌面、移动端和嵌入式平台。
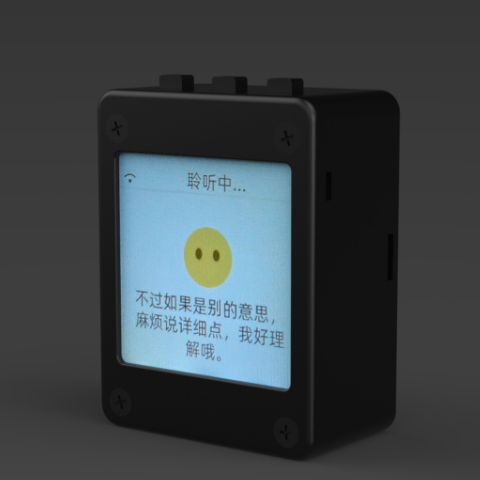
基于 MCP 协议、跑在 ESP32 上的聊天机器人固件,让单片机也能接入大模型对话与工具调用。

用 Python 实现机器人算法的示例代码与配套教材,覆盖定位、建图、路径规划、控制等模块,适合边跑可视化动画边学自动驾驶与自主导航。
一套面向 Proxmox VE 的社区维护 Shell 脚本集,用一条命令快速创建 LXC 容器和虚拟机,并部署 Home Assistant、Docker 等自托管服务。
几分钟内用脚本搭好自己的 IPsec VPN 服务器,支持 IPsec/L2TP、Cisco IPsec 和 IKEv2,覆盖主流 Linux 发行版和树莓派,附带客户端配置与管理脚本。
DeepSpeech is an open source embedded (offline, on-device) speech-to-text engine which can run in real time on devices ranging from a Raspberry Pi 4 to high power GPU servers.
给 ESP8266/ESP32 设备刷的替代固件,通过网页配置、OTA 升级和定时/规则自动化,用 MQTT、HTTP、串口或 KNX 实现完全本地控制。
一份自托管指南,教你在本地或私有服务器上部署和管理软件应用,涵盖云服务、大模型、WireGuard、自动化、Home Assistant 与网络配置。
给 AI Agent 用的无服务器单文件记忆层,用嵌入式向量检索替代复杂 RAG 管线,让智能体拥有即时检索和长期记忆能力。
轻量级进程内向量数据库,主打极速检索,适合在本地为 RAG、语义搜索和 LLM 记忆等场景提供向量与全文检索能力。
把 RTSP、ONVIF、RTMP、HLS、MJPEG 等摄像头流统一转成 WebRTC、HLS、MJPEG 等格式,方便在浏览器和 Home Assistant、HomeKit 里直接看监控画面。
开源扫地机器人项目,用 ESP32、树莓派和激光雷达搭建可 DIY 的自主清扫机器人,支持 SLAM 建图与 Home Assistant 接入。
为小智 ESP32 语音助手提供后端服务,快速搭建设备控制服务器,集成 Dify 与 MCP 能力。

轻量高性能的 WebAssembly 运行时,面向云原生、边缘和去中心化场景,支撑无服务器函数、微服务、智能合约和 IoT 设备。
本地优先的深度研究问答系统,接 llama.cpp、Ollama 等本地或云端模型,聚合 arXiv、PubMed 及私有文档等十余个检索源,全程加密。

面向 NVIDIA Jetson 嵌入式设备的深度学习推理部署指南,用 TensorRT 加速图像识别等视觉任务,配套教程和预训练模型开箱即用。

Meshtastic 官方固件,让 ESP32、nRF52 等低成本 LoRa 开发板组成无需基站的离网 Mesh 通信网络,适合徒步和野外场景。
一条 Docker 命令就能拉起 IPsec VPN 服务端,支持 IPsec/L2TP、Cisco IPsec 和 IKEv2,自动生成配置,各平台客户端都能连。
基于 Cloudflare Workers、R2 和 D1 搭建的无服务器图床与文件托管方案,可当个人网盘用,省去自建服务器和运维成本。

开源的三维网格处理系统,支持网格编辑、简化、重建和点云处理,适合处理扫描或打印前的 3D 模型。

基于 PyTorch 的激光雷达 3D 目标检测工具箱,统一了 PointPillar、PV-RCNN 等主流点云检测模型的训练与评测流程,省去自己搭框架的麻烦。