硬件与机器人
共 180 个仓库
一个不依赖传感器专门建模的鲁棒 LiDAR-惯性里程计,直接融合激光雷达与 IMU 数据估计位姿并建图,适合机器人 SLAM 场景。
把 Depth Anything V3 单目深度估计模型封装成 ROS2 节点,用 TensorRT 加速推理,从相机图像直接输出米制深度图和点云。
纯 C99 实现的轻量级 ONNX 推理引擎,专为嵌入式设备设计,支持硬件加速,让单片机也能跑深度学习模型。

基于 Open3D 的 C++ 点云图优化 SLAM 系统,为机器人提供激光雷达建图与定位能力,可接入 ROS 使用。
用点式隐式神经表示做 LiDAR SLAM,在保持全局地图一致性的同时完成定位与建图,适合机器人和 3D 建图场景。
用 ESP-NOW、LoRa 等无线协议在无 WiFi 覆盖的偏远农田中接力传输传感器数据,适合农业物联网场景。

把安卓手机变成兼容 OpenAI 接口的本地大模型推理服务器,数据不出设备,可接入 Home Assistant 等应用。

在瑞芯微 NPU 上跑大模型的推理服务,类似 Ollama 的替代方案,通过优化 rkllm 让 Orange Pi 等设备高效离线运行 AI 模型。
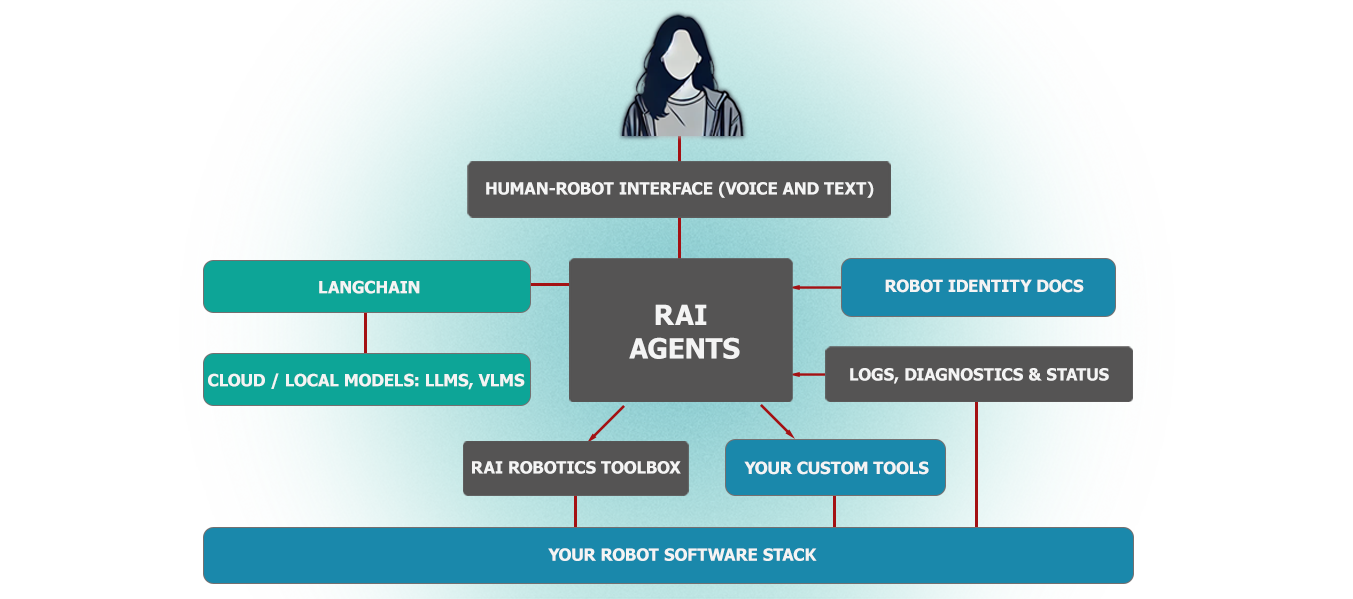
面向物理 AI 机器人的厂商无关智能体框架,基于 ROS 2 工具执行复杂动作、场景任务、自由接口调用、日志摘要和语音交互。

自托管的 AI Agent 操作系统,把记忆、聊天、Agent 和文件都留在自己的硬件上,默认离线运行,还能把树莓派、Mac mini、游戏 PC 自动组集群。
面向单片机和微型计算机的轻量级深度学习库与推理框架,自带编译器,不绑定芯片厂商,可在 ESP32、Arduino 等边缘设备上跑模型。
C# .NET 的嵌入式 NoSQL 数据库,支持键值、对象存储、全文检索、语义检索和向量层,提供 ACID 事务,适合在应用内直接嵌入做多范式数据管理。
一套统一的视觉 SLAM 评测框架,把主流 VSLAM 系统和公开数据集整合到同一套流程里,省去逐个配置环境、跑对比实验的麻烦。
面向机器人操作任务的统一大脑模型,把抽象指令逐步落到具体动作,配套官方推理代码,可直接用于具身智能研究。

把 Webots 机器人仿真器和 ROS 2 打通的官方软件包,提供示例、定位、导航、SLAM 和运动规划接口,方便在仿真里快速搭建和调试机器人程序。
开箱即用的 LiDAR SLAM 系统,用 Python 实现,能直接完成激光雷达建图与定位,省去繁琐配置。
整理具身智能方向的论文与行业资源清单,覆盖检测、导航、语言学习等主题,方便快速定位相关研究。
TurtleBot3 的 Gazebo 仿真环境,提供移动机器人导航、SLAM 和感知算法的开发与测试平台,无需真机即可验证 ROS 程序。
基于 ESP32 开发板的 LoRa APRS iGate 固件,把 LoRa 收到的 APRS 数据转发到 APRS-IS 网络,同时支持收发和数字中继。

把图片自动转成矢量线稿,并生成 G-code、HPGL 等绘图仪指令,方便用笔式绘图机或 CNC 设备实际画出来。
基于 ESP32 和 LoRa 的开源 APRS 追踪器固件,支持收发位置报文、短消息、气象数据和 Winlink,可当 iGate 或数字中继用。
汇总自动驾驶领域的视觉-语言-动作(VLA)模型资源,梳理其发展脉络与未来方向,方便快速了解该方向的研究与落地进展。
面向多轮视觉语言模型智能体的世界模型强化学习框架,让 VLM Agent 在交互中通过 RL 训练提升多轮决策能力。
面向 IP 摄像头的轻量级实时流媒体 C 库,实现 RTSP/RTP 协议,可在嵌入式设备上做低开销的音视频推拉流。