3D 重建

NeRF、高斯泼溅、SfM。

gaussian-splatting
graphdeco-inria·Python

3D Gaussian Splatting 的官方参考实现,用高斯点云做辐射场重建,实现实时可交互的逼真场景渲染。

3D高斯泼溅+43D 重建
24449+173.5k2025-10-17 14:28 UTC
instant-ngp
NVlabs·Cuda

用多分辨率哈希编码把 NeRF、SDF 等神经图形基元的训练从几小时压到几秒,实时渲染三维场景。

神经辐射场+43D 重建
17590+22.1kv2.02026-02-02 12:32 UTC
Open3D
isl-org·C++

Open3D 是一个现代 3D 数据处理库,提供点云、网格、RGB-D 和 3D 可视化等算法与工具,支持 C++ 和 Python,可用于 3D 感知、重建与机器学习研究。

3D数据处理+43D 重建
14189+82.6kv0.20.02026-11-05 18:33 UTC
colmap
colmap·C++

从多张照片重建三维场景的 C++ 工具,集成了运动恢复结构(SfM)和多视图立体(MVS),可输出相机位姿与稠密点云。

三维重建+43D 重建
13189+152.2kdatasets-eth3d-undistorted-v12026-11-10 01:17 UTC
Meshroom
alicevision·Python

基于节点的可视化编程工具箱,把照片一键重建为带纹理的 3D 模型,覆盖相机追踪、多视图立体和 HDR 成像等流程。

三维重建+43D 重建
13076+91.2kv2025.1.02026-11-10 02:14 UTC
nerfstudio
nerfstudio-project·Python

一个面向 NeRF 与高斯泼溅的协作式训练与可视化工作室,把多视角照片转成三维场景,简化了从数据到渲染的完整流程。

NeRF+43D 重建
12193+331.7kv1.1.52025-07-29 02:30 UTC
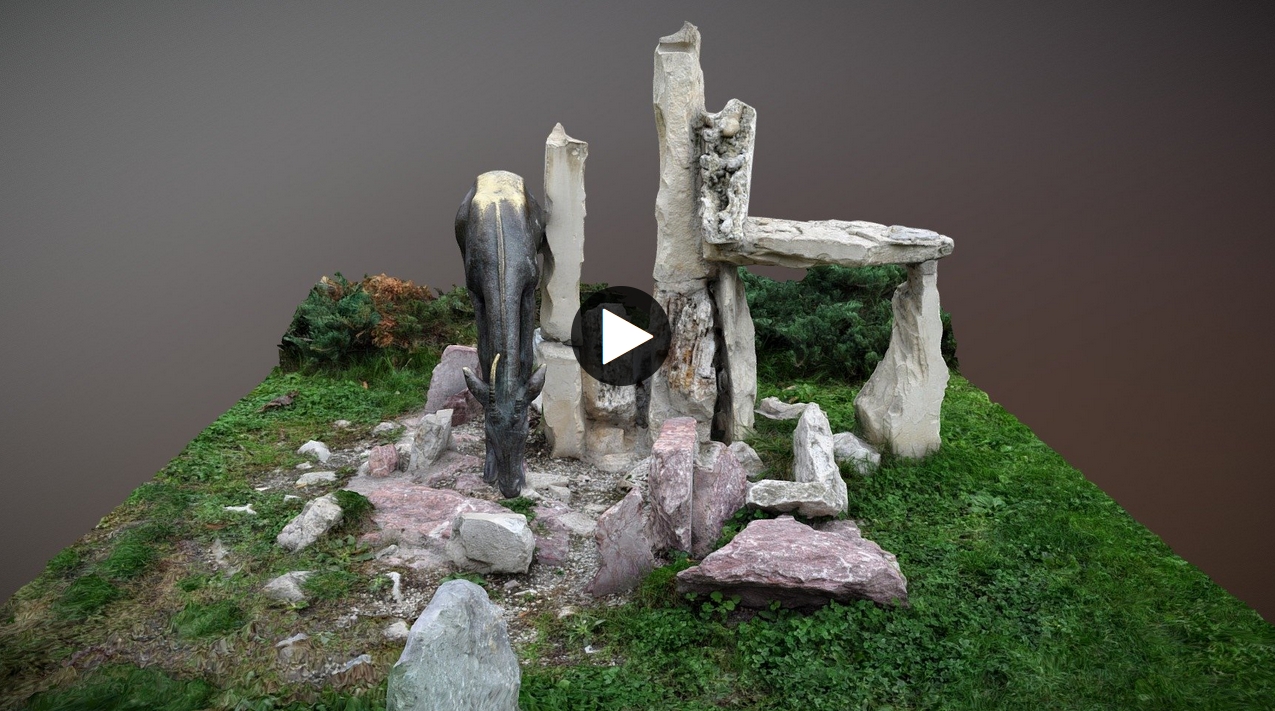
supersplat
playcanvas·TypeScript

基于 Web 的 3D Gaussian Splatting 编辑器,可在浏览器里直接查看、裁剪和编辑 3DGS 重建场景,省去本地装软件和格式转换的麻烦。
3D高斯泼溅+43D 重建
10620+91.2kv3.7.02026-11-09 12:19 UTC
LiveTalking
lipku·Python

实时交互式数字人直播方案,基于 ER-NeRF、MuseTalk 等模型实现音频驱动口型同步与说话头生成,可用于虚拟主播和实时对话场景。

数字人+43D 重建
10342+221.7kv2.0.42026-10-20 03:39 UTC
awesome-3D-gaussian-splatting
MrNeRF·Python

追踪 3D Gaussian Splatting 研究进展的论文与资源精选列表,帮你在快速爆发的 3DGS 领域里快速找到关键工作和实现代码。

3D高斯泼溅+43D 重建
9001+85572026-10-04 04:41 UTC
TripoSR
VAST-AI-Research·Python

单张图片就能快速重建出 3D 物体模型的前馈生成模型,适合需要批量产出 3D 资产的场景。

3D重建+33D 生成
7349+269532026-06-04 07:11 UTC
openMVG
openMVG·C++

多视图几何 C++ 库,为三维计算机视觉和运动恢复结构(SfM)提供基础算法,可做摄影测量与三维重建。

多视图几何+43D 重建
6593+21.7kv2.12026-11-07 01:15 UTC
meshlab
cnr-isti-vclab·C++

开源的三维网格处理系统,支持网格编辑、简化、重建和点云处理,适合处理扫描或打印前的 3D 模型。

网格处理+43D 打印
5908+3923MeshLab-2025.072026-11-02 18:56 UTC
gsplat
nerfstudio-project·Python

用 CUDA 加速高斯泼溅光栅化,让 3D 高斯场景的训练和渲染跑得更快,适合做三维重建与实时渲染。

高斯泼溅+43D 重建
5882+101.0kv1.5.32026-09-19 07:16 UTC
brush
ArthurBrussee·Rust

用 Rust 实现的 3D 重建与高斯泼溅训练工具,让普通显卡也能跑三维重建,降低使用门槛。

3D重建+43D 重建
5275+12344v0.3.02026-10-03 14:48 UTC
kaolin
NVIDIAGameWorks·Python

基于 PyTorch 的 3D 深度学习加速库,提供可微渲染、光照、相机 API 和物理仿真等模块,帮研究者快速搭建 3D 重建与神经渲染实验。
3D深度学习+43D 重建
5195+2628v0.18.02026-10-25 23:21 UTC
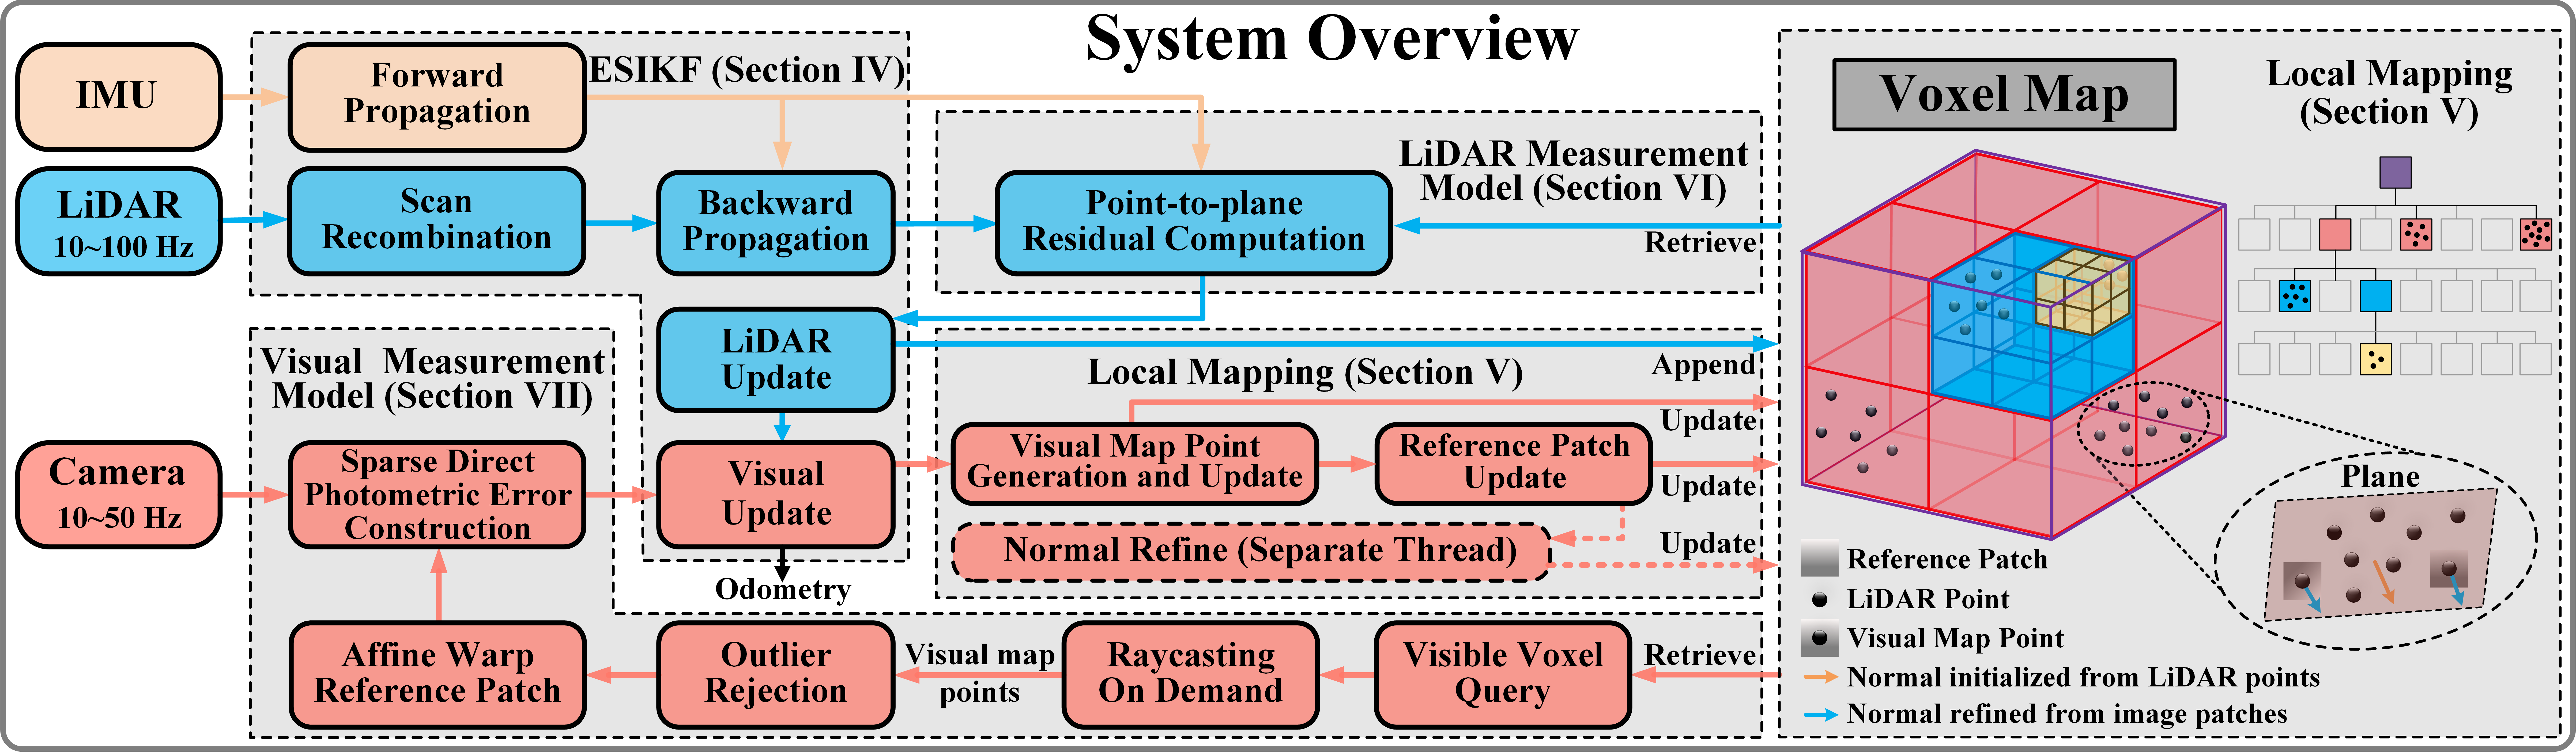
FAST-LIVO2
hku-mars·C++

面向机器人与无人机的激光雷达-惯性-视觉紧耦合里程计,实时输出高精度位姿与彩色点云,支撑三维重建与SLAM。

激光惯性视觉里程计+43D 重建
4859+118902026-03-08 15:40 UTC
tiny-cuda-nn
NVlabs·C++

极快的 C++/CUDA 神经网络框架,专为 MLP 等小网络在 GPU 上训练和推理加速,常用于 NeRF 等实时渲染场景。
CUDA加速+43D 重建
4546583v2.02026-09-29 16:39 UTC
openMVS
cdcseacave·C++

开源的多视图立体视觉重建库,把稀疏点云补成稠密点云、网格和纹理模型,是三维重建流水线里做稠密重建的常用组件。

多视图立体+43D 重建
4189+1992v2.4.02026-11-09 21:11 UTC
LichtFeld-Studio
MrNeRF·C++

一个原生桌面应用,把 3D Gaussian Splatting 场景的训练、查看、编辑、自动化和导出都集成在一起,省去在多个工具间来回切换的麻烦。

3D高斯泼溅+43D 重建
3980+5514v0.5.4.22026-11-09 20:27 UTC
map-anything
facebookresearch·Python

Meta 开源的通用前馈式三维重建模型,能从单张或多视角图像直接恢复带真实尺度的三维几何,省去传统 SfM 的繁琐标定与优化流程。

三维重建+43D 重建
3899+8292v1.1.32026-08-07 19:34 UTC
OpenSfM
mapillary·Python

开源的运动恢复结构(SfM)流水线,从多张照片自动重建三维场景和相机位姿,适合做摄影测量与三维建模。

三维重建+43D 重建
3818899v0.5.12026-11-02 09:15 UTC
BlenderProc
DLR-RM·Python

用 Blender 程序化生成带深度、位姿等标注的逼真训练图像,解决计算机视觉任务缺高质量合成数据的问题。

合成数据生成+43D 重建
3783+3523v2.7.22026-01-20 18:01 UTC
AliceVision
alicevision·C++

开源的三维计算机视觉框架,提供摄影测量、多视图立体、相机跟踪和全景拼接等算法,可从照片重建三维模型。

三维重建+43D 重建
3532+3875v3.3.02026-11-09 16:07 UTC
UnityGaussianSplatting
aras-p·C#

在 Unity 里直接渲染和查看 3D Gaussian Splatting 重建结果,省去自己写渲染管线的麻烦,适合做三维场景可视化。
高斯泼溅+33D 重建
3461483v2.0.02026-11-02 15:59 UTC
pyslam
luigifreda·Python

一套 Python/C++ 混合的视觉 SLAM 流水线,支持单目、双目和 RGB-D 相机,集成多种特征提取、回环检测、深度预测与语义分割,用于三维重建和场景理解。
视觉SLAM+43D 重建
34375512026-10-25 13:16 UTC
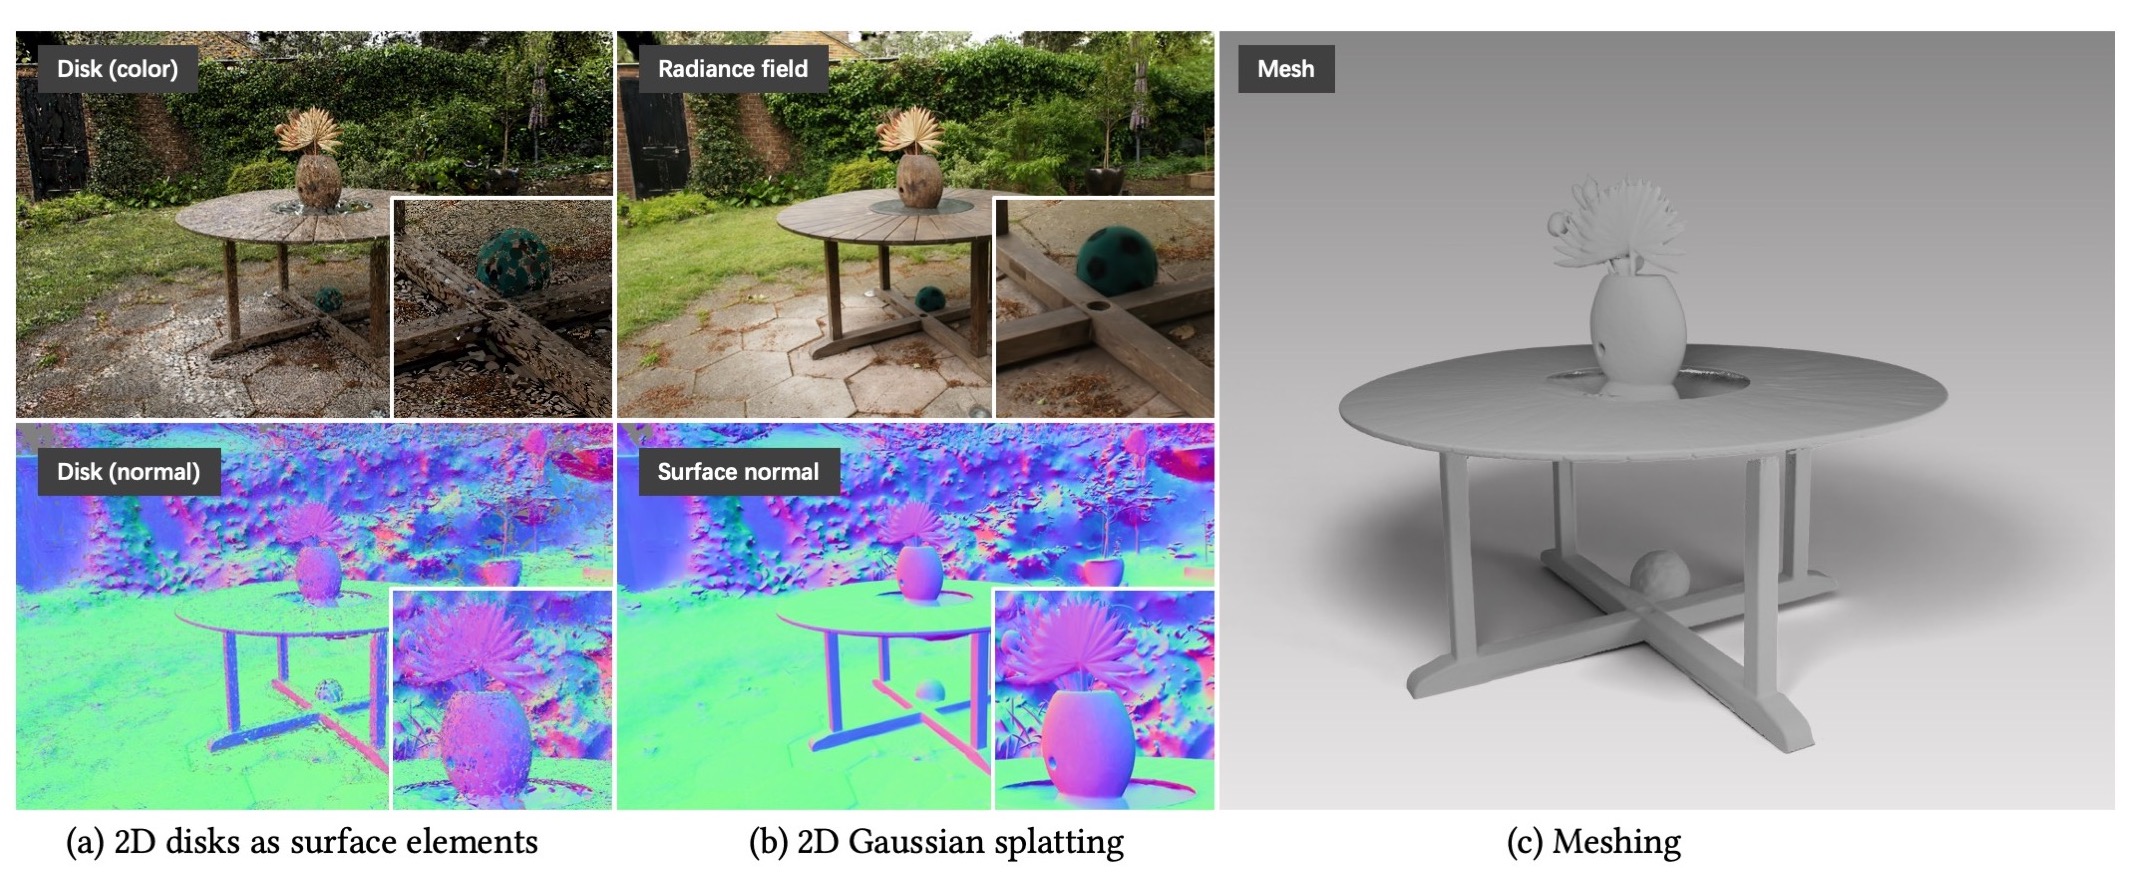
2d-gaussian-splatting
hbb1·Python

用 2D 高斯面片做辐射场重建,能同时合成新视角并输出几何精确的表面,解决了传统 3DGS 重建表面粗糙、几何不准的问题。

2D高斯泼溅+43D 重建
3333+23372026-08-25 18:36 UTC
3D-Gaussian-Splatting-Papers
Awesome3DGS·Python

持续更新的 3D 高斯泼溅(3DGS)论文合集,按主题整理新视角合成与 3D 重建相关研究,方便快速跟进领域进展。

3D高斯泼溅+43D 重建
3193+21282026-06-12 07:01 UTC
MoGe
microsoft·JavaScript

从单张开放域图像估计深度、法线和相机参数的几何模型,CVPR'25 Oral 工作,可用于单目三维重建与场景理解。

单目几何估计+43D 重建
3142+72502026-10-31 00:44 UTC
GaussianSplats3D
mkkellogg·JavaScript

基于 Three.js 的 3D 高斯泼溅渲染实现,能在浏览器里直接加载和实时查看高斯泼溅重建出的三维场景。
高斯泼溅+43D 重建
2942379v0.4.72025-10-19 22:58 UTC
3dgrut
nv-tlabs·Python

用光线追踪和混合光栅化渲染高斯粒子的 3D 重建工具,能提升高斯泼溅场景的渲染质量与真实感。

3D重建+43D 重建
2493+2285v1.1.02026-11-06 19:31 UTC
r3live
hku-mars·C++

实时紧耦合激光雷达-惯性-视觉里程计与建图系统,输出带RGB颜色的稠密点云和网格,适合无人机、机器人在复杂场景下做鲁棒SLAM与三维重建。
激光雷达SLAM+43D 重建
2488487R3LIVE_V1.02025-12-04 08:57 UTC
ooosplat
ooolabdev·Rust

一键把视频和图片转成 3D Gaussian Splatting 模型的本地桌面应用,不用命令行和云端,适合快速做三维重建。

三维重建+43D 重建
2419+1602880.7.12026-10-30 01:37 UTC
TEASER-plusplus
MIT-SPARK·C++

快速且鲁棒的点云配准 C++ 库,支持 3D 重建、SLAM 和机器人场景下的点云对齐,能在大量外点下稳定求解配准。

点云配准+43D 重建
2367415v2.02025-12-09 15:55 UTC
Objectron
google-research-datasets·Jupyter Notebook

Objectron 是面向 3D 物体检测的数据集,包含约 1.5 万段以物体为中心的短视频和 400 万张标注图像,每帧都带 3D 包围盒和 AR 相机位姿,可用于训练从多视角估计物体位置、朝向和尺寸的模型。

3D 物体检测+43D 重建
2361268v0.1.02026-03-06 17:27 UTC
ScanNet
ScanNet·C

提供室内场景的 RGB-D 扫描数据集与标注工具,用于训练和评测三维重建、语义分割等视觉模型。

RGB-D 数据集+43D 重建
23613742025-11-03 12:14 UTC
spirula-studio
harry7557558·C++

跨厂商 3D 高斯泼溅训练器,能把视频转成 splat 再生成网格,支持 Vulkan 或 CUDA 后端,并带量化训练加速。

3D高斯泼溅+43D 重建
2284+70218v2026.10.302026-11-10 05:16 UTC
awesome-NeRF-and-3DGS-SLAM
3D-Vision-World

汇总 NeRF 与 3D Gaussian Splatting 在 SLAM 和机器人领域的论文、视频与代码,方便快速跟进隐式表示与三维重建的同步定位建图研究。

NeRF+43D 重建
21611502026-11-04 11:10 UTC
3dv_tutorial
mint-lab·CMake

面向所有人的 3D 视觉入门教程,用 OpenCV 和 CMake 带你动手实现相机标定、图像校正、视觉里程计、视觉 SLAM 与三维重建等几何视觉核心算法。

三维重建+43D 重建
1826337misc2026-05-17 23:29 UTC
gaustudio
GAP-LAB-CUHK-SZ·Jupyter Notebook

模块化 3D Gaussian Splatting 框架,把训练、渲染、数据集和评估拆成可替换组件,方便做多视角重建与新视角合成的实验对比。

高斯泼溅+43D 重建
17681022025-11-05 08:26 UTC
4D-Humans
shubham-goel·Python

用 Transformer 从单目视频里重建并跟踪三维人体,输出带 SMPL 参数的动作序列,适合做人体建模和动作分析。

三维人体重建+43D 重建
17311802026-02-07 16:46 UTC
FAST-LIVO
hku-mars·C++

紧耦合的稀疏直接法激光雷达-惯性-视觉里程计,为机器人和自动驾驶提供快速、高精度的实时位姿估计与三维建图。

激光视觉惯性里程计+43D 重建
16652702025-09-12 17:47 UTC
UVtools
sn4k3·C#

面向 MSLA/DLP 光固化 3D 打印的切片文件分析与处理工具,能检查、校准、修复、转换和编辑打印文件,帮你在上机前发现并解决模型问题。
光固化打印+43D 打印
1653+2145v7.1.22026-10-26 22:46 UTC
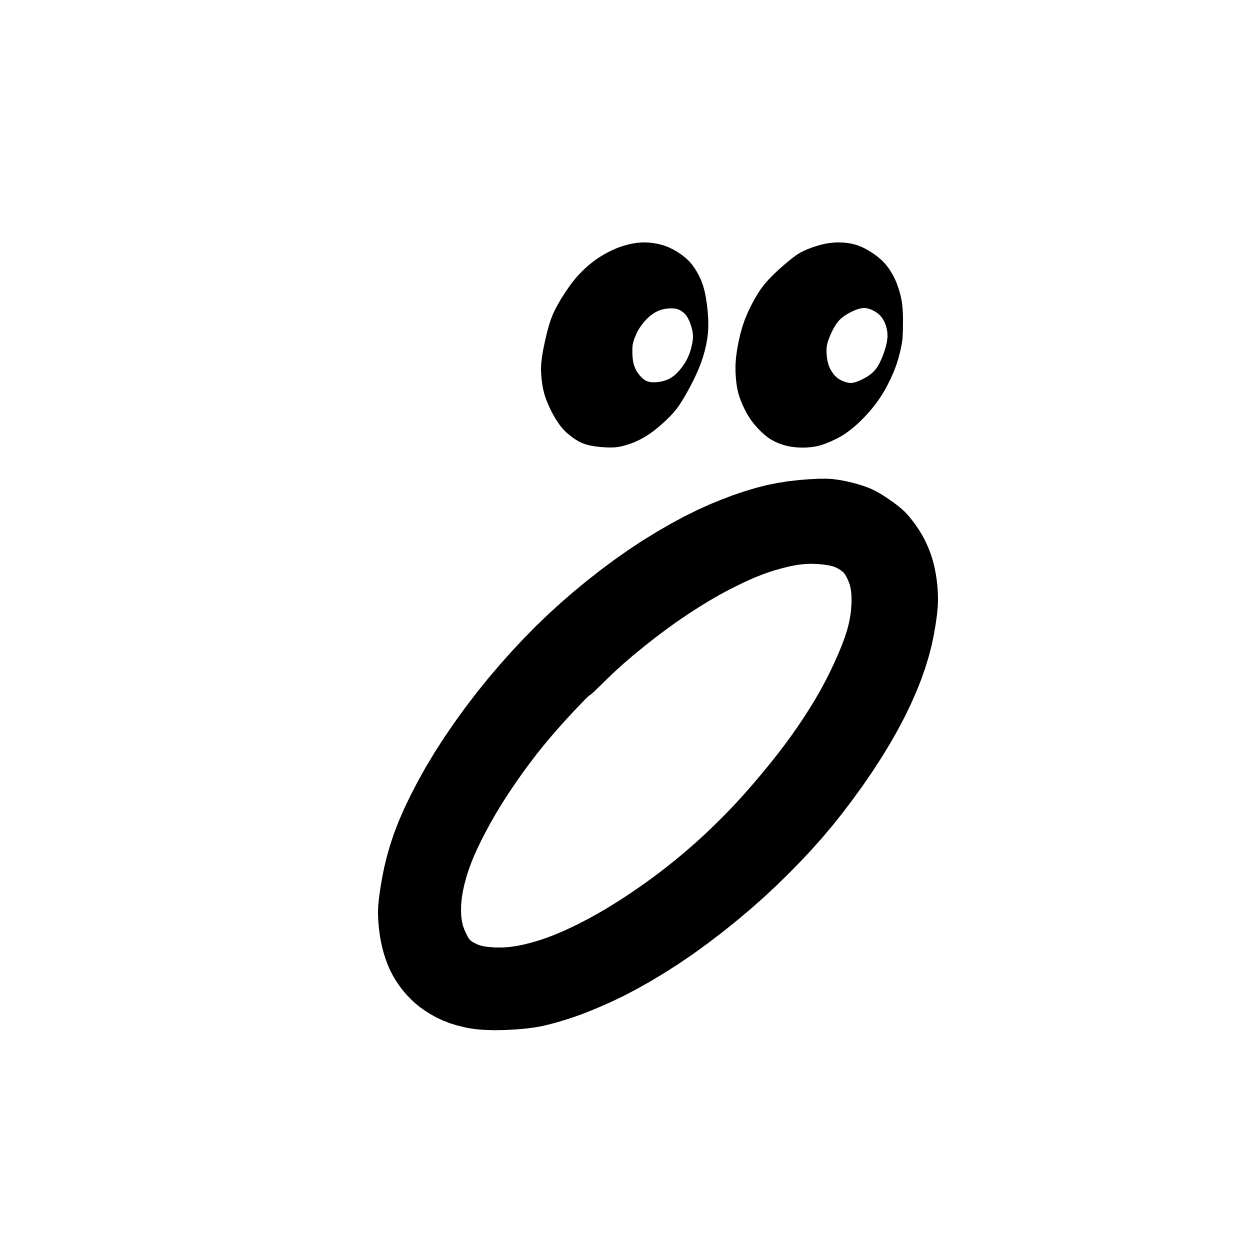
Awesome-Implicit-NeRF-Robotics
zubair-irshad

汇总机器人学与强化学习领域的隐式神经表示和 NeRF 论文、代码及项目主页,方便快速查找相关研究。

隐式神经表示+43D 重建
157296v12025-07-12 09:38 UTC
Photogrammetry-Guide
mikeroyal·Python

一份摄影测量入门与资源指南,梳理从无人机航拍、激光雷达到多视图立体的三维重建流程,覆盖测绘、建筑、农业、机器人和考古等应用场景。

摄影测量+43D 重建
15361102025-06-27 02:10 UTC
cv-arxiv-daily
Vincentqyw·Python

每天自动抓取 arXiv 上计算机视觉方向的新论文并整理更新,省去手动刷 arXiv 的麻烦,适合跟踪 3D 重建、图像匹配、NeRF 等方向的最新进展。

论文追踪+43D 重建
1517+35692026-11-09 19:13 UTC
ABot-Recon
amap-cvlab·Python

仅凭视频输入就能做流式三维重建,重点解决长时序场景下局部上下文丢失的问题,适合在线建图与SLAM类应用。

三维重建+43D 重建
1443+46842026-10-16 10:02 UTC
splat-transform
playcanvas·TypeScript

处理与转换 3D Gaussian Splatting 模型的命令行工具和库,支持格式互转和批量处理,方便把 3DGS 资产接入 PlayCanvas 等渲染管线。

3D高斯泼溅+43D 重建
1435+19184v3.10.32026-11-09 13:25 UTC
RoMa
Parskatt·Python

RoMa 是 CVPR 2024 提出的鲁棒稠密特征匹配器,能为几乎任意图像对估计像素级稠密形变和可靠的匹配置信度,用于 3D 重建等任务。

稠密特征匹配+43D 重建
1332142v0.1.12026-01-23 11:08 UTC
mvsplat
donydchen·Python

从稀疏多视角图像前馈式重建 3D 高斯,用代价体积做几何匹配,无需逐场景优化就能快速合成新视角。

三维重建+43D 重建
1322862026-05-06 04:10 UTC
SoftRas
ShichenLiu·Python

可微分渲染器 SoftRas 的官方实现,把光栅化过程变得可导,让基于图像的三维重建和几何推理能端到端训练。
可微分渲染+43D 重建
12991592025-11-24 06:47 UTC
FastGS
fastgs·Python

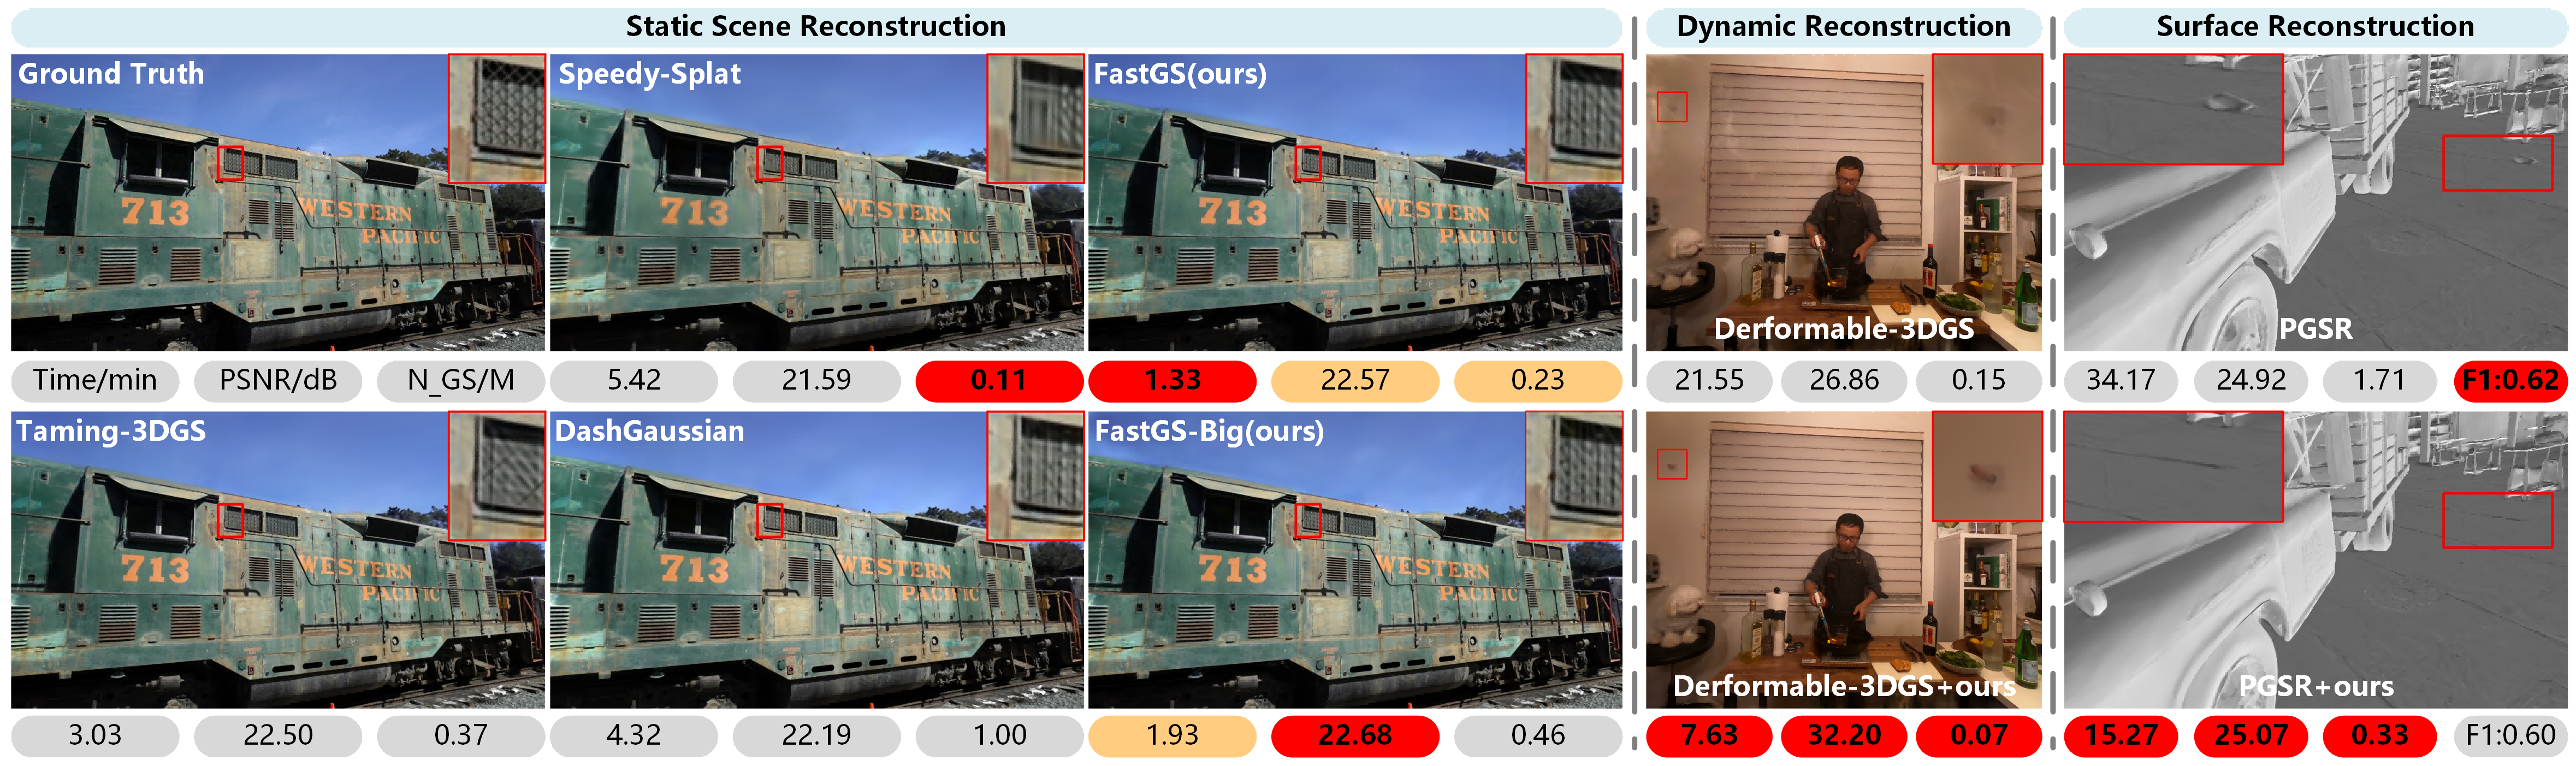
FastGS 是 CVPR 2026 收录的 3D Gaussian Splatting 加速训练方案,能在约 100 秒内完成 3DGS 训练,大幅缩短三维重建的迭代时间。

3D高斯泼溅+33D 重建
12931282026-03-23 14:19 UTC
CityGaussian
Linketic·Jupyter Notebook

用高斯泼溅做城市级大场景三维重建,通过细节层次(LOD)策略兼顾高质量渲染与训练效率,支持新视角合成。

高斯泼溅+43D 重建
1282110CityGaussian_V2.02026-08-16 13:02 UTC
Matterport
niessner·C++

Matterport3D 是一个面向 RGB-D 机器学习任务的大规模室内场景数据集,提供带标注的 3D 重建与语义理解数据,适合训练和评测场景重建模型。

RGB-D数据集+43D 重建
12691552025-11-03 12:14 UTC
3dgs-render-blender-addon
Kiri-Innovation·Python

在 Blender 里直接导入、渲染和编辑 3D 高斯泼溅(3DGS/4DGS)模型的插件,省去格式转换,方便做动画和场景合成。

高斯泼溅+43D 重建
125469v5.1.02026-09-20 09:18 UTC
zed-sdk
stereolabs·C++

ZED SDK 是 Stereolabs 为 ZED 立体相机提供的空间感知开发套件,支持实时深度估计、SLAM、点云和人体姿态估计,帮助快速搭建智能机器人与空间感知应用。

立体视觉+43D 重建
12465095.5.12026-10-21 11:33 UTC
TensoRF
apchenstu·Python

用张量分解来建模和重建辐射场,把 NeRF 的显存占用和训练时间大幅压下来,同时保持渲染质量。
辐射场+43D 重建
12381562025-06-19 20:12 UTC
HunyuanWorld-Mirror
Tencent-Hunyuan·Python

腾讯混元开源的通用三维重建模型,能从单图或多视图快速还原三维场景,面向图像转 3D 与世界模型生成等任务。

三维重建+43D 重建
12241242026-05-27 03:22 UTC
threepp
markaren·C++

用 C++20 实现、带 Python 绑定的跨平台 3D 图形库,API 风格对齐 three.js,方便在原生和 Web 环境复用同一套高层接口做渲染与物理仿真。

3D图形库+43D 重建
1222+101572026-11-042026-11-10 05:53 UTC
SuperOdom
superxslam·C++

仅用激光雷达或激光-惯性融合的高鲁棒、高精度里程计,为机器人和自动驾驶提供可靠定位与建图,应对退化场景和传感器不确定性。

激光里程计+43D 重建
1211156v1.02026-07-23 17:37 UTC
BoofCV
lessthanoptimal·Java

纯 Java 实现的高性能计算机视觉库,覆盖 SFM、相机标定、基准标记识别、目标跟踪和图像处理,适合在 Android 或 JVM 上做 3D 视觉与摄影测量。

计算机视觉+43D 重建
1207+1270v1.6.02026-10-23 04:34 UTC