视觉定位 / SLAM

视觉里程计与建图。

PythonRobotics
AtsushiSakai·Python

用 Python 实现机器人算法的示例代码与配套教材,覆盖定位、建图、路径规划、控制等模块,适合边跑可视化动画边学自动驾驶与自主导航。

路径规划+4自动驾驶
30885+127.4k2026-11-09 20:03 UTC
oomwoo
makerspet·Python

开源扫地机器人项目,用 ESP32、树莓派和激光雷达搭建可 DIY 的自主清扫机器人,支持 SLAM 建图与 Home Assistant 接入。

扫地机器人+43D 打印
13035+288192026-11-09 06:41 UTC
ORB_SLAM3
UZ-SLAMLab·C++

开源视觉、视觉惯性与多地图 SLAM 库,支持单目、双目、RGB-D 相机,在室内外场景提供高精度实时定位与建图。

视觉SLAM+4视觉定位 / SLAM
9239+123.2kv1.0-release2024-07-24 08:41 UTC
rtabmap
introlab·C++

RTAB-Map 是一套基于外观的 SLAM 库和独立应用,支持视觉与 3D 激光建图、定位和回环检测,可在 ROS、Android、iOS 等平台运行。

SLAM+4ROS / 机器人框架
4092+69780.24.22026-11-09 07:23 UTC
g2o
RainerKuemmerle·C++

C++ 图优化通用框架,把 SLAM 和视觉定位里的位姿估计建模成图,用非线性最小二乘求解,是后端优化的经典基础设施。

图优化+4视觉定位 / SLAM
34781.2k20241228_git2026-11-09 19:43 UTC
Prometheus
amov-lab·C++

面向自主无人机的开源软件栈,集成 PX4、MAVROS、Gazebo 仿真与视觉 SLAM,帮开发者快速搭建无人机定位、控制与仿真验证环境。

无人机+4ROS / 机器人框架
3298+4468v1.02026-04-03 05:10 UTC
MASt3R-SLAM
rmurai0610·Python

基于 MASt3R 三维重建先验的实时稠密 SLAM 系统,能在单目视频流中同步完成相机位姿估计与稠密三维重建,适合机器人和 AR 场景。

稠密SLAM+4ROS / 机器人框架
3241+43812025-11-09 07:36 UTC
open_vins
rpng·C++

开源视觉惯性导航研究平台,提供 MSCKF 与 EKF 定位、传感器标定和 VIO 算法实现,方便机器人研究者做 SLAM 与状态估计实验。

视觉惯性导航+4ROS / 机器人框架
3174+1950v2.72025-11-30 08:23 UTC
awesome-robotics-libraries
jslee02·Python

一份精选的机器人软件与库清单,覆盖运动规划、多体动力学、仿真、SLAM 等方向,帮开发者快速找到合适的机器人开发组件。
机器人库+4ROS / 机器人框架
31105032026-11-09 18:27 UTC
robotics_essentials_ros2
henki-robotics·C++

用 ROS 2 和 Gazebo 仿真带你动手入门机器人开发,覆盖导航、里程计、路径规划与 SLAM 等核心环节。

ROS 2+4ROS / 机器人框架
27143022025-11-25 22:56 UTC
kiss-icp
PRBonn·C++

一套开箱即用的 LiDAR 里程计与建图管线,基于点到点 ICP 实现,无需调参即可在机器人上稳定运行,支持 ROS/ROS2。

LiDAR 里程计+4ROS / 机器人框架
2371461v1.3.02026-06-09 14:20 UTC
vipe
nv-tlabs·Python

从视频中估计相机位姿、深度和相机内参的 3D 感知引擎,为几何三维重建与空间理解提供基础数据。

视频位姿估计+4视觉定位 / SLAM
2196+9180v1.2.02026-11-05 23:50 UTC
mrpt
MRPT·C++

一套面向移动机器人和自动驾驶的 C++ 工具库,提供 SLAM、计算机视觉、地图构建、粒子滤波和运动估计等模块,省去从零搭建底层算法。

移动机器人+4自动驾驶
2175+16623.6.22026-11-07 22:34 UTC
turtlebot3
ROBOTIS-GIT·C++

TurtleBot3 的 ROS 功能包集合,提供移动机器人导航、SLAM 建图与 Gazebo 仿真支持,适合做机器人教学和算法验证。

移动机器人+4ROS / 机器人框架
21011.2k2.3.72026-06-15 11:50 UTC
Kimera-VIO
MIT-SPARK·C++

基于视觉惯性里程计的实时 SLAM 系统,能在 CPU 上完成定位、建图并生成三维网格,适合机器人与状态估计场景。

视觉惯性里程计+4ROS / 机器人框架
1937476v5.02026-08-06 21:51 UTC
ElasticFusion
mp3guy·C++

实时稠密视觉 SLAM 系统,用 RGB-D 相机在线重建房间级三维场景,适合做实时建图与稠密重建研究。

视觉SLAM+4视觉定位 / SLAM
19335932025-08-03 10:04 UTC
glim
koide3·C++

基于点云的 3D 定位与建图框架,支持 LiDAR、IMU 和 GPU 加速,可在 ROS/ROS2 下做 SLAM 与全局定位。

点云建图+4ROS / 机器人框架
19162962026-10-08 00:32 UTC
manif
artivis·C++

轻量级 C++11 纯头文件李群李代数库,为机器人、SLAM 和计算机视觉提供 2D/3D 位姿与几何运算支持。
李群+4ROS / 机器人框架
18282750.0.52026-08-05 09:27 UTC
visual-slam-roadmap
changh95·Astro

一份面向 2026 年的视觉 SLAM 学习路线图,把计算机视觉、深度学习、RGB-D、VIO 等知识按阶段串成清晰的学习路径,帮新手系统入门并成长为视觉 SLAM 开发者。

视觉SLAM+4ROS / 机器人框架
18241822026-07-19 23:40 UTC
pypose
pypose·Python

面向机器人位姿与流形优化的可微分编程库,把李群、位姿估计和卡尔曼滤波等模块接入 PyTorch,方便在深度学习里做几何优化与状态估计。

可微分机器人+4ROS / 机器人框架
1621139v0.9.52026-11-06 04:16 UTC
robotics-toolbox-matlab
petercorke·MATLAB

MATLAB 机器人学工具箱,提供机械臂与移动机器人的运动学、雅可比、刚体动力学、轨迹规划、卡尔曼滤波和 SLAM 等算法实现,方便在 MATLAB 里快速建模与仿真机器人系统。

机器人学工具箱+4ROS / 机器人框架
158446410.4.72026-10-01 22:01 UTC
LiDAR_IMU_Init
hku-mars·C++

实时鲁棒的激光雷达-惯性测量单元初始化方法,为 LiDAR-惯性 SLAM 系统提供高精度外参标定与初始状态估计,解决启动阶段对齐不准的问题。

激光雷达惯性初始化+4视觉定位 / SLAM
1539258v1.02026-04-30 06:50 UTC
isaac_ros_visual_slam
NVIDIA-ISAAC-ROS·C++

基于 NVIDIA cuVSLAM 加速的 ROS 视觉 SLAM 与里程计包,在 Jetson 和 GPU 上实时完成机器人定位与建图。
视觉SLAM+4单板机 / 边缘设备
1493212v5.0-02026-09-22 03:29 UTC
awesome-lidar
szenergy

一份激光雷达资源大全,汇总厂商、数据集、点云处理算法、框架和仿真器,方便自动驾驶和 SLAM 开发者快速找到所需工具。

激光雷达+4自动驾驶
1369+11382026-11-06 16:55 UTC
AirSLAM
sair-lab·C++

AirSLAM 是面向视觉定位的 SLAM 系统,融合 SuperPoint 与 SuperGlue 做特征提取和匹配,为机器人在未知环境中提供实时位姿估计与建图。

视觉SLAM+4视觉定位 / SLAM
12171801.02025-11-19 03:18 UTC
VGGT-SLAM
MIT-SPARK·Python

基于 VGGT 的稠密 RGB SLAM 系统,在 SL(4) 流形上做位姿优化,用纯视觉输入实现稠密建图与定位。

稠密SLAM+4视觉定位 / SLAM
11761312026-06-29 14:33 UTC
direct_lidar_inertial_odometry
vectr-ucla·C++

轻量级 LiDAR-惯性里程计算法,用由粗到细的连续时间轨迹构建做精确运动校正,为机器人和 SLAM 提供实时定位与建图。

激光惯性里程计+4ROS / 机器人框架
1067264v1.1.12026-04-03 00:24 UTC
Recent-Stars-2025
Vincentqyw

🔥SLAM, VIsual localization, keypoint detection, Image matching, Pose/Object tracking, Depth/Disparity/Flow Estimation, 3D-graphic, etc. related papers and code

视觉定位 / SLAM
10471422025-06-07 02:46 UTC
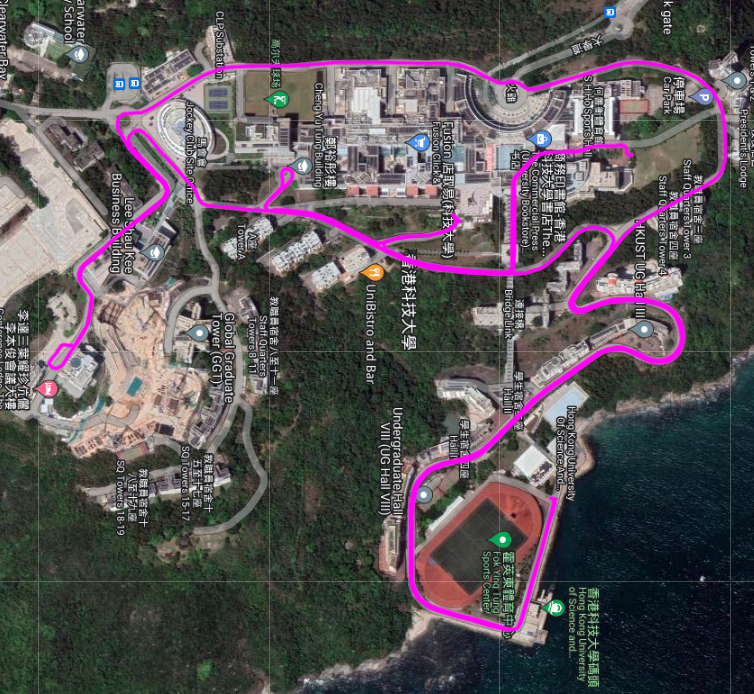
Ultra-Fusion
sjtuyinjie·Shell

紧耦合多传感器融合 SLAM 框架,在传感器退化与时空扰动下仍能稳定运行,适合机器人和自动驾驶的定位建图。
多传感器融合+4视觉定位 / SLAM
91775v0.1.32026-08-29 08:12 UTC
LIO_SAM_6AXIS
JokerJohn·C++

基于 LIO-SAM 改造的激光惯性 SLAM 方案,支持 6 轴 IMU 和 GNSS 融合,解决低成本 6 轴 IMU 无法直接跑原版 LIO-SAM 的问题。

激光惯性SLAM+4视觉定位 / SLAM
8681632025-12-15 10:51 UTC
KISS-Matcher
MIT-SPARK·C++

快速、鲁棒且可扩展的点云配准库,支持 LiDAR、RGB-D 等 3D 数据,并提供 ROS2 SLAM 示例,用于解决三维建图与定位中的配准问题。

点云配准+4ROS / 机器人框架
81497v1.0.22026-09-29 21:38 UTC
better_fastlio2
Yixin-F·C++

基于 FAST-LIO2 扩展的激光 SLAM 系统,集成动态点去除、多会话建图、对象级更新与在线重定位,面向真实场景的长期建图与定位。

激光SLAM+4视觉定位 / SLAM
770932025-08-09 08:26 UTC
Awesome_Dynamic_SLAM
zhuhu00

汇总动态场景下 SLAM 与终身建图的研究资源,覆盖激光、视觉和多传感器融合方案,方便快速跟进相关论文与代码。

动态SLAM+4ROS / 机器人框架
729572026-10-19 09:31 UTC
genz-icp
cocel-postech·Python

面向 LiDAR 里程计的鲁棒 ICP 算法,专门解决走廊、隧道等几何退化场景下位姿估计失准的问题,是 IEEE RA-L 2025 的 SOTA 方案。

激光里程计+4ROS / 机器人框架
728120v0.3.22026-10-20 12:32 UTC
IC-GVINS
i2Nav-WHU·C++

以惯性导航为核心的实时 GNSS-视觉-惯性融合定位系统,在 GNSS 信号遮挡或退化场景下仍能保持稳健的位姿估计,适合城市峡谷和户外机器人导航。

组合导航+4视觉定位 / SLAM
6961492025-10-11 03:37 UTC
rko_lio
PRBonn·C++

一个不依赖传感器专门建模的鲁棒 LiDAR-惯性里程计,直接融合激光雷达与 IMU 数据估计位姿并建图,适合机器人 SLAM 场景。

激光惯性里程计+4ROS / 机器人框架
68780v0.4.02026-10-18 01:56 UTC
open3d_slam
leggedrobotics·C++

基于 Open3D 的 C++ 点云图优化 SLAM 系统,为机器人提供激光雷达建图与定位能力,可接入 ROS 使用。

点云SLAM+4ROS / 机器人框架
63464jazzy-v0.2.02026-10-01 08:59 UTC
PIN_SLAM
PRBonn·Python

用点式隐式神经表示做 LiDAR SLAM,在保持全局地图一致性的同时完成定位与建图,适合机器人和 3D 建图场景。

LiDAR SLAM+4ROS / 机器人框架
63282v1.1.12025-09-26 17:54 UTC
LIO-SAM_based_relocalization
chennuo0125-HIT·C++

基于 LIO-SAM 搭建的机器人重定位系统,能让机器人在已建好的点云地图上快速确定自身位姿,解决开机或丢失定位后的找回问题。
重定位+4视觉定位 / SLAM
6211092026-07-30 02:43 UTC
xrslam
openxrlab·C++

面向 AR/VR 的视觉惯性 SLAM 工具箱与基准测试,提供可直接运行的 VIO/SLAM 实现和评测流程,方便对比算法效果。
视觉惯性SLAM+4视觉定位 / SLAM
59772v0.6.02026-02-10 21:58 UTC
VSLAM-LAB
VSLAM-LAB·Python

一套统一的视觉 SLAM 评测框架,把主流 VSLAM 系统和公开数据集整合到同一套流程里,省去逐个配置环境、跑对比实验的麻烦。

视觉SLAM+4ROS / 机器人框架
570+1752026-10-15 12:04 UTC
deep-image-matching
3DOM-FBK·Python

用深度学习和传统手工特征做多视图图像匹配,为 COLMAP 等 SfM 软件提供高质量匹配结果,支持高分辨率图像和带旋转的图像,提供命令行和图形界面。

图像匹配+4视觉定位 / SLAM
556762.0.02026-02-19 11:43 UTC
webots_ros2
cyberbotics·C

把 Webots 机器人仿真器和 ROS 2 打通的官方软件包,提供示例、定位、导航、SLAM 和运动规划接口,方便在仿真里快速搭建和调试机器人程序。

机器人仿真+4ROS / 机器人框架
5491942025.0.02026-10-12 06:23 UTC
kiss-slam
PRBonn·Python

开箱即用的 LiDAR SLAM 系统,用 Python 实现,能直接完成激光雷达建图与定位,省去繁琐配置。

激光雷达+4ROS / 机器人框架
54868v0.0.22026-08-11 08:25 UTC
iridescence
koide3·C++

基于 ImGui 和 OpenGL 的 3D 可视化库,方便快速搭建点云、SLAM 和定位算法的原型调试界面。

3D可视化+4视觉定位 / SLAM
542682026-11-09 15:17 UTC
turtlebot3_simulations
ROBOTIS-GIT·C++

TurtleBot3 的 Gazebo 仿真环境,提供移动机器人导航、SLAM 和感知算法的开发与测试平台,无需真机即可验证 ROS 程序。

机器人仿真+4ROS / 机器人框架
5385722.3.82025-07-14 04:49 UTC
lidar_odometry
93won·C++

用 C++ 实现的快速 LiDAR SLAM,从激光雷达点云做里程计与建图,适合机器人、自动驾驶的实时定位需求。

激光雷达+4视觉定位 / SLAM
534822025-12-24 01:16 UTC
awesome-ros-mobile-robot
shannon112

整理基于 ROS 的移动机器人学习资源清单,覆盖 SLAM、里程计、导航与操作等方向,方便快速找到入门和进阶资料。

移动机器人+4ROS / 机器人框架
5021042025-10-31 18:40 UTC
zed-ros-wrapper
stereolabs·C++

把 Stereolabs ZED 双目相机接入 ROS 的官方封装包,提供图像、深度、位姿和点云等话题,方便在机器人系统里做立体视觉与 SLAM 开发。

ROS封装+4ROS / 机器人框架
499409v4.0.82025-06-20 13:37 UTC
Cloud_Map_Evaluation
JokerJohn·C++

MapEval 是一个统一的 SLAM 建图评估框架,用点云配准和 Wasserstein 距离等指标,稳健高效地给激光点云地图打分,方便做 SLAM 基准对比。

SLAM评估+4ROS / 机器人框架
491432026-03-22 06:35 UTC
Structure-PLP-SLAM
PeterFWS·C++

基于点、线、面特征的稀疏视觉 SLAM 系统,支持单目、RGB-D 和双目相机,在保持建图与定位精度的同时提升效率。

视觉SLAM+4ROS / 机器人框架
477682026-07-27 11:22 UTC
SuperVINS
luohongk·C++

SuperVINS 是面向弱光、低纹理等恶劣成像条件的实时视觉惯性 SLAM 框架,把深度学习特征点融入传统 VINS 流程,提升跟踪鲁棒性。
视觉惯性SLAM+4ROS / 机器人框架
475632026-06-24 07:58 UTC
Swarm-LIO2
hku-mars·C++

面向无人机集群的去中心化激光雷达惯性里程计,让多机在无中心节点的情况下高效完成协同定位与建图。

激光雷达惯性里程计+4视觉定位 / SLAM
467452026-01-13 14:14 UTC
Ground-Fusion
SJTU-ViSYS·C++

低成本地面机器人 SLAM 系统,融合多传感器,在弱纹理、剧烈运动等极端场景下仍能稳定定位建图。

地面机器人+4视觉定位 / SLAM
458472026-09-05 14:00 UTC
dynaVINS
url-kaist·C++

面向动态环境的视觉惯性 SLAM 系统,能在场景中存在移动物体时稳定完成定位与建图,适合机器人在人群或杂乱环境中使用。

视觉惯性SLAM+3ROS / 机器人框架
448612025-08-08 09:05 UTC
li_slam_ros2
rsasaki0109·C++

基于 ROS 2 的紧耦合激光雷达惯性 SLAM 包,融合 NDT/GICP 点云配准与 IMU 数据,用于机器人在复杂环境中的实时定位与建图。

激光SLAM+4ROS / 机器人框架
436510.1.0-humble2026-06-17 13:17 UTC
rednose
commaai·Python

轻量级卡尔曼滤波 Python 库,用于视觉定位、里程计和 SLAM 中的状态估计与传感器数据融合。

卡尔曼滤波+4视觉定位 / SLAM
4261052026-11-08 23:07 UTC
slam_lecture_codes
changh95·C++

SLAM 课程配套的代码练习集,用 C++ 和 Python 实现视觉定位与建图的核心算法,适合边学理论边动手跑通完整流程。

SLAM+4视觉定位 / SLAM
418662026-11-08 04:12 UTC
Leg-KILO
ouguangjun·C++

面向动态足式机器人的多传感器里程计,融合腿部运动学、IMU 与激光雷达,在剧烈运动和高动态场景下提供稳健的定位与建图。

足式机器人+4视觉定位 / SLAM
414452026-10-02 07:31 UTC
gtsam_points
koide3·C++

给 GTSAM 补上点云 SLAM 所需的因子和优化器,涵盖配准、建图、定位与连续时间轨迹估计,支持 CUDA 加速。

点云SLAM+4视觉定位 / SLAM
39286v1.0.42026-10-06 01:34 UTC