AI · 算法工程
共 249 个仓库 · C++
Xilinx 官方运行时库,让 AIE 和 FPGA 加速卡在 Linux 上跑起来,提供驱动、用户态 API 和编译工具链,方便把 AI 负载卸载到 Versal、Ryzen AI 等硬件。
把 OpenAI Whisper 模型通过 TensorFlow Lite 搬到 Android 手机上,实现完全离线的语音识别,不用联网也能把说的话转成文字。
无需实例或类别级 3D 模型,就能对未见过的物体做 6D 位姿跟踪,靠在线重建和特征匹配解决新物体操作中的定位问题。
一个不依赖传感器专门建模的鲁棒 LiDAR-惯性里程计,直接融合激光雷达与 IMU 数据估计位姿并建图,适合机器人 SLAM 场景。
跨平台开源 3D 雕刻软件,支持高密度网格、重拓扑、贴图绘制,内置图/文生 3D 与高斯泼溅,可导出游戏级 LOD 并直发 Unreal。
把 Depth Anything V3 单目深度估计模型封装成 ROS2 节点,用 TensorRT 加速推理,从相机图像直接输出米制深度图和点云。

一个多模态数据库,用单一 ACID 方案替代 MongoDB、Neo4J 和 Elastic,支持文档、图、键值存储,并提供 NetworkX、Pandas 接口和多语言绑定。

基于 Open3D 的 C++ 点云图优化 SLAM 系统,为机器人提供激光雷达建图与定位能力,可接入 ROS 使用。
基于 LIO-SAM 搭建的机器人重定位系统,能让机器人在已建好的点云地图上快速确定自身位姿,解决开机或丢失定位后的找回问题。
终端里的 AI 结对编程工具,单个静态二进制、启动不到 1 毫秒,可接任意模型,适合想要轻量快速编码助手的开发者。
一款简单漂亮的跨平台截图工具,内置离线 OCR 和图片翻译,还能贴图钉图,适合日常截屏取字和快速翻译。
用 C++/CUDA 从零实现的 LLM 推理引擎,除 I/O 外不依赖任何第三方库,适合学习推理底层或做轻量部署。
面向单片机和微型计算机的轻量级深度学习库与推理框架,自带编译器,不绑定芯片厂商,可在 ESP32、Arduino 等边缘设备上跑模型。
面向 AR/VR 的视觉惯性 SLAM 工具箱与基准测试,提供可直接运行的 VIO/SLAM 实现和评测流程,方便对比算法效果。
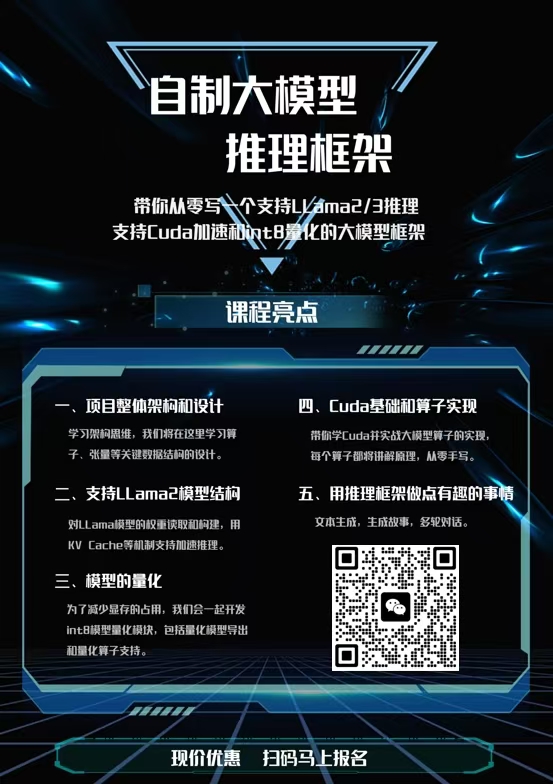
从零手写支持 Llama2/3 和 Qwen2.5 的大模型推理框架,用 C++ 和 CUDA 实现,适合校招、秋招、春招和实习作为练手项目。

实时 SLAM 系统,融合点、线特征、体素建图与 3D 无监督增量分割,适合需要边建图边分割的机器人或 AR 场景。

一款开源的 Windows 截图工具,支持滚动长截图、标注、OCR 文字识别、翻译、钉图编辑、GIF 录制和剪贴板历史,适合日常截图与图文处理。

基于 ImGui 和 OpenGL 的 3D 可视化库,方便快速搭建点云、SLAM 和定位算法的原型调试界面。
TurtleBot3 的 Gazebo 仿真环境,提供移动机器人导航、SLAM 和感知算法的开发与测试平台,无需真机即可验证 ROS 程序。
基于 ESP32 开发板的 LoRa APRS iGate 固件,把 LoRa 收到的 APRS 数据转发到 APRS-IS 网络,同时支持收发和数字中继。
用 C++ 实现的快速 LiDAR SLAM,从激光雷达点云做里程计与建图,适合机器人、自动驾驶的实时定位需求。
跨平台命令行工具,用同一套测试测 CPU、GPU、NPU 的峰值算力、内存带宽和延迟,覆盖 CUDA、Metal、OpenCL 等主流 API。
Krasis 是一个混合式 LLM 推理运行时,通过 CPU+GPU 协同把大模型跑在显存有限的消费级显卡上,支持 MoE 和 GGUF 模型。
基于 ESP32 和 LoRa 的开源 APRS 追踪器固件,支持收发位置报文、短消息、气象数据和 Winlink,可当 iGate 或数字中继用。