机器人与具身智能

共 31 个仓库 · Python

打开分类页
PythonRobotics
AtsushiSakai·Python

用 Python 实现机器人算法的示例代码与配套教材,覆盖定位、建图、路径规划、控制等模块,适合边跑可视化动画边学自动驾驶与自主导航。

路径规划+4自动驾驶
30887+147.4k2026-11-10 15:16 UTC
OpenPCDet
open-mmlab·Python

基于 PyTorch 的激光雷达 3D 目标检测工具箱,统一了 PointPillar、PV-RCNN 等主流点云检测模型的训练与评测流程,省去自己搭框架的麻烦。

3D目标检测+4自动驾驶
5766+41.5k2025-10-08 10:56 UTC
MASt3R-SLAM
rmurai0610·Python

基于 MASt3R 三维重建先验的实时稠密 SLAM 系统,能在单目视频流中同步完成相机位姿估计与稠密三维重建,适合机器人和 AR 场景。

稠密SLAM+4ROS / 机器人框架
3242+53812025-11-09 07:36 UTC
awesome-robotics-libraries
jslee02·Python

一份精选的机器人软件与库清单,覆盖运动规划、多体动力学、仿真、SLAM 等方向,帮开发者快速找到合适的机器人开发组件。

机器人库+4ROS / 机器人框架
31105032026-11-09 18:27 UTC
AutonomousVehicleControlBeginnersGuide
ShisatoYano·Python

用 Python 仿真加开源教材一步步搭建自动驾驶系统,可在同一框架里替换对比定位、规划与控制算法,适合入门学习。
自动驾驶+4自动驾驶
1939+33222026-11-08 08:38 UTC
ShowUI
showlab·Python

开源的端到端视觉-语言-动作模型,让 GUI 智能体看懂屏幕截图并直接输出点击、输入等操作,用于自动化电脑操作。

GUI智能体+3电脑 / 浏览器 Agent
19291442026-04-24 07:16 UTC
pypose
pypose·Python

面向机器人位姿与流形优化的可微分编程库,把李群、位姿估计和卡尔曼滤波等模块接入 PyTorch,方便在深度学习里做几何优化与状态估计。

可微分机器人+4ROS / 机器人框架
1621139v0.9.52026-11-06 04:16 UTC
PointCNN
yangyanli·Python

PointCNN 提出 X-变换卷积算子,直接在无序点云上做特征学习,可用于三维点云分类和分割,服务于自动驾驶、机器人等场景。

点云+4自动驾驶
1436358v1.02026-03-12 12:31 UTC
Diffusion-Planner
ZhengYinan-AIR·Python

基于扩散模型的自动驾驶规划器,用扩散生成做轨迹规划,支持灵活引导,是 ICLR 2025 Oral 论文的官方实现。
自动驾驶+4自动驾驶
10761802026-03-10 08:41 UTC
FluxVLA
FluxVLA·Python

面向具身智能的一站式 VLA 工程平台,打通数据、模型训练到真机部署全流程,省去自己拼装工具链的麻烦。

具身智能+4ROS / 机器人框架
786+488v0.2.02026-11-10 11:53 UTC
genz-icp
cocel-postech·Python

面向 LiDAR 里程计的鲁棒 ICP 算法,专门解决走廊、隧道等几何退化场景下位姿估计失准的问题,是 IEEE RA-L 2025 的 SOTA 方案。

激光里程计+4ROS / 机器人框架
728120v0.3.22026-10-20 12:32 UTC
MagicDrive-V2
flymin·Python

面向自动驾驶场景的高分辨率长视频生成模型,基于扩散模型支持多视角一致输出和自适应控制,可用于合成训练数据。

自动驾驶+4自动驾驶
723282025-06-26 01:36 UTC
PIN_SLAM
PRBonn·Python

用点式隐式神经表示做 LiDAR SLAM,在保持全局地图一致性的同时完成定位与建图,适合机器人和 3D 建图场景。
LiDAR SLAM+4ROS / 机器人框架
63282v1.1.12025-09-26 17:54 UTC
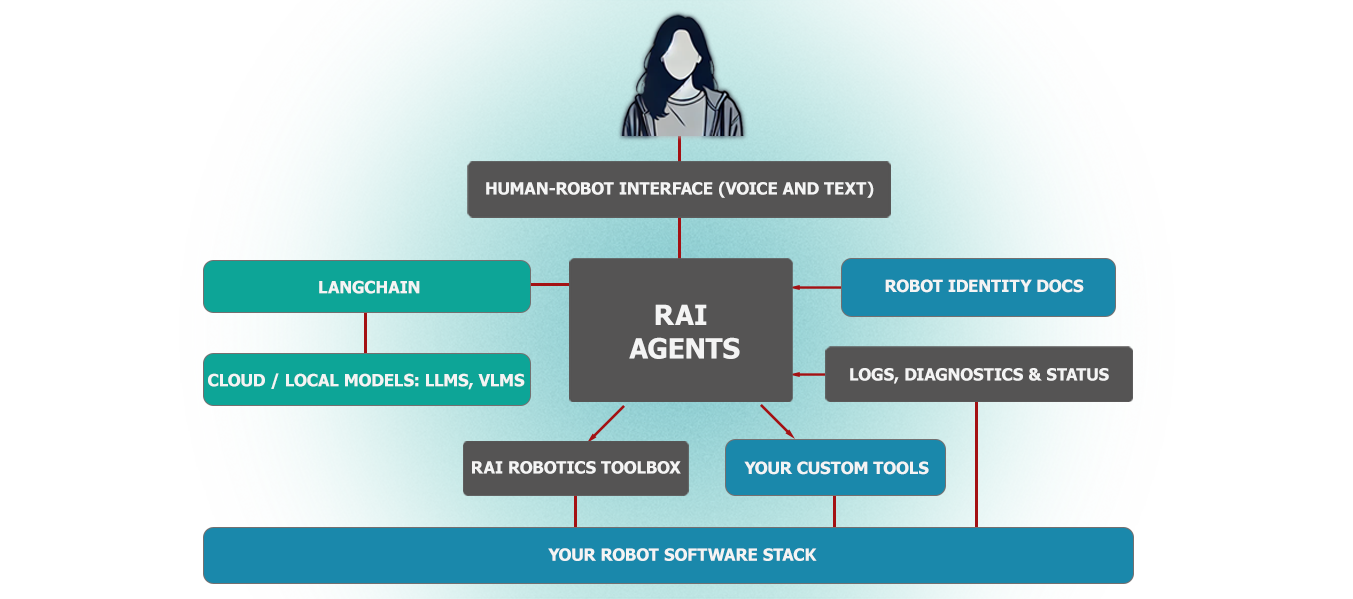
rai
RobotecAI·Python

面向物理 AI 机器人的厂商无关智能体框架,基于 ROS 2 工具执行复杂动作、场景任务、自由接口调用、日志摘要和语音交互。
具身智能+4具身智能 / VLA
615+1792.12.42026-11-10 14:56 UTC
VSLAM-LAB
VSLAM-LAB·Python

一套统一的视觉 SLAM 评测框架,把主流 VSLAM 系统和公开数据集整合到同一套流程里,省去逐个配置环境、跑对比实验的麻烦。
视觉SLAM+4ROS / 机器人框架
570+1762026-10-15 12:04 UTC
RoboBrain
FlagOpen·Python

面向机器人操作任务的统一大脑模型,把抽象指令逐步落到具体动作,配套官方推理代码,可直接用于具身智能研究。

具身智能+4具身智能 / VLA
568442025-10-13 04:14 UTC
kiss-slam
PRBonn·Python

开箱即用的 LiDAR SLAM 系统,用 Python 实现,能直接完成激光雷达建图与定位,省去繁琐配置。

激光雷达+4ROS / 机器人框架
54868v0.0.22026-08-11 08:25 UTC
VAGEN
mll-lab-nu·Python

面向多轮视觉语言模型智能体的世界模型强化学习框架,让 VLM Agent 在交互中通过 RL 训练提升多轮决策能力。

世界模型+4具身智能 / VLA
522+263v25.12.302026-10-29 10:15 UTC
TrafficLab-3D
duy-phamduc68·Python

仅用一段 MP4 监控录像和对应的谷歌地图位置,就能重建出数字孪生风格的三维交通场景,把画面里的车辆投影到真实地理坐标上。

数字孪生+4自动驾驶
50471v1.12026-08-06 10:47 UTC
vla0
NVlabs·Python

把视觉语言模型直接改造成机器人操作策略,无需改动架构就能训练出顶尖的视觉-语言-动作模型。

视觉语言动作模型+3ROS / 机器人框架
498332026-02-21 19:18 UTC
simlingo
RenzKa·Python

仅靠视觉输入就能完成闭环自动驾驶的视觉-语言-动作模型,把语言理解和驾驶动作对齐,在 CARLA 里做端到端评测。

自动驾驶+4自动驾驶
473732025-08-25 13:17 UTC
InternVLA-M1
InternRobotics·Python

面向通用机器人策略的空间引导视觉-语言-动作框架,把视觉语言模型和动作输出打通,让机器人能按空间指令执行操作任务。
视觉语言动作模型+4ROS / 机器人框架
438262026-10-09 08:35 UTC
GroundingPI
groundingpi·Python

一个 4B 参数的视觉定位基础模型,把检测、指代、指向、OCR、GUI 和版面定位统一到一个模型里,在 34 个基准上达到 SOTA,并提升机器人泛化和数据效率。
视觉定位+4具身智能 / VLA
424+41142026-10-31 13:19 UTC
LaserMix
worldbench·Python

半监督 LiDAR 语义分割方法,通过激光混合策略利用少量标注数据训练 3D 点云分割模型,提升自动驾驶场景下的分割精度。

LiDAR语义分割+4自动驾驶
323212025-12-06 11:15 UTC