视觉与 3D
464 个仓库检测、分割、3D 重建与定位。

基于 PyTorch 的 3D 深度学习加速库,提供可微渲染、光照、相机 API 和物理仿真等模块,帮研究者快速搭建 3D 重建与神经渲染实验。
一套用于评估目标检测算法的常用指标实现,支持计算 AP、mAP 和 PR 曲线,兼容 Pascal VOC 等标注格式。

基于 Keras 实现的 U-Net 图像分割模型,提供训练与推理代码,适合医学影像等像素级分割任务的快速复现与二次开发。
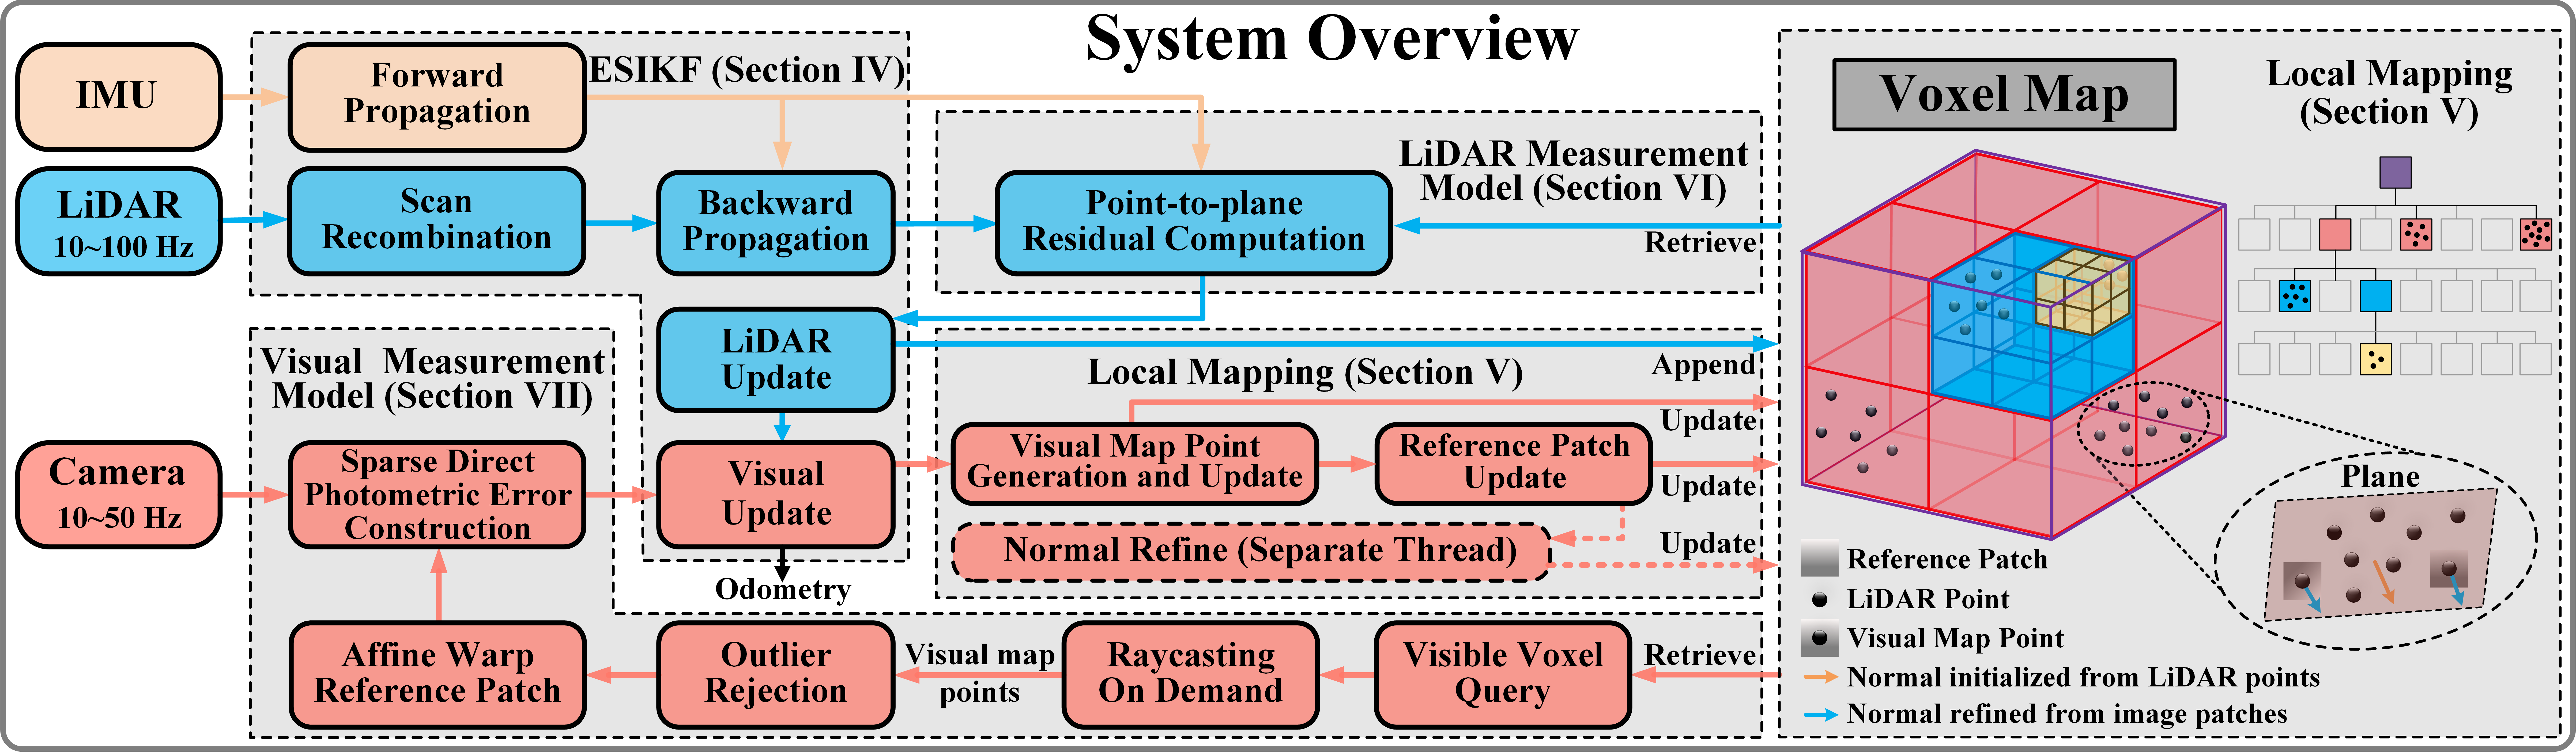
面向机器人与无人机的激光雷达-惯性-视觉紧耦合里程计,实时输出高精度位姿与彩色点云,支撑三维重建与SLAM。
OBS 直播/录屏插件,用 ONNX Runtime 做实时人像背景分割,一键抠掉摄像头背景换成任意画面。
从单张图片快速生成 3D 网格模型,基于稀疏视角大重建模型,几秒内就能输出可用的网格资产。
极快的 C++/CUDA 神经网络框架,专为 MLP 等小网络在 GPU 上训练和推理加速,常用于 NeRF 等实时渲染场景。

腾讯混元开源的图生 3D 模型,能从单张图片生成带生产级 PBR 材质的高精度 3D 资产,适合直接用于游戏和影视管线。
Google ML Kit 的官方示例集合,提供 Android 和 iOS 上条码扫描、人脸检测、图像标注、语言识别等 API 的现成代码,方便开发者快速集成。
在 SAM 基础上做高质量分割的升级版,能输出更精细的边缘和掩码,适合需要高精度抠图与标注的场景。

用 Segment Anything 模型对遥感影像等地理空间数据做交互式分割的 Python 包,省去自己搭建分割流程的麻烦。
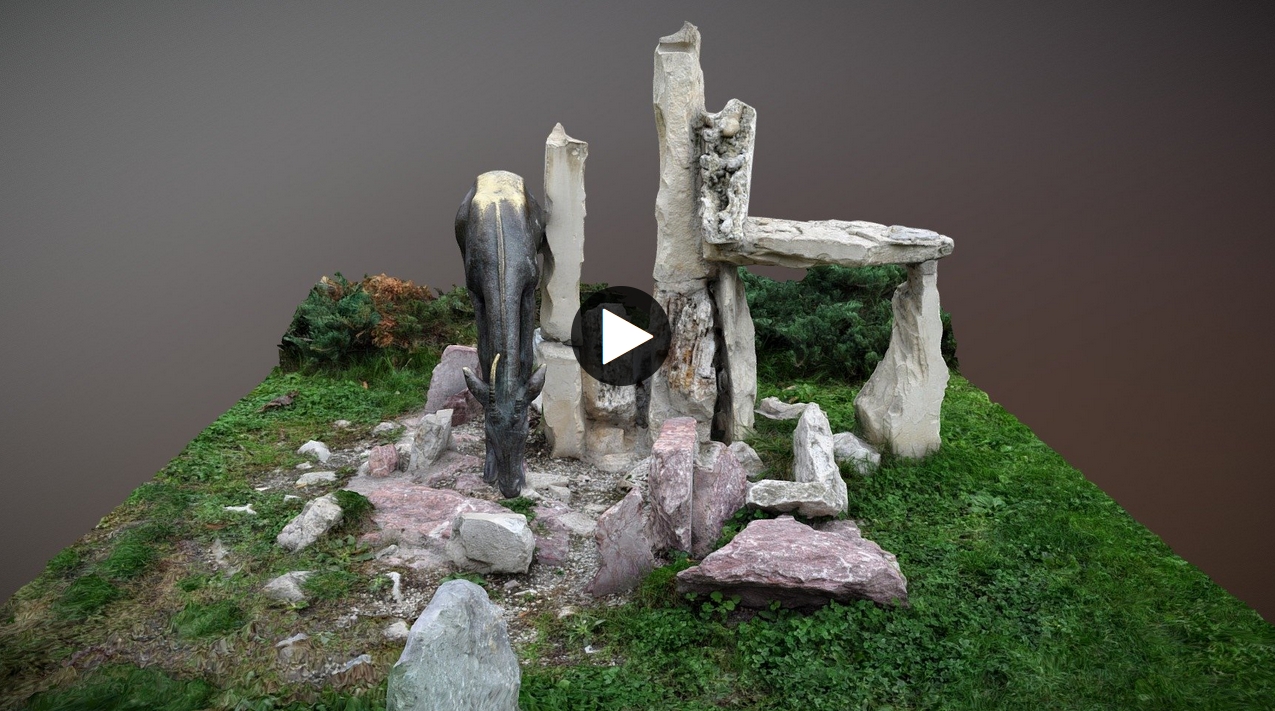
开源的多视图立体视觉重建库,把稀疏点云补成稠密点云、网格和纹理模型,是三维重建流水线里做稠密重建的常用组件。
RTAB-Map 是一套基于外观的 SLAM 库和独立应用,支持视觉与 3D 激光建图、定位和回环检测,可在 ROS、Android、iOS 等平台运行。

一个原生桌面应用,把 3D Gaussian Splatting 场景的训练、查看、编辑、自动化和导出都集成在一起,省去在多个工具间来回切换的麻烦。
Meta 开源的通用前馈式三维重建模型,能从单张或多视角图像直接恢复带真实尺度的三维几何,省去传统 SfM 的繁琐标定与优化流程。
开源的运动恢复结构(SfM)流水线,从多张照片自动重建三维场景和相机位姿,适合做摄影测量与三维建模。
用 Blender 程序化生成带深度、位姿等标注的逼真训练图像,解决计算机视觉任务缺高质量合成数据的问题。

自托管的本地 NVR 与 AI 视觉监控软件,支持目标检测、移动侦测、人脸识别和车牌识别,可接入 IP 摄像头并利用 Coral、CUDA 等硬件加速,数据不出本地。
开源的三维计算机视觉框架,提供摄影测量、多视图立体、相机跟踪和全景拼接等算法,可从照片重建三维模型。

C++ 图优化通用框架,把 SLAM 和视觉定位里的位姿估计建模成图,用非线性最小二乘求解,是后端优化的经典基础设施。
面向地理空间数据的 AI 工具包,基于 PyTorch 提供遥感影像分割、地球观测分析等深度学习模型的训练与推理能力。
在 Unity 里直接渲染和查看 3D Gaussian Splatting 重建结果,省去自己写渲染管线的麻烦,适合做三维场景可视化。
一套 Python/C++ 混合的视觉 SLAM 流水线,支持单目、双目和 RGB-D 相机,集成多种特征提取、回环检测、深度预测与语义分割,用于三维重建和场景理解。
D-FINE 把 DETR 的边界框回归重构成细粒度分布细化,让目标检测在保持端到端简洁结构的同时显著提升定位精度,是 ICLR 2025 Spotlight 工作。