硬件与机器人

共 180 个仓库

打开分类页
lidar_obstacle_detector
SS47816·C++

面向 ROS 1/2 的实时 3D 激光雷达障碍物检测工具,集地面分割、聚类、跟踪与轨迹预测于一体,单核 CPU 约 10ms 处理一帧,可选 TensorRT 加速的 CenterPoint。
激光雷达+4自动驾驶
419672.0.02026-10-23 14:00 UTC
robonix
syswonder·Rust

面向机器人的智能体操作系统,用 Rust 编写,把 VLM/VLA 模型和 Skill-MD 技能编排成可执行任务,让机器人具备自主决策与操作能力。

机器人操作系统+4具身智能 / VLA
412+260v1.1.02026-11-10 11:23 UTC
LoRa_APRS_iGate
lora-aprs·C

This is a LoRa APRS iGate/Digi based on an ESP32
IoT / 固件
3901142025-09-14 12:30 UTC
BotBrain
botbotrobotics·TypeScript

给四足和人形机器人用的模块化开源大脑,带 Web 界面做遥操作、自主导航、建图和监控,配套可 3D 打印硬件,跑在 ROS2 上。

四足机器人+4ROS / 机器人框架
3901042026-06-16 14:46 UTC
fusioncore
manankharwar·C++

面向户外机器人的 ROS 2 定位模块,用 23 状态 UKF 以 100 Hz 融合 IMU、轮速计和 GPS;定位出错时能指出是哪个传感器、为什么出错,而不是悄悄漂移。

机器人定位+4ROS / 机器人框架
384+169v0.5.02026-11-07 06:47 UTC
LoRa_APRS_Tracker
lora-aprs·C++

A LoRa based APRS tracker for ESP32 boards.

IoT / 固件
3691092025-09-14 12:34 UTC
OpenLiDARMap
TUMFTM·C++

用地图先验做零漂移点云建图,把激光雷达采集的点云对齐到已有地图上,解决长距离建图累积误差的问题。
点云建图+4ROS / 机器人框架
36227v0.2.12026-06-15 15:03 UTC
habitat-gs
zju3dv·C++

基于动态高斯泼溅的高保真导航仿真器,为具身导航和视觉语言导航研究提供逼真的三维场景与动态人体渲染。
导航仿真器+4具身智能 / VLA
338+1202026-10-13 05:33 UTC
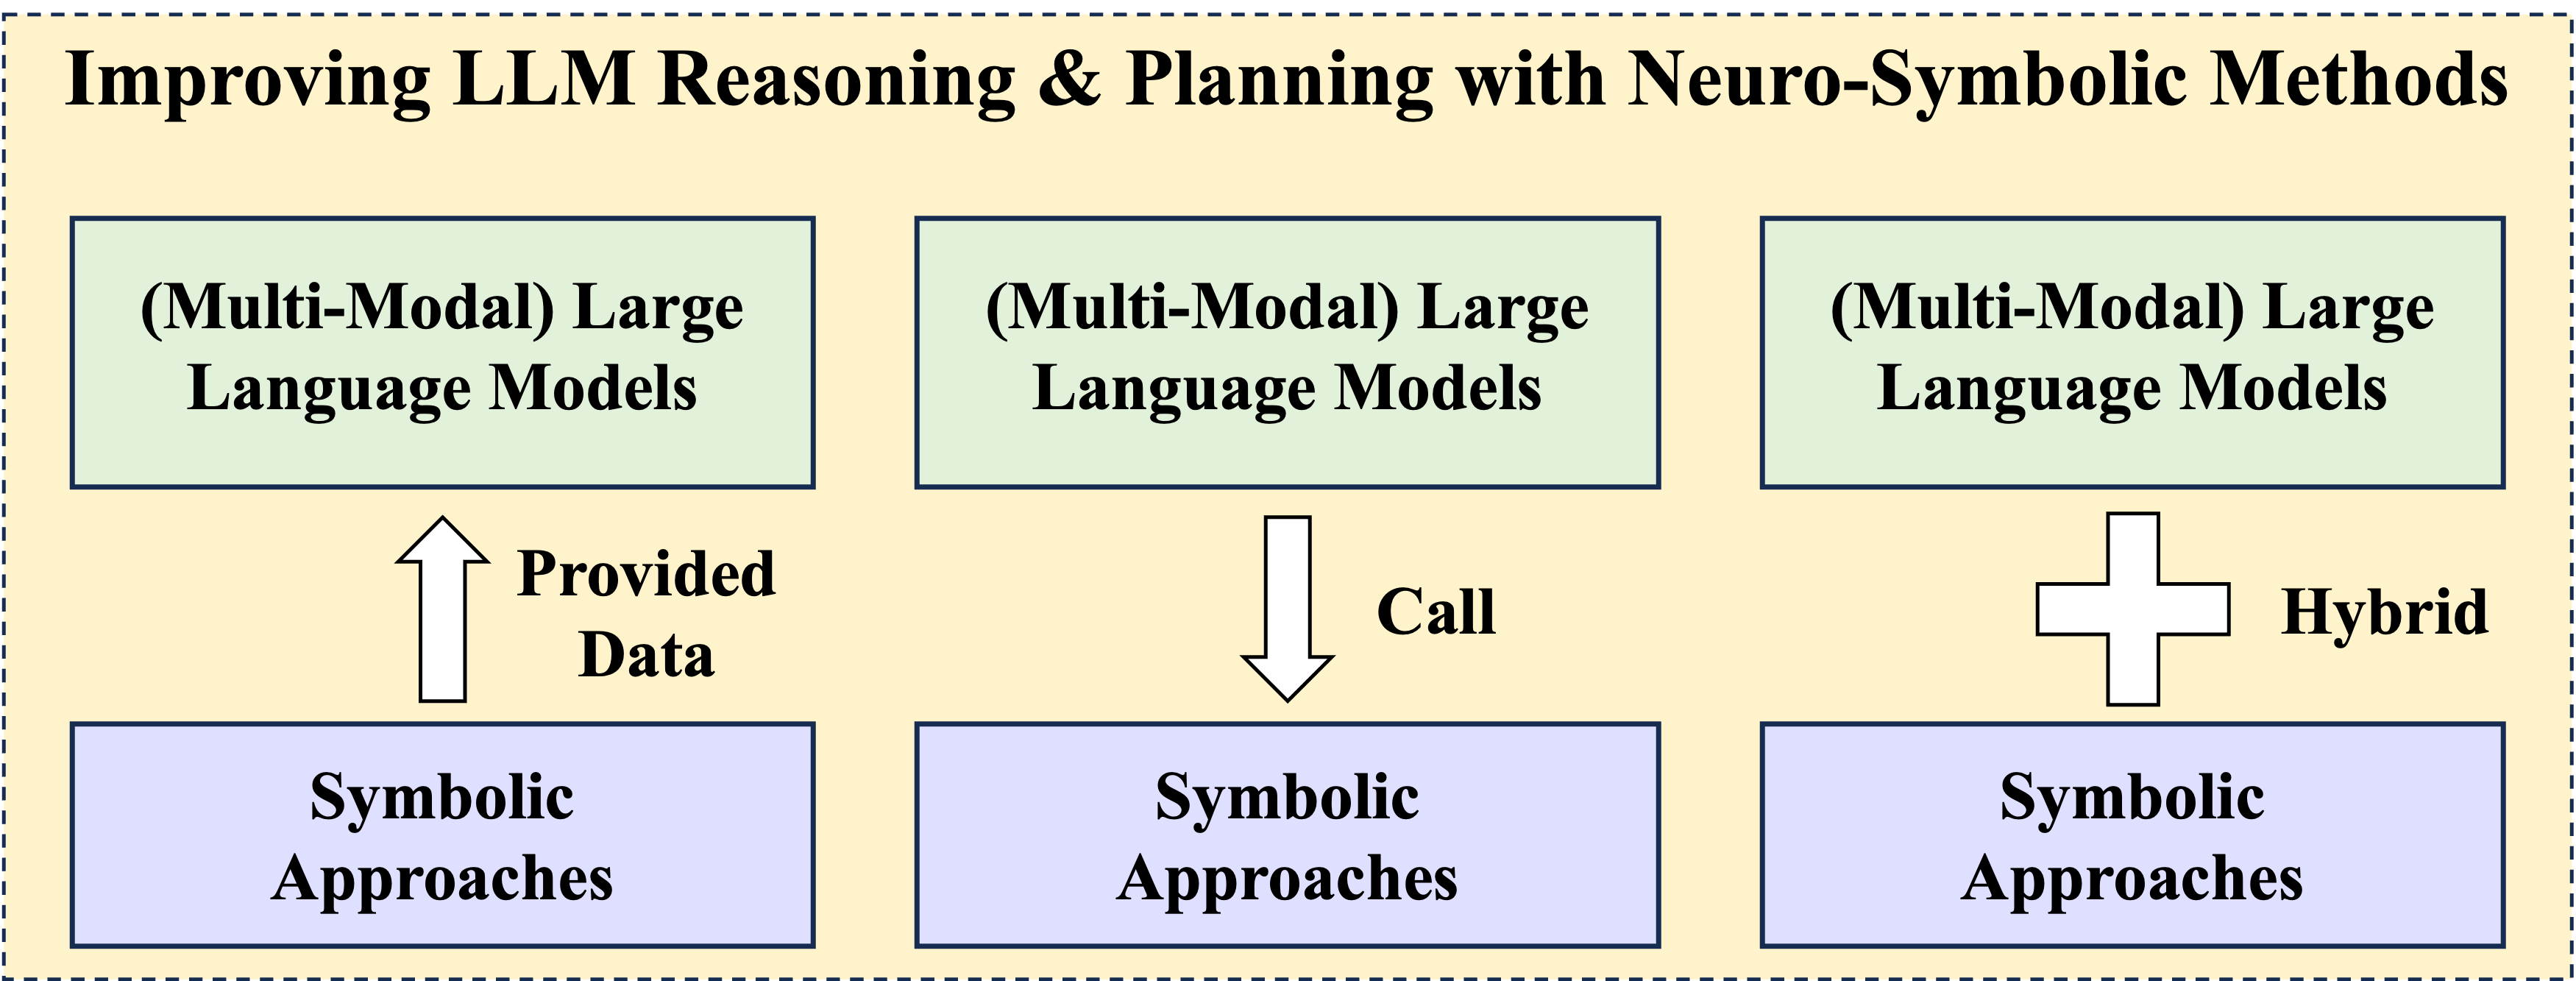
Awesome-LLM-Reasoning-with-NeSy
LAMDA-NeSy

汇总大语言模型时代神经符号学习的最新进展,涵盖一阶逻辑、逻辑编程、知识图谱与具身智能等方向,帮研究者快速跟进这个交叉领域的论文与资源。

神经符号学习+4具身智能 / VLA
335302025-06-19 11:31 UTC
LoRa
SMotlaq·C

面向 STM32 的 Ra-02/SX1278 LoRa 模块驱动库,基于 HAL 库封装,帮嵌入式开发者快速在 ARM 单片机上实现 LoRa 无线通信。
LoRa驱动+4LoRa / 无线电
33162v2.02026-10-23 09:52 UTC
meshpoint
KMX415·Python

基于树莓派和 SX1302/SX1303 集中器的开源 LoRa 基站,为 Meshtastic/MeshCore 提供多信道被动抓包、本地仪表盘和原生发射能力。

LoRa 基站+4LoRa / 无线电
326+1482026-10-27 17:59 UTC
pronto
ori-drs·C++

Pronto 是面向足式机器人的状态估计库,提供核心算法、ROS 封装和消息定义,帮助四足、双足机器人在行走中实时估计自身位姿与运动状态。

足式机器人+4ROS / 机器人框架
32652v0.2.12026-06-20 20:43 UTC
Event_based_VO-VIO-SLAM
arclab-hku·C++

港大开源的基于事件相机的视觉里程计、视觉惯性里程计与SLAM数据集,为事件相机在机器人和SLAM研究中的算法评测提供标准化数据。
事件相机+4ROS / 机器人框架
326262025-10-29 10:46 UTC
LaserMix
worldbench·Python

半监督 LiDAR 语义分割方法,通过激光混合策略利用少量标注数据训练 3D 点云分割模型,提升自动驾驶场景下的分割精度。

LiDAR语义分割+4自动驾驶
323212025-12-06 11:15 UTC
meshtastic-map
liamcottle·HTML

把通过 MQTT 收到的 Meshtastic LoRa 网状网络节点实时画在地图上,方便查看节点分布和覆盖范围。
LoRa 网状网络+3LoRa / 无线电
318872026-06-05 00:26 UTC
ruseon-core
RUSEGAL·Go

用 Go 写的边缘视频基础设施,面向安防监控场景,把 RTSP 摄像头接入、HLS/WebRTC 分发、fMP4 录制、时移回看和 AI 元数据管道打包在一起。
边缘视频+4单板机 / 边缘设备
318+89v2.1.52026-11-10 06:35 UTC
LoRaMesher
LoRaMesher·C++

为 LoRa 节点实现距离向量路由协议的 C++ 库,让 ESP32、Arduino 设备组成自组网,在无蜂窝网络环境下多跳转发消息。

LoRa 组网+4IoT / 固件
31685v1.0.02026-10-15 09:13 UTC
DeepStream
NVIDIA·C++

基于 GStreamer 和 TensorRT 的 GPU 加速实时视频与多传感器分析 SDK,可在边缘、本地和云端搭建多路视频 AI 推理流水线。

视频分析+4IoT / 固件
316+377v9.2.02026-11-10 05:37 UTC
hass_local_openai_llm
skye-harris·Python

把本地 OpenAI 兼容服务(llama.cpp、vLLM、Ollama 等)接入 Home Assistant,让智能家居助手用上自托管大模型做对话。

智能家居+4Agent 框架
309+3491.15.12026-11-10 09:42 UTC
apc-vision-toolbox
andyzeng·C++

MIT-Princeton 开源的 Amazon Picking Challenge 2016 视觉工具箱,用 RGB-D 卷积网络做物体分割和 6D 位姿估计,帮机器人完成抓取任务。

6D位姿估计+4ROS / 机器人框架
3081392025-10-14 03:27 UTC
solo-cli
GetSoloTech·Python

面向物理 AI 的命令行工具,把 VLA、VLM、WAM 等机器人多模态模型串起来,方便在 NVIDIA、Nebius 环境里做模型部署和对话机器人调试。

物理AI+4具身智能 / VLA
30244v1.0.02026-04-11 04:18 UTC
OmTrackVLA
om-ai-lab·Python

面向视觉-语言-动作模型(VLA)的可复现开源研究项目,聚焦目标跟踪类 VLA,提供训练与评测代码,方便复现和对比实验结果。

视觉语言动作模型+4具身智能 / VLA
289162026-07-21 05:58 UTC
awesome-edge-machine-learning
Bisonai·Python

一份边缘机器学习资源清单,汇总了研究论文、推理引擎、竞赛、书籍和线下活动,方便快速找到在嵌入式与移动端部署模型的相关资料。

边缘机器学习+4IoT / 固件
281572026-10-17 09:20 UTC
RoboRefer
Zhoues·Python

RoboRefer 是面向机器人场景的空间指代推理视觉语言模型官方实现,让机器人能理解「把左边那个杯子递给我」这类带空间关系的指令。

空间指代+4ROS / 机器人框架
270112025-12-16 08:22 UTC