关键词:三维重建

描述或关键词里包含「三维重建」的项目,共 113 个。找不到想要的?试试完整搜索。

用搜索引擎找 →
gaussian-splatting
graphdeco-inria·Python

3D Gaussian Splatting 的官方参考实现,用高斯点云做辐射场重建,实现实时可交互的逼真场景渲染。

3D高斯泼溅+43D 重建硬核
24457+253.5k2025-10-17 14:28 UTC
instant-ngp
NVlabs·Cuda

用多分辨率哈希编码把 NeRF、SDF 等神经图形基元的训练从几小时压到几秒,实时渲染三维场景。

神经辐射场+43D 重建硬核
17594+62.1kv2.02026-02-02 12:32 UTC
colmap
colmap·C++

从多张照片重建三维场景的 C++ 工具,集成了运动恢复结构(SfM)和多视图立体(MVS),可输出相机位姿与稠密点云。

三维重建+43D 重建进阶
13201+272.2kdatasets-eth3d-undistorted-v12026-11-10 08:51 UTC
Meshroom
alicevision·Python

基于节点的可视化编程工具箱,把照片一键重建为带纹理的 3D 模型,覆盖相机追踪、多视图立体和 HDR 成像等流程。

三维重建+43D 重建进阶
13083+161.2kv2025.1.02026-11-10 17:30 UTC
nerfstudio
nerfstudio-project·Python

一个面向 NeRF 与高斯泼溅的协作式训练与可视化工作室,把多视角照片转成三维场景,简化了从数据到渲染的完整流程。

NeRF+43D 重建硬核
12200+401.7kv1.1.52025-07-29 02:30 UTC
supersplat
playcanvas·TypeScript

基于 Web 的 3D Gaussian Splatting 编辑器,可在浏览器里直接查看、裁剪和编辑 3DGS 重建场景,省去本地装软件和格式转换的麻烦。

3D高斯泼溅+43D 重建进阶
10633+221.2kv3.7.02026-11-11 14:12 UTC
awesome-3D-gaussian-splatting
MrNeRF·Python

追踪 3D Gaussian Splatting 研究进展的论文与资源精选列表,帮你在快速爆发的 3DGS 领域里快速找到关键工作和实现代码。

3D高斯泼溅+43D 重建入门
9000+75572026-10-04 04:41 UTC
openMVG
openMVG·C++

多视图几何 C++ 库,为三维计算机视觉和运动恢复结构(SfM)提供基础算法,可做摄影测量与三维重建。

多视图几何+43D 重建进阶
6598+71.7kv2.12026-11-07 01:15 UTC
meshlab
cnr-isti-vclab·C++

开源的三维网格处理系统,支持网格编辑、简化、重建和点云处理,适合处理扫描或打印前的 3D 模型。

网格处理+43D 打印进阶
5909+4923MeshLab-2025.072026-11-02 18:56 UTC
gsplat
nerfstudio-project·Python

用 CUDA 加速高斯泼溅光栅化,让 3D 高斯场景的训练和渲染跑得更快,适合做三维重建与实时渲染。

高斯泼溅+43D 重建进阶
5892+201.0kv1.5.32026-09-19 07:16 UTC
brush
ArthurBrussee·Rust

用 Rust 实现的 3D 重建与高斯泼溅训练工具,让普通显卡也能跑三维重建,降低使用门槛。

3D重建+43D 重建进阶
5284+21345v0.3.02026-10-03 14:48 UTC
LightGlue
cvg·Python

LightGlue 是一个基于 Transformer 的轻量级局部特征匹配网络,速度快、精度高,适合 SLAM、三维重建和位姿估计等需要实时图像匹配的场景。
特征匹配+4论文复现
4871+5579v0.22026-10-25 23:32 UTC
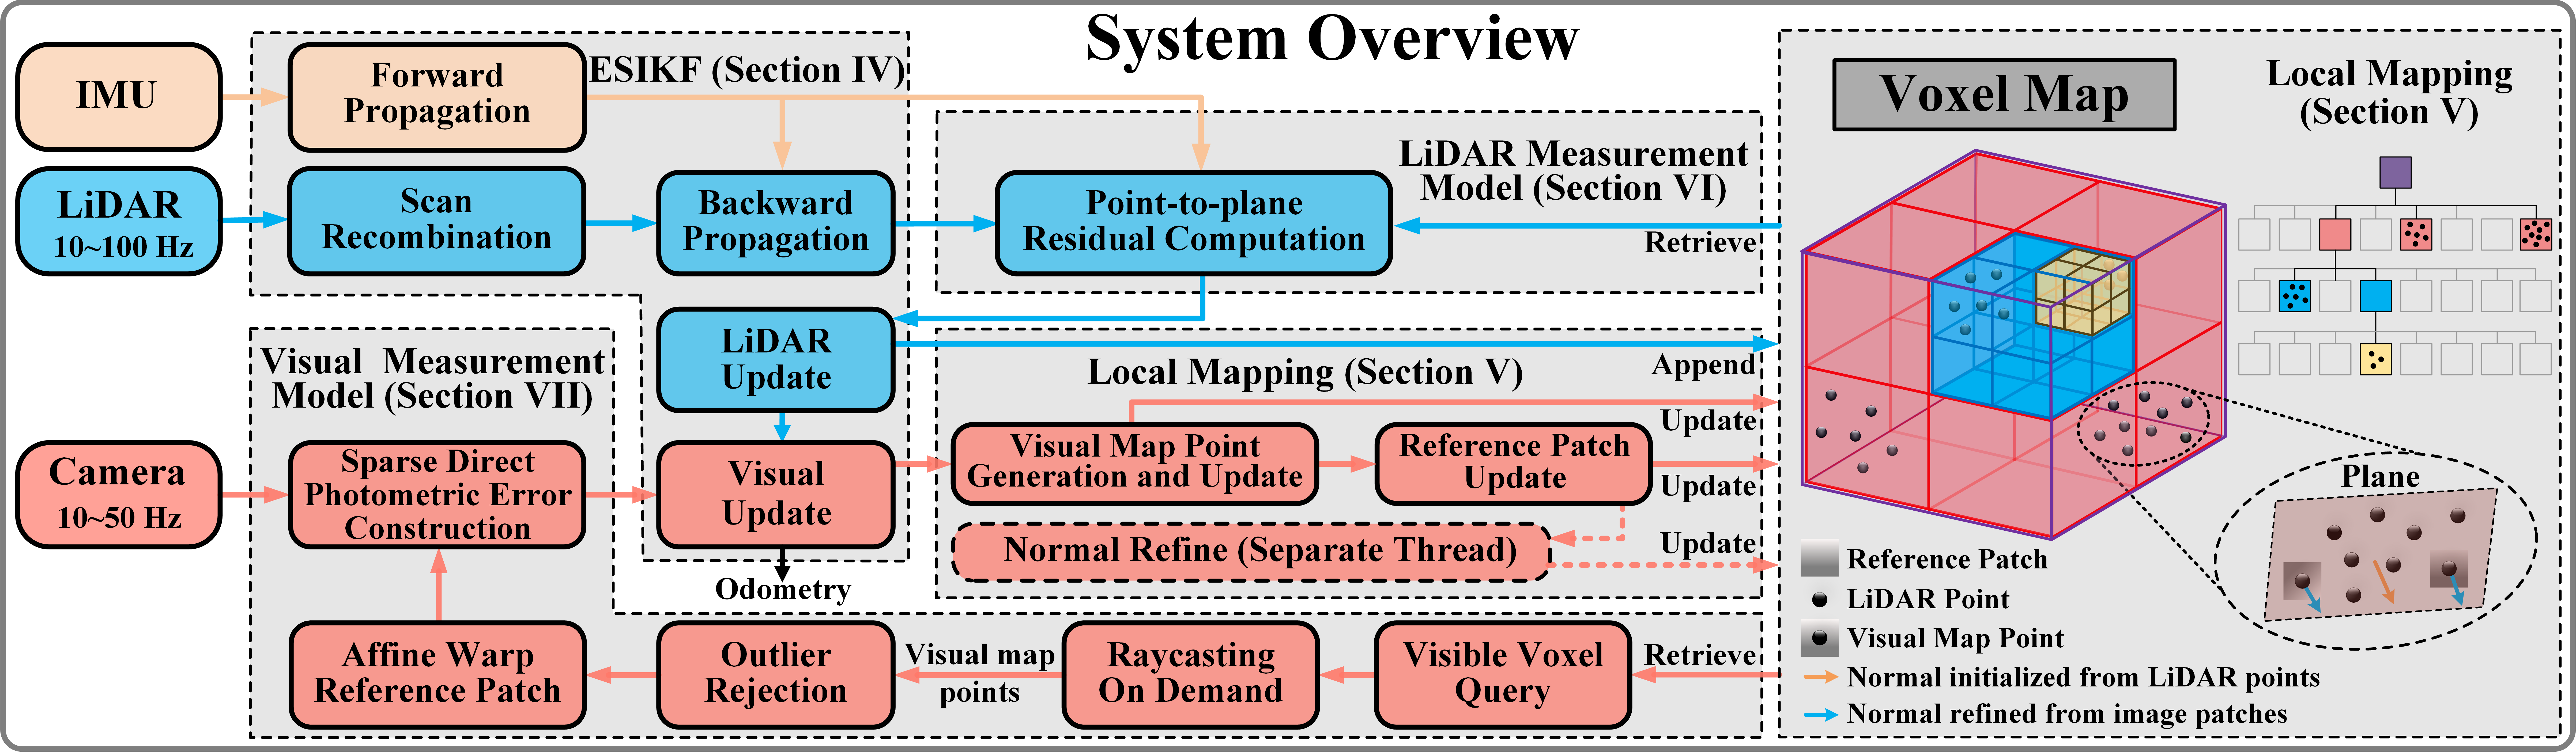
FAST-LIVO2
hku-mars·C++

面向机器人与无人机的激光雷达-惯性-视觉紧耦合里程计,实时输出高精度位姿与彩色点云,支撑三维重建与SLAM。
激光惯性视觉里程计+43D 重建
4866+188902026-03-08 15:40 UTC
openMVS
cdcseacave·C++

开源的多视图立体视觉重建库,把稀疏点云补成稠密点云、网格和纹理模型,是三维重建流水线里做稠密重建的常用组件。

多视图立体+43D 重建
4190+2992v2.4.02026-11-10 21:23 UTC
LichtFeld-Studio
MrNeRF·C++

一个原生桌面应用,把 3D Gaussian Splatting 场景的训练、查看、编辑、自动化和导出都集成在一起,省去在多个工具间来回切换的麻烦。

3D高斯泼溅+43D 重建
3988+13514v0.5.4.22026-11-11 12:41 UTC
map-anything
facebookresearch·Python

Meta 开源的通用前馈式三维重建模型,能从单张或多视角图像直接恢复带真实尺度的三维几何,省去传统 SfM 的繁琐标定与优化流程。

三维重建+43D 重建
3901+10292v1.1.32026-08-07 19:34 UTC
OpenSfM
mapillary·Python

开源的运动恢复结构(SfM)流水线,从多张照片自动重建三维场景和相机位姿,适合做摄影测量与三维建模。

三维重建+43D 重建
3819+1899v0.5.12026-11-02 09:15 UTC
AliceVision
alicevision·C++

开源的三维计算机视觉框架,提供摄影测量、多视图立体、相机跟踪和全景拼接等算法,可从照片重建三维模型。

三维重建+43D 重建
3535+6875v3.3.02026-11-11 13:48 UTC
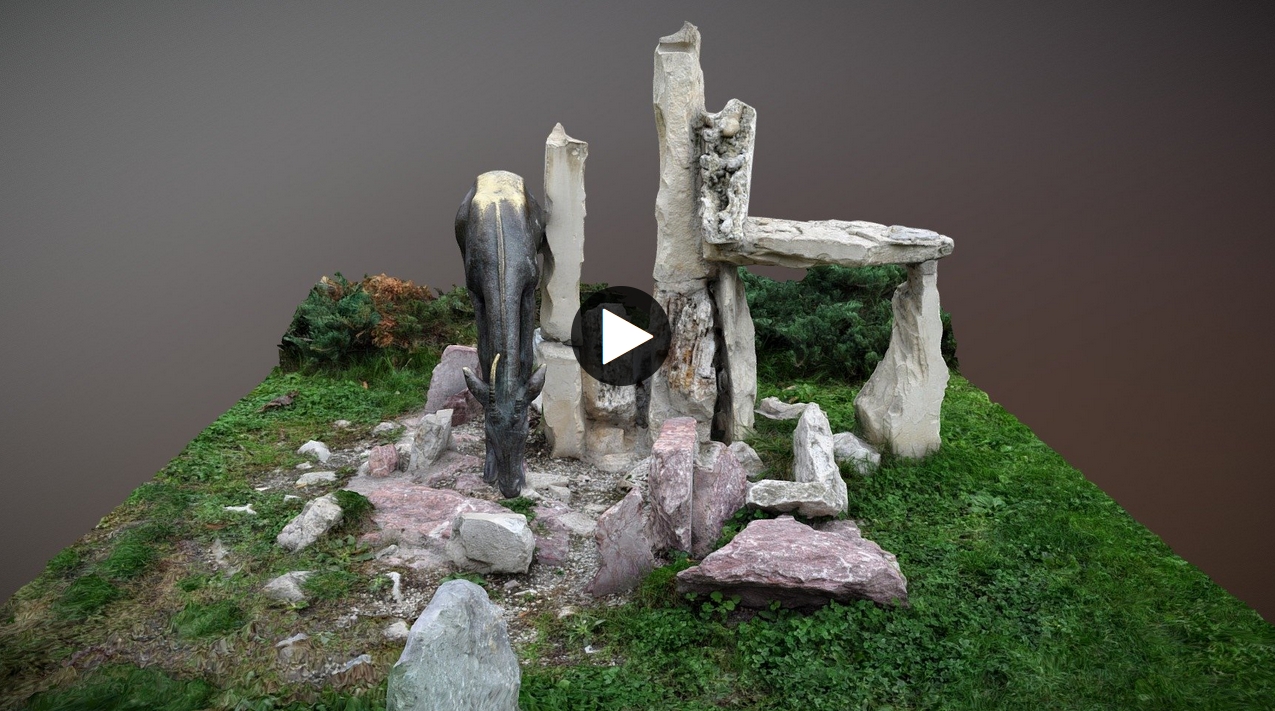
UnityGaussianSplatting
aras-p·C#

在 Unity 里直接渲染和查看 3D Gaussian Splatting 重建结果,省去自己写渲染管线的麻烦,适合做三维场景可视化。
高斯泼溅+33D 重建
3461483v2.0.02026-11-02 15:59 UTC
pyslam
luigifreda·Python

一套 Python/C++ 混合的视觉 SLAM 流水线,支持单目、双目和 RGB-D 相机,集成多种特征提取、回环检测、深度预测与语义分割,用于三维重建和场景理解。
视觉SLAM+43D 重建
34375512026-10-25 13:16 UTC
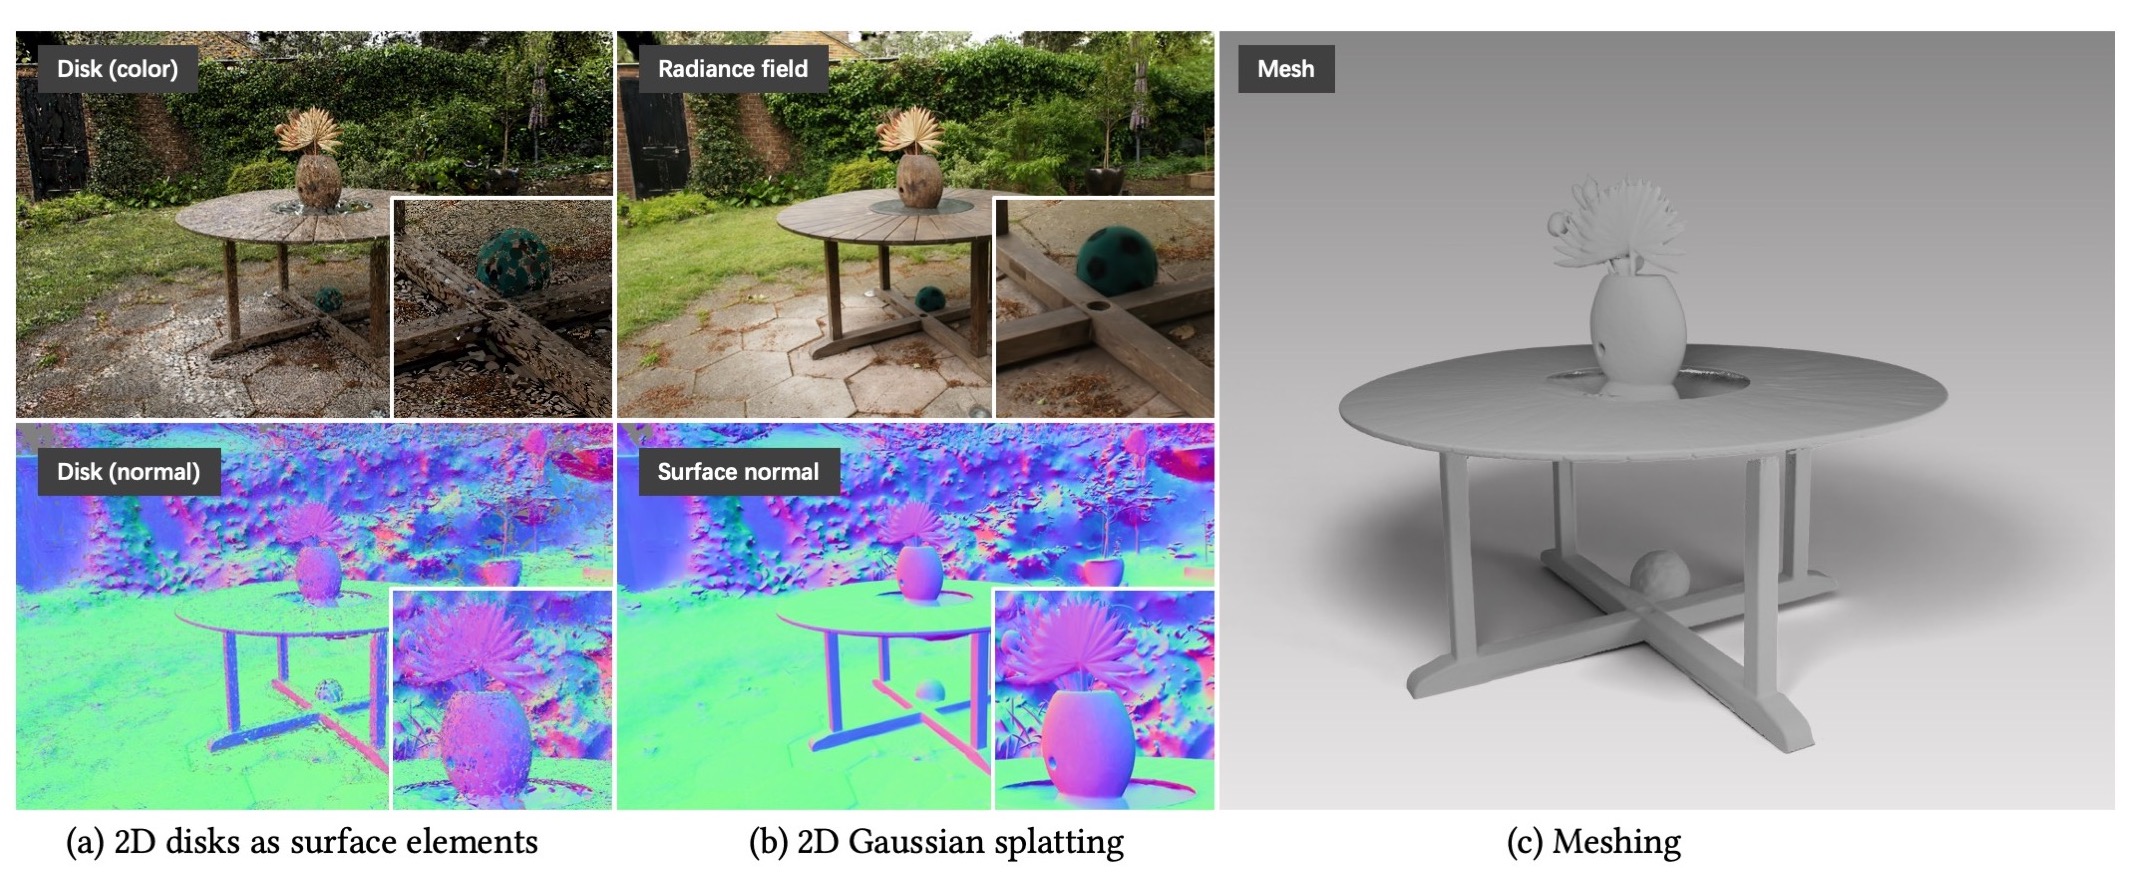
2d-gaussian-splatting
hbb1·Python

用 2D 高斯面片做辐射场重建,能同时合成新视角并输出几何精确的表面,解决了传统 3DGS 重建表面粗糙、几何不准的问题。

2D高斯泼溅+43D 重建
3332+13372026-08-25 18:36 UTC
MASt3R-SLAM
rmurai0610·Python

基于 MASt3R 三维重建先验的实时稠密 SLAM 系统,能在单目视频流中同步完成相机位姿估计与稠密三维重建,适合机器人和 AR 场景。

稠密SLAM+4ROS / 机器人框架
3244+73812025-11-09 07:36 UTC
MoGe
microsoft·JavaScript

从单张开放域图像估计深度、法线和相机参数的几何模型,CVPR'25 Oral 工作,可用于单目三维重建与场景理解。

单目几何估计+43D 重建
3145+102512026-10-31 00:44 UTC
GaussianSplats3D
mkkellogg·JavaScript

基于 Three.js 的 3D 高斯泼溅渲染实现,能在浏览器里直接加载和实时查看高斯泼溅重建出的三维场景。

高斯泼溅+43D 重建
2942379v0.4.72025-10-19 22:58 UTC
Slicer
Slicer·C++

跨平台开源医学影像可视化与计算软件,支持CT、神经影像等数据处理,可用于图像引导治疗和3D打印建模。

医学影像+43D 打印
2721+11807docs-resources2026-11-11 11:41 UTC
r3live
hku-mars·C++

实时紧耦合激光雷达-惯性-视觉里程计与建图系统,输出带RGB颜色的稠密点云和网格,适合无人机、机器人在复杂场景下做鲁棒SLAM与三维重建。
激光雷达SLAM+43D 重建
2488487R3LIVE_V1.02025-12-04 08:57 UTC
ooosplat
ooolabdev·Rust

一键把视频和图片转成 3D Gaussian Splatting 模型的本地桌面应用,不用命令行和云端,适合快速做三维重建。

三维重建+43D 重建
2473+2142940.7.12026-11-11 03:40 UTC
ScanNet
ScanNet·C

提供室内场景的 RGB-D 扫描数据集与标注工具,用于训练和评测三维重建、语义分割等视觉模型。

RGB-D 数据集+43D 重建
23613742025-11-03 12:14 UTC
spirula-studio
harry7557558·C++

跨厂商 3D 高斯泼溅训练器,能把视频转成 splat 再生成网格,支持 Vulkan 或 CUDA 后端,并带量化训练加速。

3D高斯泼溅+43D 重建
2322+108222v2026.10.302026-11-11 05:27 UTC
vipe
nv-tlabs·Python

从视频中估计相机位姿、深度和相机内参的 3D 感知引擎,为几何三维重建与空间理解提供基础数据。

视频位姿估计+4视觉定位 / SLAM
2200+13181v1.2.02026-11-05 23:50 UTC
awesome-NeRF-and-3DGS-SLAM
3D-Vision-World

汇总 NeRF 与 3D Gaussian Splatting 在 SLAM 和机器人领域的论文、视频与代码,方便快速跟进隐式表示与三维重建的同步定位建图研究。

NeRF+43D 重建
2162+11502026-11-11 05:52 UTC
Kimera-VIO
MIT-SPARK·C++

基于视觉惯性里程计的实时 SLAM 系统,能在 CPU 上完成定位、建图并生成三维网格,适合机器人与状态估计场景。

视觉惯性里程计+4ROS / 机器人框架
1937476v5.02026-08-06 21:51 UTC
3dv_tutorial
mint-lab·CMake

面向所有人的 3D 视觉入门教程,用 OpenCV 和 CMake 带你动手实现相机标定、图像校正、视觉里程计、视觉 SLAM 与三维重建等几何视觉核心算法。

三维重建+43D 重建
1826337misc2026-05-17 23:29 UTC
gaustudio
GAP-LAB-CUHK-SZ·Jupyter Notebook

模块化 3D Gaussian Splatting 框架,把训练、渲染、数据集和评估拆成可替换组件,方便做多视角重建与新视角合成的实验对比。

高斯泼溅+43D 重建
17681022025-11-05 08:26 UTC
FAST-LIVO
hku-mars·C++

紧耦合的稀疏直接法激光雷达-惯性-视觉里程计,为机器人和自动驾驶提供快速、高精度的实时位姿估计与三维建图。

激光视觉惯性里程计+43D 重建
16652702025-09-12 17:47 UTC
Magic123
guochengqian·Jupyter Notebook

用单张图片生成高质量 3D 物体的 PyTorch 实现,结合 2D 与 3D 扩散先验,解决单图三维重建中几何与纹理质量不足的问题。

单图三维生成+43D 生成
162196v0.1.22026-07-06 02:45 UTC
Photogrammetry-Guide
mikeroyal·Python

一份摄影测量入门与资源指南,梳理从无人机航拍、激光雷达到多视图立体的三维重建流程,覆盖测绘、建筑、农业、机器人和考古等应用场景。

摄影测量+43D 重建
15361102025-06-27 02:10 UTC
ABot-Recon
amap-cvlab·Python

仅凭视频输入就能做流式三维重建,重点解决长时序场景下局部上下文丢失的问题,适合在线建图与SLAM类应用。

三维重建+43D 重建
1453+56862026-10-16 10:02 UTC
mvsplat
donydchen·Python

从稀疏多视角图像前馈式重建 3D 高斯,用代价体积做几何匹配,无需逐场景优化就能快速合成新视角。

三维重建+43D 重建
1322862026-05-06 04:10 UTC
SoftRas
ShichenLiu·Python

可微分渲染器 SoftRas 的官方实现,把光栅化过程变得可导,让基于图像的三维重建和几何推理能端到端训练。
可微分渲染+43D 重建
12991592025-11-24 06:47 UTC
FastGS
fastgs·Python

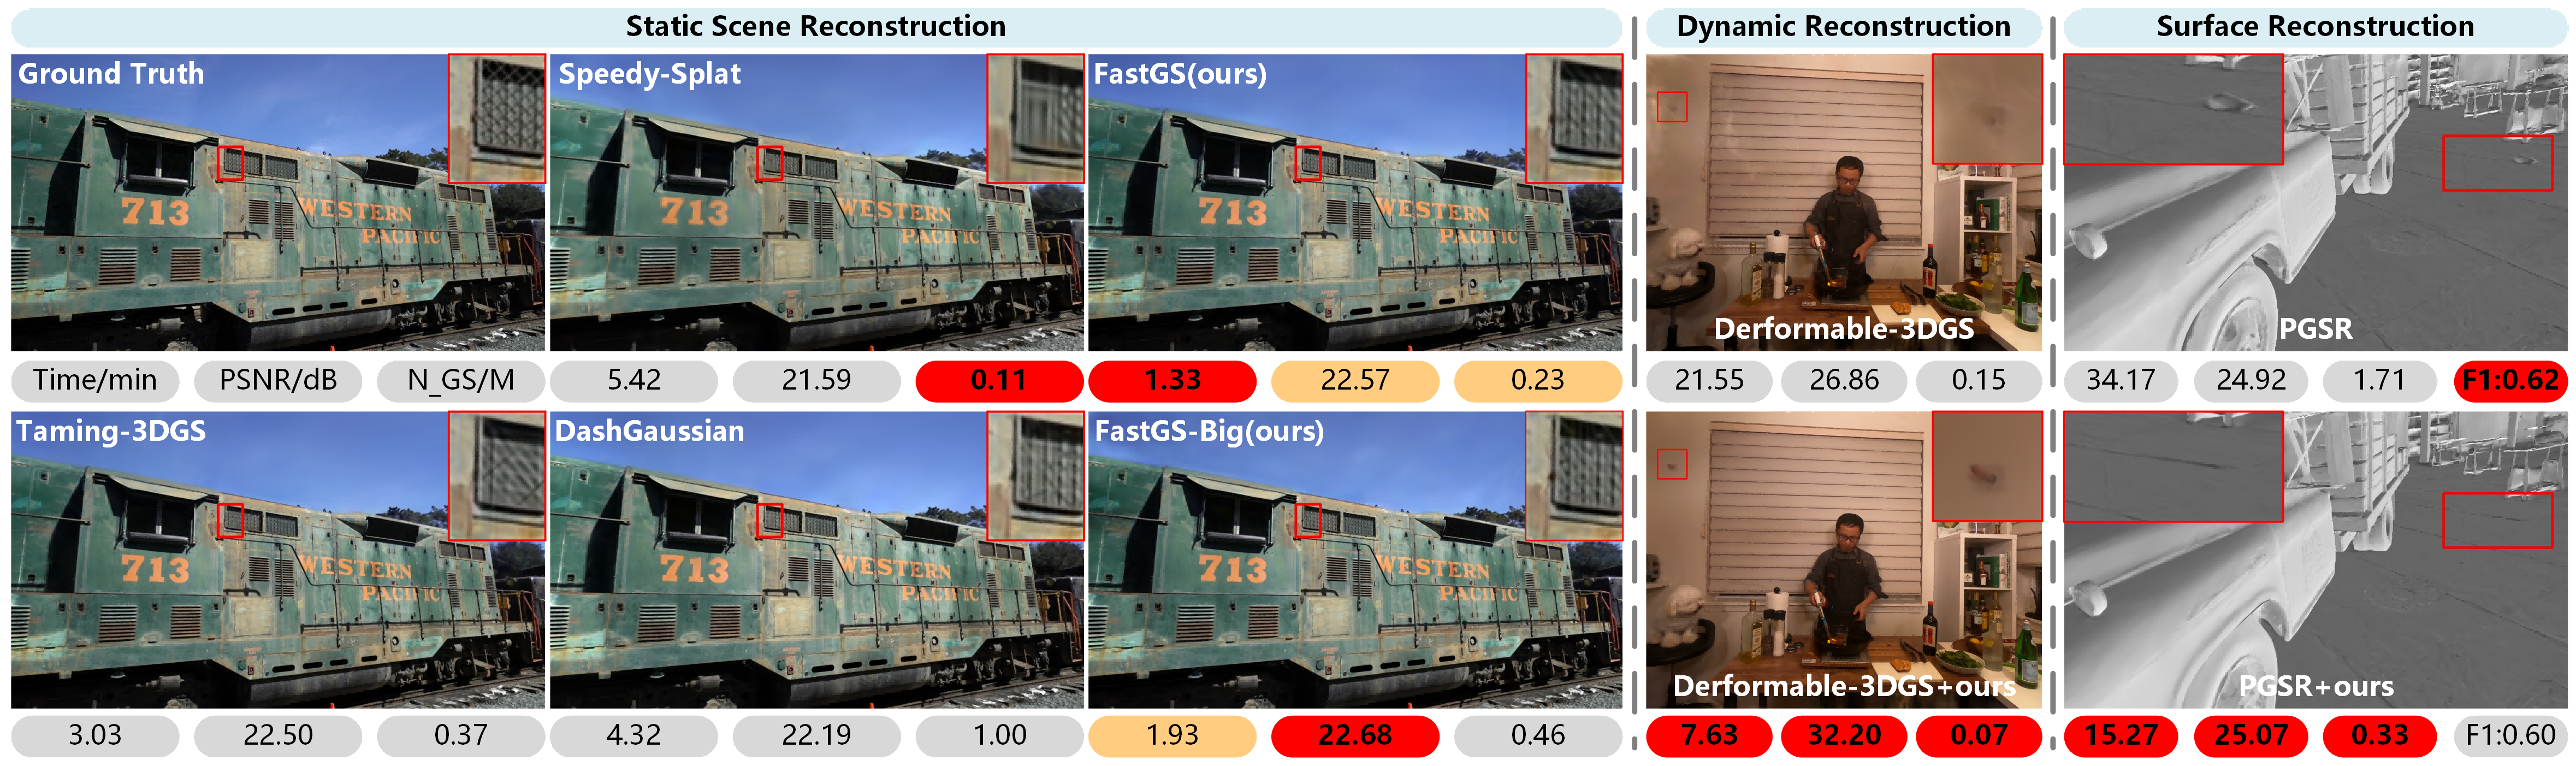
FastGS 是 CVPR 2026 收录的 3D Gaussian Splatting 加速训练方案,能在约 100 秒内完成 3DGS 训练,大幅缩短三维重建的迭代时间。

3D高斯泼溅+33D 重建
12931282026-03-23 14:19 UTC
CityGaussian
Linketic·Jupyter Notebook

用高斯泼溅做城市级大场景三维重建,通过细节层次(LOD)策略兼顾高质量渲染与训练效率,支持新视角合成。

高斯泼溅+43D 重建
1282110CityGaussian_V2.02026-08-16 13:02 UTC
TensoRF
apchenstu·Python

用张量分解来建模和重建辐射场,把 NeRF 的显存占用和训练时间大幅压下来,同时保持渲染质量。
辐射场+43D 重建
12381562025-06-19 20:12 UTC
HunyuanWorld-Mirror
Tencent-Hunyuan·Python

腾讯混元开源的通用三维重建模型,能从单图或多视图快速还原三维场景,面向图像转 3D 与世界模型生成等任务。

三维重建+43D 重建
12241242026-05-27 03:22 UTC
PromptDA
DepthAnything·Python

用提示(如稀疏深度点或相机位姿)引导单目深度估计,输出高精度、尺度一致的深度图,用于三维重建和机器人抓取。

深度估计+43D 重建
1183742026-01-29 16:53 UTC
mvs-texturing
nmoehrle·C++

从多视角立体图像给三维重建模型自动生成纹理贴图,解决重建网格缺少真实感表面外观的问题。

纹理贴图+43D 重建
11123712026-03-11 18:53 UTC
SurroundOcc
weiyithu·Python

用多相机图像预测自动驾驶场景的三维占据栅格,输出带语义的稠密体素重建,解决纯视觉感知中遮挡与几何结构难以还原的问题。
占据预测+43D 重建
10891352025-06-20 12:47 UTC
SyncDreamer
liuyuan-pal·Python

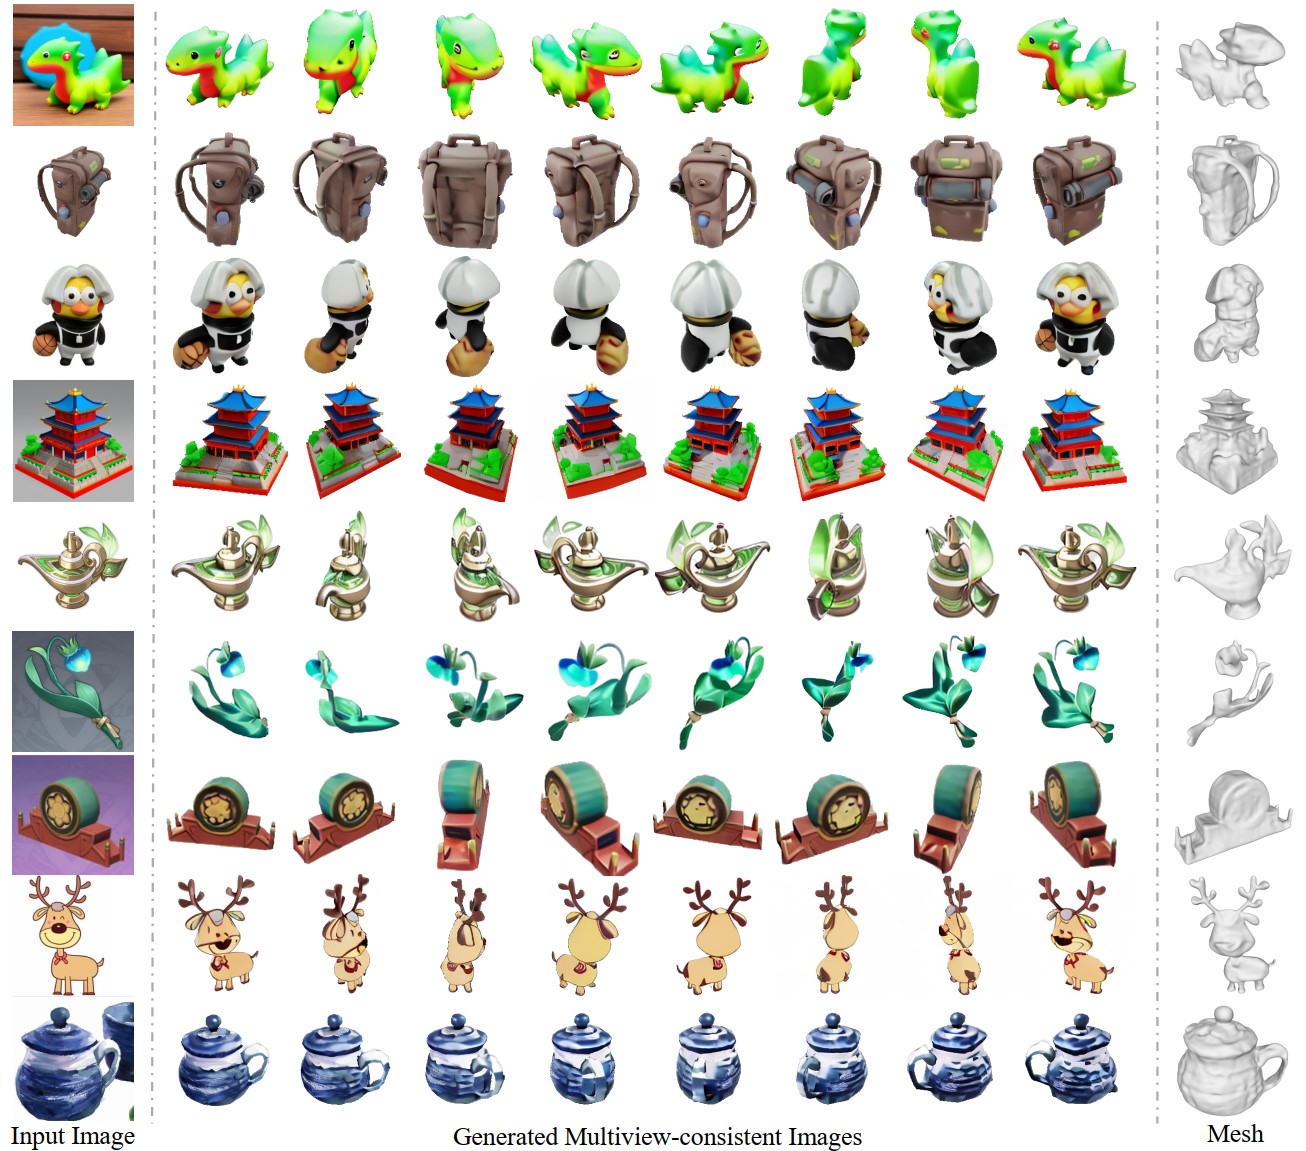
从单张图片生成多视角一致图像,用于三维重建的扩散模型,解决单视图生成多视图时视角不一致的问题。
三维重建+43D 重建
1046492025-10-26 16:16 UTC
Skyfall-GS
jayin92·Python

用卫星影像合成可沉浸漫游的 3D 城市场景,结合 3DGS 与扩散模型补全视角,解决大范围城市三维重建数据不足的问题。

三维重建+43D 重建
10411172026-09-26 17:00 UTC
SegAnyGAussians
Jumpat·Jupyter Notebook

把 Segment Anything 的 2D 分割能力迁移到 3D 高斯泼溅场景,实现无需逐场景训练的三维物体分割,适合做 3D 重建后的语义编辑与标注。

3D分割+43D 重建
1009802026-08-02 15:56 UTC
NKSR
nv-tlabs·Cuda

从稀疏或带噪声的点云重建高质量三维表面,基于神经核场方法,适合三维重建与图形学研究。

三维重建+43D 重建
1006732026-08-25 05:22 UTC
limap
cvg·C++

用点、线、面、消失点等结构化几何特征做三维视觉建图、定位和 SfM 的 C++ 工具箱,弥补纯点特征在低纹理场景下的不足。

三维重建+43D 重建
910102v2.0.02026-09-30 08:43 UTC
VGGT-Long
DengKaiCQ·Python

把 VGGT 扩展到公里级场景的官方实现,解决超长序列三维重建中显存和尺度爆炸的问题,能处理大规模空间数据。

三维重建+43D 重建
910622026-03-20 08:54 UTC
3DGS-to-PC
Lewis-Stuart-11·Python

把 3D Gaussian Splatting 场景转换成稠密点云,方便后续做测量、编辑和点云处理,省去从零重建的麻烦。

三维重建+43D 重建
819702025-11-02 06:01 UTC
invesalius3
invesalius·Python

开源三维医学影像重建软件,可读取 DICOM 与断层扫描数据,完成分割并生成三维模型,用于术前规划与影像分析。

医学影像+4医学影像
816+1460v3.1.999982026-11-11 16:35 UTC
LongSplat
NVlabs·Python

面向随手拍摄的长视频,无需相机位姿即可稳健重建 3D 高斯泼溅场景,解决长序列位姿漂移和重建不稳的问题。

3D高斯泼溅+43D 重建
815502026-01-19 14:58 UTC
acezero
nianticlabs·Python

用神经网络学习多视角一致的隐式场景表示,从一组图像中估计相机参数,实现无需传统匹配流程的稀疏重建与相机定位。

运动恢复结构+43D 重建
810562025-11-10 09:42 UTC
SAX-NeRF
caiyuanhao1998·Python

基于结构感知的稀疏视角 X 射线三维重建工具箱,用 Transformer 和 NeRF 从少量 X 光片重建 CT 体积并合成新视角,降低辐射采样需求。

稀疏视角重建+43D 重建
810442026-06-24 18:42 UTC
histopia
oncologylab·Python

把组织切片图像做空间拓扑重建和切片间对齐,为空间组学分析提供三维组织坐标,解决连续切片难以配准的问题。
空间组学+43D 重建
773+16pages-demo-three-mouse-presentation-v12026-10-13 02:56 UTC
LoG
zju3dv·Python

用高斯层级表示做三维重建和新视角合成,能从多视角图像重建可实时渲染的场景,适合需要高质量渲染的 3D 视觉任务。

三维重建+43D 重建
770422026-09-15 07:34 UTC

共 113 个,这里展示前 60 个。