C++
476 个项目 · 全站第 4 / 91推理引擎、GPU 算子与高性能后端的实现语言,追求延迟和吞吐时基本在这里。
主要方向推荐一个 C++ 项目
按一级分类统计;另有 3 个项目尚未分类全部项目 476
按 star 排序 · 第 8 / 10 页把浮点数和整型数组压缩成紧凑格式,同时支持高速随机访问,适合科学计算和数据可视化场景下的大规模数值数据存储与读取。

基于并行图计算的高性能向量数据库,用于存储和检索 embedding 向量,支撑语义搜索与 LLM 应用。
基于 LIO-SAM 改造的激光惯性 SLAM 方案,支持 6 轴 IMU 和 GNSS 融合,解决低成本 6 轴 IMU 无法直接跑原版 LIO-SAM 的问题。
用 C 和 CUDA 写的 YOLO 目标检测框架,能在本地训练和推理,适合需要轻量、可嵌入的实时检测场景。
把 7-zip 的压缩解压能力封装成简洁的 C++ 静态库接口,省去直接调用 7-zip 动态库的麻烦,支持多种压缩格式和加密压缩包。
轻量级无损文件压缩优化工具,能对 JPEG、PNG、ICO、EPUB、FB2 等格式做无损瘦身,适合打包发布前批量减小体积。
C++ 编写的三维几何处理 SDK,提供网格布尔运算、修复、简化、重网格化、偏移、点云三角化和 ICP 配准,并带 Python、C#、C 和 JavaScript 绑定。
开源 11B 参数的多模态视觉语言模型,专攻长视频和实时流式视频理解,可用于视频问答等场景。
基于 Whisper 的端侧语音转文字应用,支持 100 多种语言,用 Compose Multiplatform 同时覆盖 Android 和 iOS,全程本地推理不上传云端,适合注重隐私的转写场景。

可嵌入内存文档数据库,自带高层查询构建器,支持向量、全文和混合检索,适合在应用内直接做 RAG 与相似度搜索。
快速、鲁棒且可扩展的点云配准库,支持 LiDAR、RGB-D 等 3D 数据,并提供 ROS2 SLAM 示例,用于解决三维建图与定位中的配准问题。
一套 TensorRT C++ API 实战教程,演示如何用 C++ 加载 ONNX 模型并构建高性能推理引擎,适合想在工程里落地 GPU 推理的开发者。
基于 ggml 的 C++ 语音推理运行时,统一跑 Cohere Transcribe、Parakeet TDT、Voxtral、Canary 等多语言 ASR 与 TTS 模型,还带通用强制对齐。

C++ 编写的机器学习框架,同时支持深度学习与传统算法,可加载 ONNX 模型,适合在 C++ 项目中集成训练与推理能力。
基于 libmpv 和 ImGui 的跨平台桌面播放器,支持音视频播放,界面轻量,适合想要简洁本地播放体验的用户。
基于 FAST-LIO2 扩展的激光 SLAM 系统,集成动态点去除、多会话建图、对象级更新与在线重定位,面向真实场景的长期建图与定位。
给 React Native 应用提供 iOS 和 Android 统一的剪贴板读写接口,省去自己桥接原生代码的麻烦。
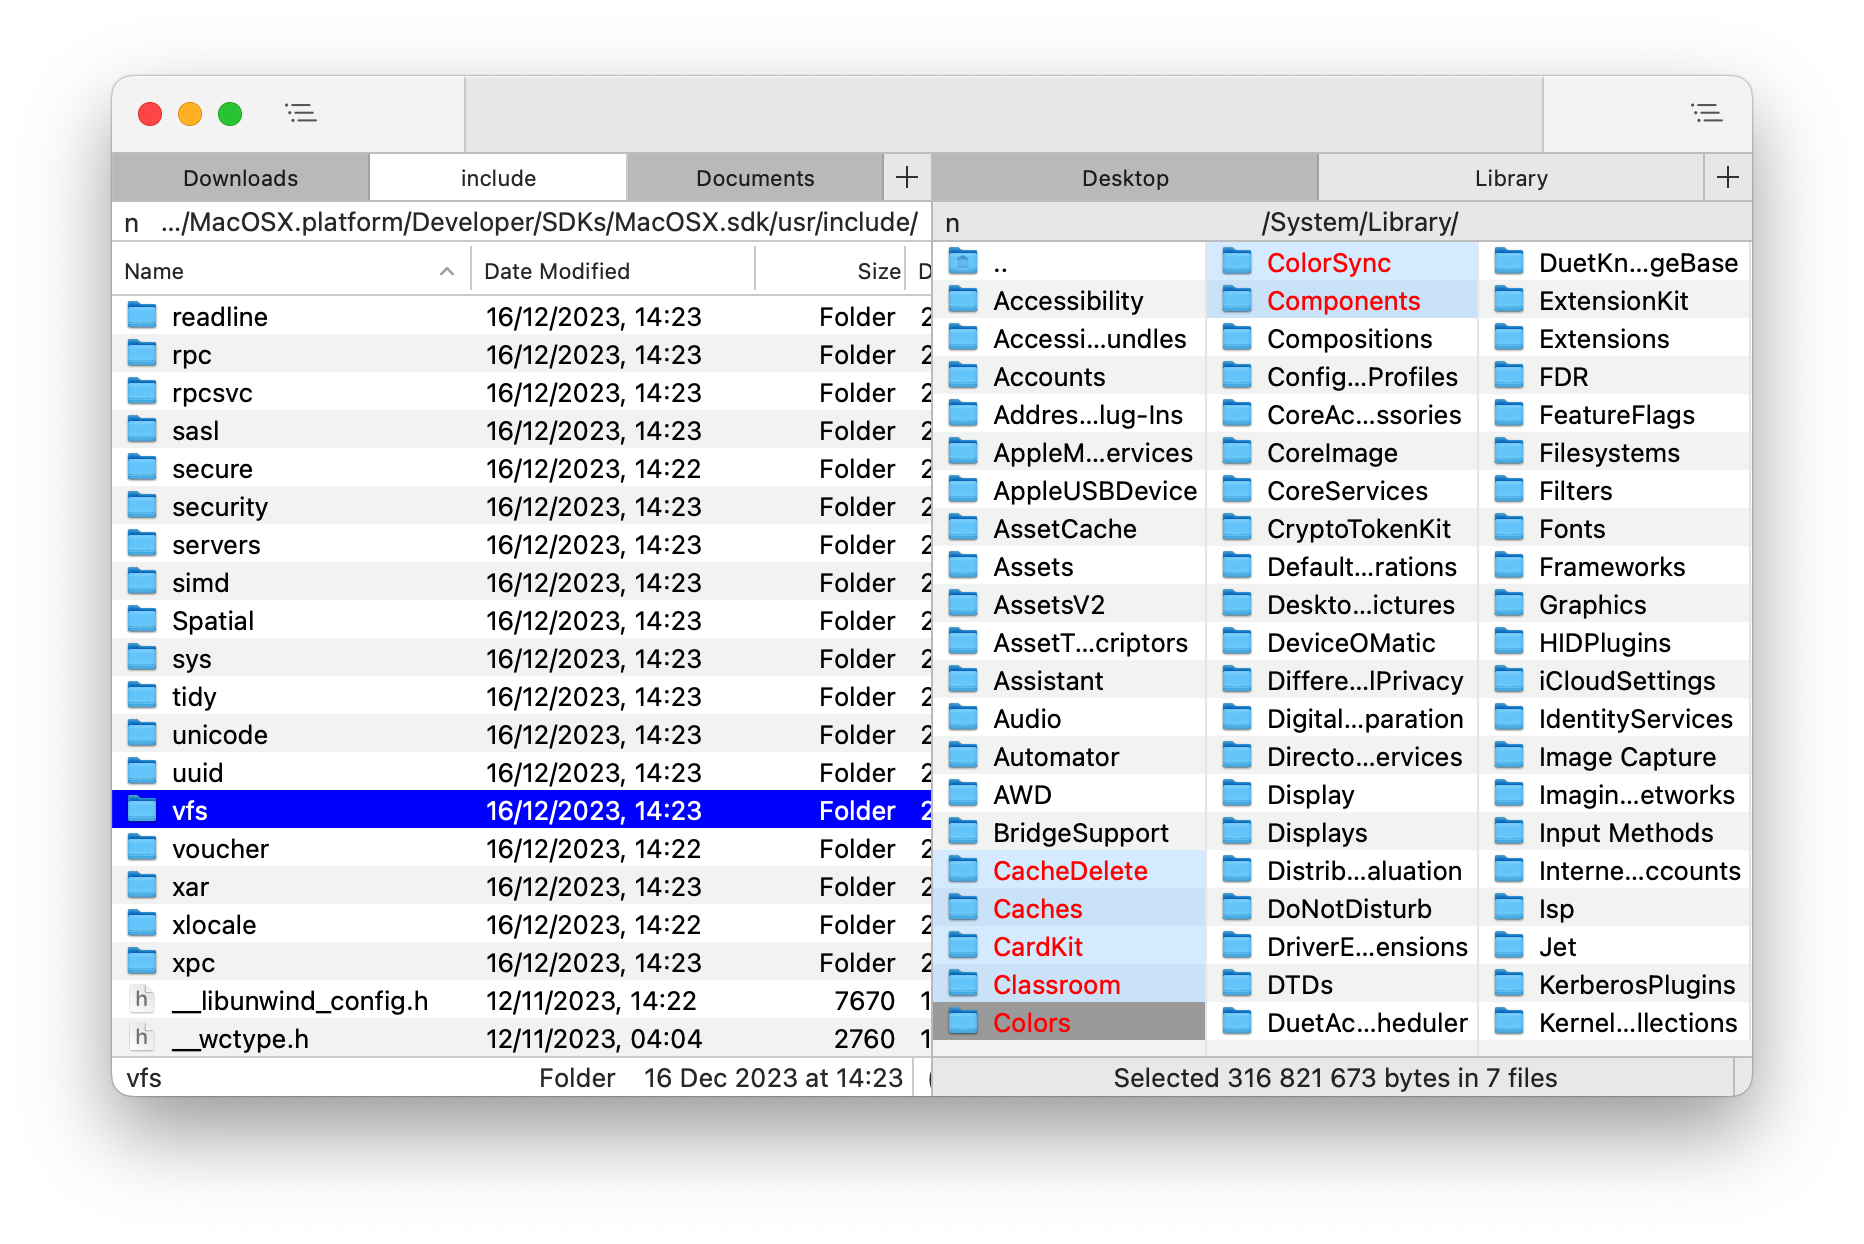
Mac 上的双栏文件管理器,内置终端模拟器和虚拟文件系统,方便在左右两个面板间高效浏览、复制和整理文件。
基于 NVIDIA GPU 加速的 3D 场景重建工具,为 ROS2 机器人提供 Nav2 局部代价地图,让机器人在 Jetson 上实时构建三维环境并用于导航避障。
X-VLA 是 ICLR 2026 论文的官方实现,用软提示 Transformer 构建可扩展的跨具身视觉-语言-动作模型,让同一套策略能迁移到不同机器人本体上做操作任务。
面向大规模列式数据集的可扩展文件格式,用 C++ 实现,支持压缩与编码,适合机器学习训练和数据分析场景下的高效存储。
用 C++ 把 YOLOv8 模型部署到 TensorRT 上做高性能推理,适合需要低延迟目标检测的工程落地场景。
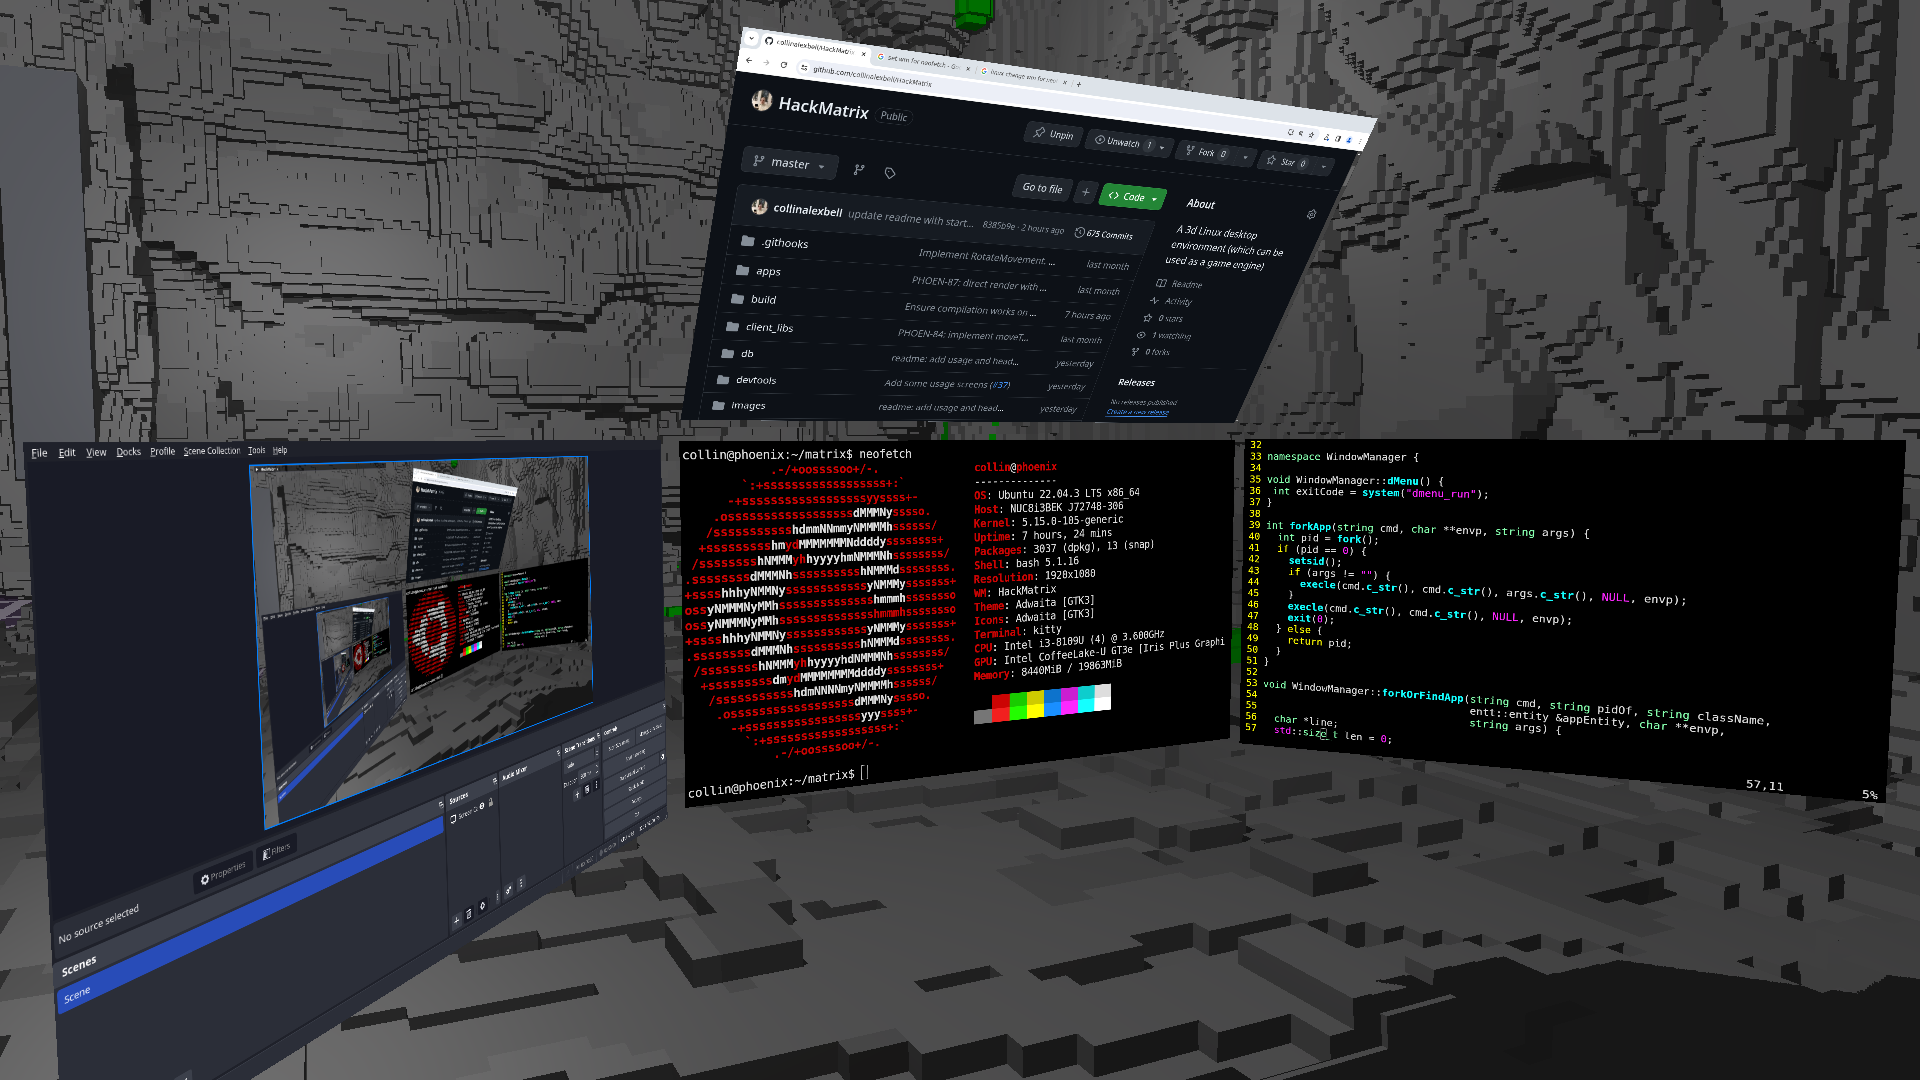
一个用 C++ 编写的 3D Linux 桌面环境,把窗口管理做成三维空间布局,适合想折腾新奇桌面体验的 Linux 用户。项目已归档,不再维护。

基于 Qt C++ 的跨平台局域网文件传输应用,通过 TCP/UDP 在设备间直接互传文件,无需依赖云服务或外网。
轻量级 C++17 单头文件库,用于读写 PLY 3D 网格格式,适合在图形和视觉项目里快速集成模型导入导出。
基于 YOLO12 的 AI 瞄准辅助,支持所有 FPS/TPS 游戏,通过 TensorRT、CUDA 或 DirectML 在 GPU 上推理,并配合 Arduino、KMBox 等硬件实现鼠标控制。
纯 C++ 实时单目多人 3D 全身重建,输出带手部 70 关节骨架的 BVH 动作捕捉数据,ONNX + ggml 推理无需 Python。
跨平台 C++ 剪贴板库,统一封装 Windows、macOS 和 Linux 的剪贴板接口,让程序能方便地读写文本、图片等剪贴板内容。
以惯性导航为核心的实时 GNSS-视觉-惯性融合定位系统,在 GNSS 信号遮挡或退化场景下仍能保持稳健的位姿估计,适合城市峡谷和户外机器人导航。
Xilinx 官方运行时库,让 AIE 和 FPGA 加速卡在 Linux 上跑起来,提供驱动、用户态 API 和编译工具链,方便把 AI 负载卸载到 Versal、Ryzen AI 等硬件。
把 OpenAI Whisper 模型通过 TensorFlow Lite 搬到 Android 手机上,实现完全离线的语音识别,不用联网也能把说的话转成文字。
无需实例或类别级 3D 模型,就能对未见过的物体做 6D 位姿跟踪,靠在线重建和特征匹配解决新物体操作中的定位问题。
一个不依赖传感器专门建模的鲁棒 LiDAR-惯性里程计,直接融合激光雷达与 IMU 数据估计位姿并建图,适合机器人 SLAM 场景。

跨平台 VNC 客户端,支持 SSH 隧道加密连接,覆盖 Linux、macOS、Windows 桌面和 Android,方便安全地远程控制其他设备。
把 Depth Anything V3 单目深度估计模型封装成 ROS2 节点,用 TensorRT 加速推理,从相机图像直接输出米制深度图和点云。
跨平台开源 3D 雕刻软件,支持高密度网格、重拓扑、贴图绘制,内置图/文生 3D 与高斯泼溅,可导出游戏级 LOD 并直发 Unreal。

一个多模态数据库,用单一 ACID 方案替代 MongoDB、Neo4J 和 Elastic,支持文档、图、键值存储,并提供 NetworkX、Pandas 接口和多语言绑定。
跨平台截图分享工具,支持 Windows、Mac 和 Linux,截图后可快速上传到图床并生成分享链接。

基于 Open3D 的 C++ 点云图优化 SLAM 系统,为机器人提供激光雷达建图与定位能力,可接入 ROS 使用。
用普通摄像头拍摄人脸视频就能测心率,基于远程光电容积描记(rPPG)技术的桌面端实现,适合做非接触式生理监测。
基于 LIO-SAM 搭建的机器人重定位系统,能让机器人在已建好的点云地图上快速确定自身位姿,解决开机或丢失定位后的找回问题。
终端里的 AI 结对编程工具,单个静态二进制、启动不到 1 毫秒,可接任意模型,适合想要轻量快速编码助手的开发者。
一款简单漂亮的跨平台截图工具,内置离线 OCR 和图片翻译,还能贴图钉图,适合日常截屏取字和快速翻译。
用 C++/CUDA 从零实现的 LLM 推理引擎,除 I/O 外不依赖任何第三方库,适合学习推理底层或做轻量部署。
面向单片机和微型计算机的轻量级深度学习库与推理框架,自带编译器,不绑定芯片厂商,可在 ESP32、Arduino 等边缘设备上跑模型。
面向 AR/VR 的视觉惯性 SLAM 工具箱与基准测试,提供可直接运行的 VIO/SLAM 实现和评测流程,方便对比算法效果。
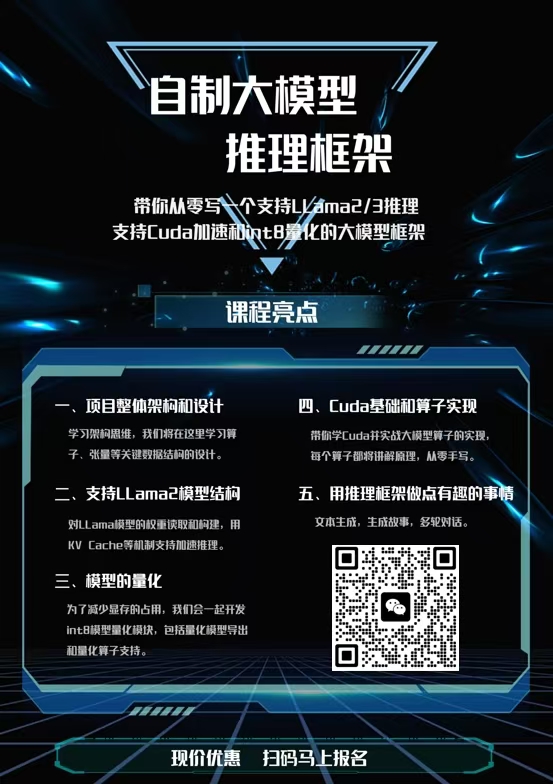
从零手写支持 Llama2/3 和 Qwen2.5 的大模型推理框架,用 C++ 和 CUDA 实现,适合校招、秋招、春招和实习作为练手项目。

实时 SLAM 系统,融合点、线特征、体素建图与 3D 无监督增量分割,适合需要边建图边分割的机器人或 AR 场景。